 ドキュメント
3D ハンド可視化
データ可視化
3D パネルは、ハンドトラッキングとセンサーデータをリアルタイムの 3D 空間に描画します。レイテンシは通常 10ms 未満です。3 つの主要な可視化コンポーネントに加え、触覚点群と座標変換の表示を備えています。
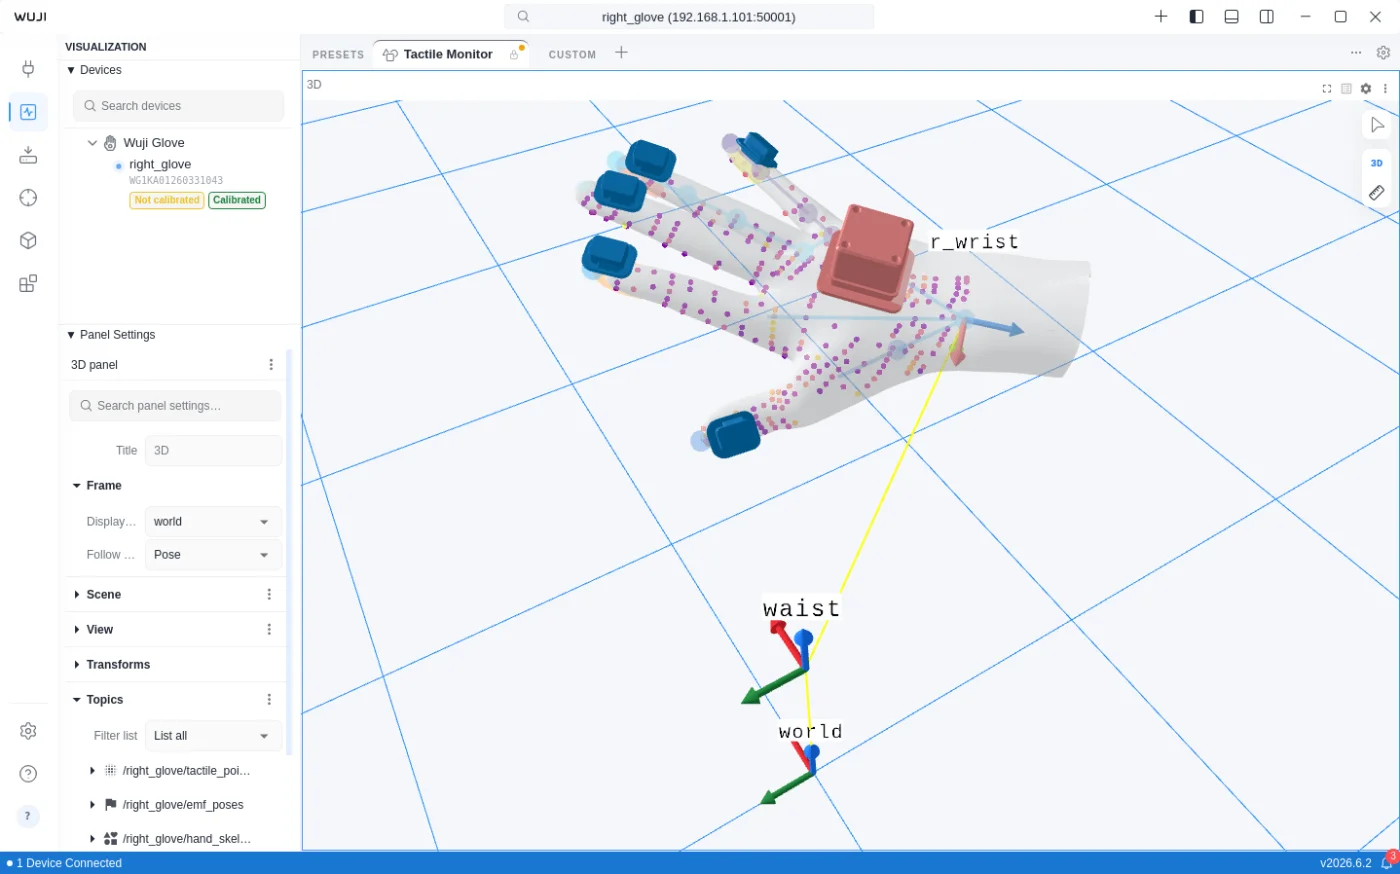
以下の機能は Wuji Glove が接続されている場合にのみ使用できます:手の骨格の描画、指先姿勢の可視化、EMF 姿勢、触覚点群の圧力による色分け。
| コンポーネント | プレビュー | 説明 |
|---|---|---|
| 手の骨格 | 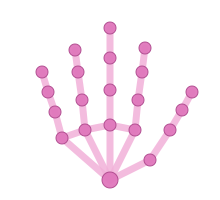 | MediaPipe の 21 個のキーポイントと骨の接続を、指ごとの信頼度に応じて色分けして表示します |
| 指先姿勢 |  | 5 本の指先の位置と向きを弾頭形状のジオメトリで描画します |
| EMF 姿勢 | 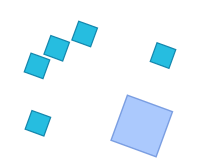 | 電磁トラッキングの送信コイル / 受信コイルを信頼度に応じて色分けして表示します |
| 触覚点群 | 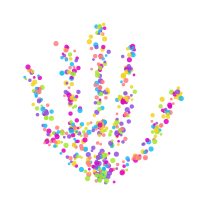 | 触覚センサーの圧力データを色付きの点群として描画します |
| TF 座標変換 | 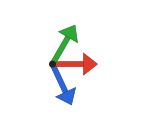 | 静的および動的な座標変換を表示します |
手の骨格
Hand Skeleton(手の骨格)コンポーネントは、MediaPipe 標準の 21 個のキーポイントとその接続を描画します。
- 関節:球体として描画され、親指(4)、人差し指(4)、中指(4)、薬指(4)、小指(4)、手首(1)に配置されます
- 骨:21 本の接続が円柱として描画され、手のトポロジーを表します
- ハンドメッシュ:デフォルトでは半透明のソリッドなハンドメッシュが骨格に重ねて表示され、関節に合わせて変形します。設定でワイヤーフレーム表示への切り替えや非表示にできます
各関節の色は、Color Map(カラーマップ)によるマッピングを通じて、その指のトラッキング信頼度を表します。
設定:
| 設定項目 | デフォルト | 説明 |
|---|---|---|
| Color Map | Safety | カラーマッピング方式 |
| Invert Colors | Yes | カラーマッピングの方向を反転します |
| Opacity | 0.9 | 不透明度 |
| Point size | 5 mm | 関節球のサイズ |
| Line scale | 0.3 | 骨の線幅の倍率 |
| Show Axis | 切り替え可能 | 各関節に座標軸を表示します |
| Hand Model Source | SDK Managed | ハンドモデルの取得元。SDK Managed(キャリブレーション結果を含め SDK が管理)と Custom URDF から選択できます |
| Custom URDF Path | — | ローカル URDF ファイルの絶対パス。Custom URDF を選択した場合に SDK 側の IK で使用されます |
| Show Mesh | Yes | ソリッドなハンドメッシュを重ねて表示します |
| Mesh Opacity | 0.5 | メッシュの不透明度 |
| Mesh Wireframe | No | ワイヤーフレーム描画の切り替え |
| Mesh Color | #cccccc | メッシュの基本色 |
指先姿勢
Fingertip Poses(指先姿勢)コンポーネントは手の骨格とは独立して描画され、5 本の指先の位置と向きを表示します。
- ジオメトリ:独自の弾頭形状(楕円体の先端 + 円柱の延長部)
- 座標系:Z 軸は手首方向、X 軸は小指から親指方向、Y 軸は手の甲側方向
- 個別にオン / オフを切り替えられ、手の骨格と併用することも単独で使用することもできます
設定:
| 設定項目 | デフォルト | 説明 |
|---|---|---|
| Color Map | Safety | カラーマッピング方式 |
| Invert Colors | Yes | カラーマッピングの方向を反転します |
| Opacity | 0.9 | 不透明度 |
| Point size | 5 mm | 指先ジオメトリのサイズ |
| Min Value / Max Value | 0.0 / 1.0 | カラーマッピングの値の範囲 |
| Show Axis | 切り替え可能 | 指先の座標軸を表示します |
| Axis scale | 0.02 | 座標軸の長さ |
EMF 姿勢
EMF Poses(EMF 姿勢)コンポーネントは、電磁トラッキングシステムの送信コイルと受信コイルを可視化します。
- 送信コイル:EMF 座標系の原点に描画されます
- 受信コイル:各指の EMF センサーの位置に描画されます
- センサー表示:デフォルトでは実際の STL メッシュとして描画されます。設定でキューブモードに切り替えられます
- 色は位置推定の信頼度を表し、信頼度が高いほどカラーマップの「良好」側の色で表示されます
- カラーマップは、Sidebar(サイドバー)の Panel セクションにある Color Map ドロップダウンから切り替えます。デフォルトは Safety(Okabe-Ito)で、3D 可視化に推奨される、アクセシビリティに配慮したカラーマップです
設定:
| 設定項目 | デフォルト | 説明 |
|---|---|---|
| Color Map | Safety | カラーマッピング方式 |
| Invert Colors | Yes | カラーマッピングの方向を反転します |
| Opacity | 0.7 | 不透明度 |
| Sensor visual | STL | センサーの描画モード(STL / Cube) |
| Min Value / Max Value | 0.80 / 0.92 | 信頼度のマッピング範囲 |
| Show Axis | 切り替え可能 | EMF の座標軸を表示します |
| Transfer Function | — | 伝達関数の種類 |
| Gamma (γ) | 調整可能 | ガンマ伝達関数(0.1–3.0) |
| EXP (k) | 調整可能 | 指数伝達関数(0.1–10.0) |
触覚点群
触覚センサーのデータを 3D 空間内の点群として描画し、各点の色で圧力値を表します。カラーマップの切り替えやカラーマッピングのパラメーター調整は、Sidebar の Panel セクションで行います。
TF 座標変換
3D ビューは TF(Transform)座標変換の表示に対応しています。Sidebar の Panel セクションで Transforms を展開すると、静的変換(tf_static)と動的変換を含む変換ツリーを確認できます。
各変換には固定のオフセット値を設定することも、Topic をサブスクライブしてリアルタイムに更新することもできます。
グローバル Topic
tf と tf_static はグローバル Topic であり、デバイス名のプレフィックスなしで直接サブスクライブできます。複数のデバイスが接続されている場合、それぞれの変換ツリーは自動的に 1 つの統合ツリーにマージされます。これにより、同じ 3D ビューに両手を同時に表示できます。デバイスのファームウェアは、左手と右手のフレームにそれぞれ l_ と r_ のプレフィックスを自動的に付与します。