 ドキュメント
ビジョンによる形状認識の実装
実験の目的
- ROS2 に基づいて画像情報を取得し、トピックを配信できるようになる。2. 物体の形状を認識し、結果を出力する。
形状認識の原理
形状認識には 多特徴融合に基づく階層的判定 手法を用いており、輪郭の幾何学的特徴を段階的に解析することで、さまざまな形状を正確に分類します。具体的な流れは次のとおりです:
1. 前処理段階
- 輪郭の入力:検出された物体の輪郭を受け取ります
- 面積によるフィルタリング:まず面積が小さすぎる輪郭を除外します(ノイズ除去)
2. 円の検出
- 円形度の計算:式
4πA/P²を用いて輪郭の円形度を計算します - しきい値判定:円形度が設定したしきい値(例:0.7)を超える場合、直ちに円と判定します
- 特徴:これは最も高速かつ直接的な検出経路です
3. 多角形解析(円の条件を満たさない場合)
- 多角形近似:Douglas-Peucker アルゴリズムで輪郭を多角形に近似します
- 頂点数のカウント:近似した多角形の頂点数を算出します
4. 頂点数に基づく分類
- 頂点 3 個:直ちに三角形と判定します
- 頂点 4 個:長方形/正方形のより細かい判別に進みます:
- アスペクト比の解析:バウンディングボックスのアスペクト比が 1:1 に近いかを確認します
- 充実度(solidity)の検出:輪郭面積と凸包面積の比を計算します
- 総合判定:アスペクト比と充実度を組み合わせて正方形と長方形を区別します
- 頂点 5 個:特別処理を行い、実際の物体の特徴に応じて三角形に補正する場合があります
- 頂点 6〜10 個:円形度と組み合わせて二次判定を行い、円または六角形と認識する場合があります
5. 特別な調整機構
- 適応処理:角が丸い非標準の物体に対して形状のマッピングを調整します
- 実用重視:具体的な応用シーンにおける物体の特徴に合わせて認識結果を最適化します
応用シーン
産業用仕分けロボットのビジョンシステム:自動化生産ライン上の物体の形状を認識し、ロボットアームに正確な対象分類と位置情報を提供します。特に角が丸い非標準形状の物体の処理に適しています。
機能要件
画像領域内の物体の形状を認識し、認識結果を表示します。たとえば、円・三角形・正方形・長方形などの形状の物体を認識できます。
ハードウェアの準備
ディスプレイ * 1、Bluetooth キーボード・マウス * 1、メインコンソール * 1、カメラ 3.0*1
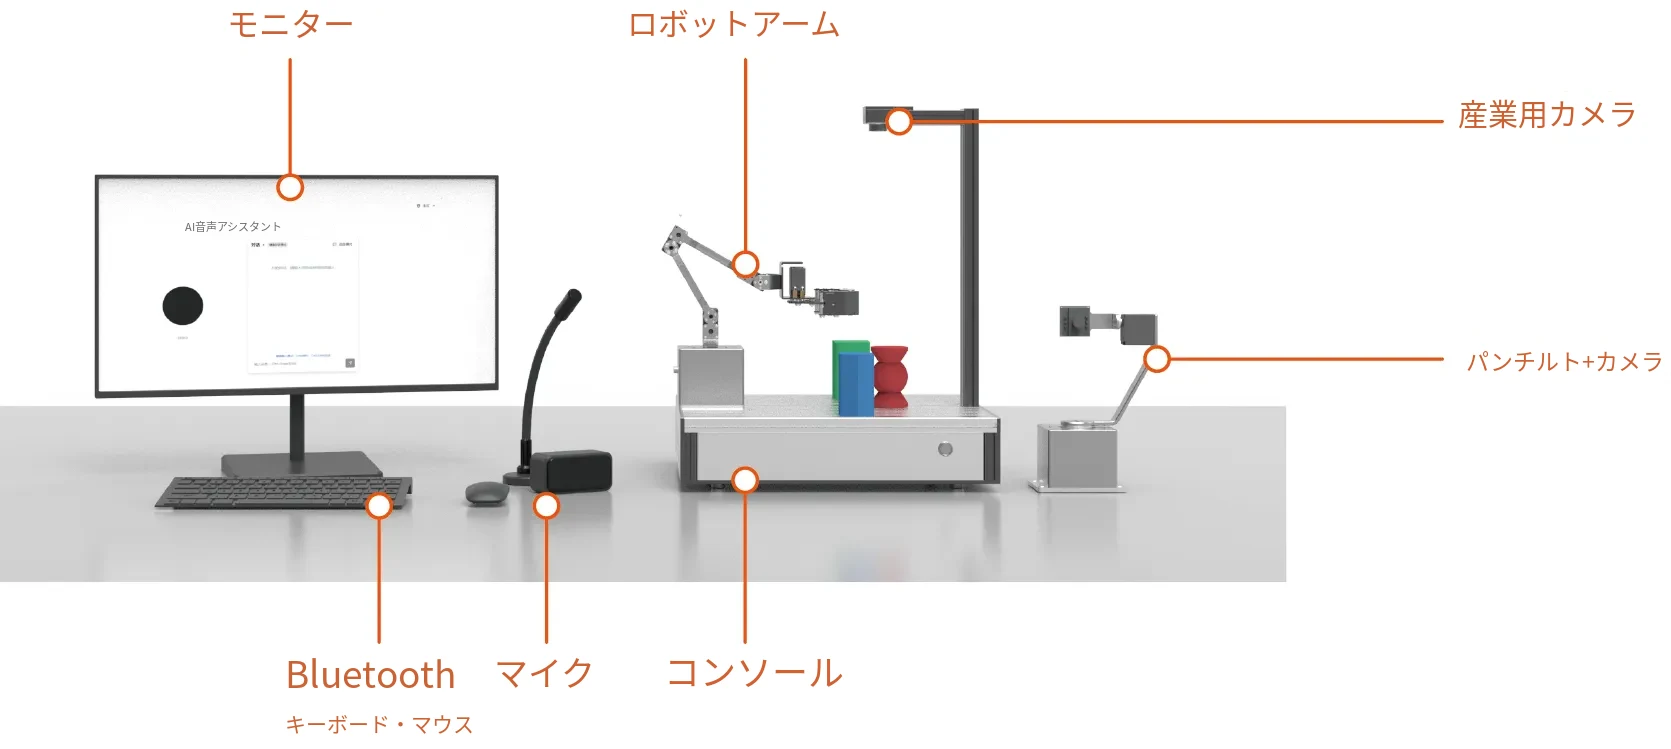
回路接続
ハードウェアモジュール
ヒント:ハードウェアモジュールの使い方
ハードウェアシステムの組み立て
組み込み AI 開発ボード RDK_X5
Uni mega2560 拡張ボード【V1.1】使用説明書
電子モジュールの紹介
物理配線
具体的な配線・取り付け方法については、ハードウェアシステムの組み立て を参照してください。
ソフトウェア設計
設計フロー
ビジョンによる形状認識の設計
ソースコードのダウンロード
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。
プログラムコード
コードの関係:
camera_node.py:リアルタイムに画像を取得して配信し、カメラのトピックを配信します
shape_detection.launch.py:多特徴融合に基づく形状分類アルゴリズムで形状を認識し、結果を配信します
具体的なコード:
shape_detection.launch.py は形状認識の処理プログラムです。プロジェクトの完全なコードはソースコードのリンクからダウンロードしてください。
"""
--------------------------------------------------------------------------------
功能:形状识别实验
描述:
    打开摄像头后,将图像转换为hsv空间,在图片对应的黄色区域中提取红, 绿, 蓝三种颜色的HSV
    空间,之后根据画出的轮廓判断物体对应的形状,最后将对应形状显示在图片上.
注意事项:
    这里由于本实验使用的物块边角选择的是有弧度的,所以,实际情况测试出来的结果与预期结果
    有一定的出入, 如果更换物块之后, 需要根据实际测试的vertices值, 调整输出对应的形状
日期:2025-09-26
--------------------------------------------------------------------------------
"""

# #!/usr/bin/env python3

import rclpy
from rclpy.node import Node
from sensor_msgs.msg import Image
from cv_bridge import CvBridge
import cv2
import numpy as np
import sys
import math

class ColorShapeDetector(Node):
    def __init__(self):
        super().__init__('color_shape_detector')

        # 声明 ROI 参数
        self.declare_parameters(
            namespace='',
            parameters=[
                ('roi_x', 155),
                ('roi_y', 120),
                ('roi_width', 385),
                ('roi_height', 250),
                ('min_area', 500),
                ('epsilon_scale', 0.03),  # 多边形逼近精度
                ('circularity_threshold', 0.7),  # 圆度阈值
                ('aspect_ratio_threshold', 0.7)  # 宽高比阈值
            ]
        )

        self.roi_x = self.get_parameter('roi_x').value
        self.roi_y = self.get_parameter('roi_y').value
        self.roi_w = self.get_parameter('roi_width').value
        self.roi_h = self.get_parameter('roi_height').value
        self.min_area = self.get_parameter('min_area').value
        self.epsilon_scale = self.get_parameter('epsilon_scale').value
        self.circularity_threshold = self.get_parameter('circularity_threshold').value
        self.aspect_ratio_threshold = self.get_parameter('aspect_ratio_threshold').value

        self.get_logger().info(f"ROI 设置: x={self.roi_x}, y={self.roi_y}, w={self.roi_w}, h={self.roi_h}")

        # 订阅原始图像
        self.subscription = self.create_subscription(
            Image,
            '/p4/img_raw',
            self.image_callback,
            10
        )
        self.subscription

        # 发布形状检测结果
        self.shape_pub = self.create_publisher(Image, '/p4/shape_detection', 10)

        self.bridge = CvBridge()

        # HSV 颜色范围
        self.color_ranges = {
            'red': [
                (np.array([0, 43, 46]), np.array([10, 255, 255])),
                (np.array([156, 43, 46]), np.array([180, 255, 255]))
            ],
            'green': [
                (np.array([35, 100, 100]), np.array([85, 255, 255]))
            ],
            'blue': [
                (np.array([90, 100, 100]), np.array([130, 255, 255]))
            ]
        }

        self.draw_colors = {
            'red': (0, 0, 255),
            'green': (0, 255, 0),
            'blue': (255, 0, 0)
        }

        self.get_logger().info("改进的形状检测节点已启动")

        # 为每种颜色单独建 mask 发布器
        self.mask_pubs = {}
        for color in self.color_ranges.keys():
            topic = f"/p4/mask_{color}"
            self.mask_pubs[color] = self.create_publisher(Image, topic, 10)
            self.get_logger().info(f"新增mask话题: {topic}")

    def calculate_circularity(self, contour):
        """计算圆度 (4πA/P²)"""
        area = cv2.contourArea(contour)
        perimeter = cv2.arcLength(contour, True)
        if perimeter > 0:
            circularity = 4 * math.pi * area / (perimeter * perimeter)
            return circularity
        return 0

    def calculate_aspect_ratio(self, contour):
        """计算边界框宽高比"""
        _, _, w, h = cv2.boundingRect(contour)
        if h > 0:
            return w / h
        return 0

    def detect_shape(self, contour):
        """改进的形状检测方法"""
        area = cv2.contourArea(contour)
        if area < self.min_area:
            return "unknown"

        # 方法1: 基于圆度检测圆形
        circularity = self.calculate_circularity(contour)
        if circularity > self.circularity_threshold:
            return "circle"

        # 方法2: 多边形逼近
        perimeter = cv2.arcLength(contour, True)
        epsilon = self.epsilon_scale * perimeter
        approx = cv2.approxPolyDP(contour, epsilon, True)
        vertices = len(approx)

        # 方法3: 凸性检测
        hull = cv2.convexHull(approx)
        hull_area = cv2.contourArea(hull)
        solidity = float(area) / hull_area if hull_area > 0 else 0

        # 方法4: 边界框特征
        aspect_ratio = self.calculate_aspect_ratio(contour)

        #综合判断形状。这里由于本实验使用的物块边角选择的是有弧度的,所以,实际情况测试出来的结果与预期结果
        #有一定的出入,如果更换物块之后,需要根据实际测试的vertices值,调整输出对应的形状
        # print("vertices:", vertices)
        #由于本实验选择的物块边角使用的有一定的弧度,所以,三个角的情况很少出现,故这里暂时不考虑该情况
        #如果更换为规则的物体,这里需要根据实际情况更改
        # if vertices == 3:
        #     return "triangle"
        if vertices == 4:
            # 进一步区分正方形和矩形
            if 0.8 <= aspect_ratio <= 1.2 and solidity > 0.9:
                # return "square"
                #这里原本是输出正方形, 但是由于本实验选择的物块边角使用的有一定的弧度,故这里认为是三角形
                #如果更换为规则的物体,这里需要根据实际情况更改
                return "triangle"
            else:
                return "rectangle"
        #这里原本是输出五边形, 由于本实验选择的物块边角使用的有一定的弧度,实际测试发现,
        #本实验使用的三角形会被误认为是五边形, 故这里认为是三角形.如果更换为规则的物体,这里需要根据实际情况更改
        elif vertices == 5:
            # return "pentagon"
            return "triangle"
        elif 6 <= vertices <= 10:
            # 对于更多顶点的多边形,结合圆度判断
            if circularity > 0.6:
                return "circle"  # 可能是近似圆形
            else:
                return "Hexagon"
        else:
            return "unknown"

    def image_callback(self, msg):
        try:
            cv_image = self.bridge.imgmsg_to_cv2(msg, "bgr8")
            original_h, original_w = cv_image.shape[:2]

            # 校验 ROI
            x1 = max(0, self.roi_x)
            y1 = max(0, self.roi_y)
            x2 = min(original_w, self.roi_x + self.roi_w)
            y2 = min(original_h, self.roi_y + self.roi_h)

            if x2 <= x1 or y2 <= y1:
                self.get_logger().warn("ROI 设置无效")
                return

            # 提取 ROI
            roi = cv_image[y1:y2, x1:x2]
            hsv_roi = cv2.cvtColor(roi, cv2.COLOR_BGR2HSV)

            # 创建输出图像
            output = cv_image.copy()
            cv2.rectangle(output, (x1, y1), (x2, y2), (0, 255, 255), 5)  # 黄色 ROI 框

            detected_shapes = []

            for color_name in ['red', 'green', 'blue']:
                mask = None
                for lower, upper in self.color_ranges[color_name]:
                    temp_mask = cv2.inRange(hsv_roi, lower, upper)
                    if mask is None:
                        mask = temp_mask
                    else:
                        mask = cv2.bitwise_or(mask, temp_mask)

                if mask is None:
                    continue

                # 形态学操作
                kernel = np.ones((5, 5), np.uint8)
                mask = cv2.morphologyEx(mask, cv2.MORPH_OPEN, kernel)
                mask = cv2.morphologyEx(mask, cv2.MORPH_CLOSE, kernel)

                # 发布 mask
                mask_msg = self.bridge.cv2_to_imgmsg(mask, encoding="mono8")
                # mask_msg.header = header
                self.mask_pubs[color_name].publish(mask_msg)

                # 查找轮廓
                contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

                for cnt in contours:
                    area = cv2.contourArea(cnt)
                    if area < self.min_area:
                        continue

                    # 转换为全局坐标
                    cnt_global = cnt + np.array([x1, y1])

                    # 判断形状
                    shape_name = self.detect_shape(cnt_global)
                    if shape_name == "unknown":
                        continue

                    # 计算轮廓特征用于显示
                    M = cv2.moments(cnt_global)
                    if M["m00"] != 0:
                        cx = int(M["m10"] / M["m00"])
                        cy = int(M["m01"] / M["m00"])
                    else:
                        cx, cy = 0, 0

                    # 绘制轮廓和中心点
                    cv2.drawContours(output, [cnt_global], -1, self.draw_colors[color_name], 2)
                    cv2.circle(output, (cx, cy), 5, (255, 255, 255), -1)

                    # 标注形状和颜色
                    label = f"{shape_name}"
                    cv2.putText(output, label, (cx-50, cy-35), cv2.FONT_HERSHEY_SIMPLEX,
                               0.9, self.draw_colors[color_name], 2)

                    # 记录检测结果
                    detected_shapes.append(f"{color_name} {shape_name}")

            # # 在图像顶部显示检测结果摘要
            # if detected_shapes:
            #     summary = "Detected: " + ", ".join(detected_shapes)
            #     cv2.putText(output, summary, (10, 30), cv2.FONT_HERSHEY_SIMPLEX,
            #               0.7, (255, 255, 255), 2)

            # 发布形状检测结果
            shape_msg = self.bridge.cv2_to_imgmsg(output, "bgr8")
            shape_msg.header = msg.header
            self.shape_pub.publish(shape_msg)

        except Exception as e:
            self.get_logger().error(f"处理图像时出错: {e}")

    def destroy_node(self):
        cv2.destroyAllWindows()
        super().destroy_node()

def main(args=None):
    rclpy.init(args=args)
    node = ColorShapeDetector()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    except Exception as e:
        print(f"节点运行出错: {str(e)}")
    finally:
        try:
            rclpy.shutdown()
        except RuntimeError as e:
            error_msg = str(e)
            if "already called" in error_msg or "already shutdown" in error_msg:
                pass
            else:
                print(f"Unexpected error during shutdown: {e}", file=sys.stderr)

if __name__ == '__main__':
    main()

# #!/usr/bin/env python3

# import rclpy
# from rclpy.node import Node
# from sensor_msgs.msg import Image
# from cv_bridge import CvBridge
# import cv2
# import numpy as np
# import sys

# class ColorShapeDetector(Node):
#     def __init__(self):
#         super().__init__('color_shape_detector')

#         # 声明 ROI 参数
#         self.declare_parameters(
#             namespace='',
#             parameters=[
#                 ('roi_x', 155),
#                 ('roi_y', 120),
#                 ('roi_width', 385),
#                 ('roi_height', 250),
#                 ('min_area', 500)
#             ]
#         )

#         self.roi_x = self.get_parameter('roi_x').value
#         self.roi_y = self.get_parameter('roi_y').value
#         self.roi_w = self.get_parameter('roi_width').value
#         self.roi_h = self.get_parameter('roi_height').value
#         self.min_area = self.get_parameter('min_area').value

#         self.get_logger().info(f"ROI 设置: x={self.roi_x}, y={self.roi_y}, w={self.roi_w}, h={self.roi_h}")

#         # 订阅原始图像
#         self.subscription = self.create_subscription(Image,'/p4/img_raw',self.image_callback,10)
#         self.subscription

#         # 发布形状检测结果
#         self.shape_pub = self.create_publisher(Image, '/p4/shape_detection', 10)

#         self.bridge = CvBridge()

#         # HSV 颜色范围
#         self.color_ranges = {
#             'red':   [ (np.array([0, 43, 46]), np.array([10, 255, 255])),
#                        (np.array([156, 43, 46]), np.array([180, 255, 255]))],
#             'green': [ (np.array([35, 100, 100]), np.array([85, 255, 255])) ],
#             'blue':  [ (np.array([90, 100, 100]), np.array([130, 255, 255])) ]
#         }

#         self.draw_colors = {
#             'red': (0, 0, 255),
#             'green': (0, 255, 0),
#             'blue': (255, 0, 0)
#         }
#         self.center_color = (0, 165, 255)  # Orange

#         self.get_logger().info("改进版颜色+形状检测节点已启动")

#         # 为每种颜色单独建 mask 发布器
#         self.mask_pubs = {}
#         for color in self.color_ranges.keys():
#             topic = f"/p4/mask_{color}"
#             self.mask_pubs[color] = self.create_publisher(Image, topic, 10)
#             self.get_logger().info(f"新增mask话题: {topic}")

#     def detect_shape(self, contour):
#         """更鲁棒的形状识别"""
#         area = cv2.contourArea(contour)
#         if area < 100:  # 额外小面积过滤
#             return "unknown"

#         # 计算周长
#         peri = cv2.arcLength(contour, True)
#         if peri == 0:
#             return "unknown"

#         # 圆度: 4πA / P²,完美圆=1.0
#         circularity = 4 * np.pi * area / (peri * peri)

#         # 如果圆度很高,直接判为圆
#         if circularity > 0.85:
#             return "circle"

#         # 多边形近似(使用更小的 epsilon 提高精度)
#         epsilon = 0.02 * peri  # 原来是 0.04,现在更精细
#         approx = cv2.approxPolyDP(contour, epsilon, True)
#         num_vertices = len(approx)

#         # 凸性检查:排除凹多边形(如星形)
#         hull = cv2.convexHull(contour)
#         hull_area = cv2.contourArea(hull)
#         if hull_area == 0:
#             return "unknown"
#         solidity = float(area) / hull_area  # 实心度
#         if solidity < 0.8:  # 太凹的形状跳过
#             return "unknown"

#         # 根据顶点数判断
#         if num_vertices == 3:
#             return "triangle"
#         elif num_vertices == 4:
#             # 可选:检查是否为矩形(纵横比接近1)
#             x, y, w, h = cv2.boundingRect(contour)
#             aspect_ratio = float(w) / h
#             if 0.85 <= aspect_ratio <= 1.15:
#                 return "square"
#             else:
#                 return "rectangle"
#         elif num_vertices == 5:
#             return "pentagon"
#         elif num_vertices == 6:
#             return "hexagon"
#         else:
#             # 顶点太多但圆度不够 → 可能是复杂形状,视为 unknown
#             return "unknown"

#     def image_callback(self, msg):
#         try:
#             cv_image = self.bridge.imgmsg_to_cv2(msg, "bgr8")
#             original_h, original_w = cv_image.shape[:2]

#             # 校验 ROI
#             x1 = max(0, self.roi_x)
#             y1 = max(0, self.roi_y)
#             x2 = min(original_w, self.roi_x + self.roi_w)
#             y2 = min(original_h, self.roi_y + self.roi_h)

#             if x2 <= x1 or y2 <= y1:
#                 self.get_logger().warn("ROI 设置无效")
#                 return

#             roi = cv_image[y1:y2, x1:x2]
#             hsv_roi = cv2.cvtColor(roi, cv2.COLOR_BGR2HSV)

#             output = cv_image.copy()
#             cv2.rectangle(output, (x1, y1), (x2, y2), (0, 255, 255), 2)  # 黄色 ROI 框

#             for color_name in ['red', 'green', 'blue']:
#                 mask = None
#                 for lower, upper in self.color_ranges[color_name]:
#                     temp_mask = cv2.inRange(hsv_roi, lower, upper)
#                     if mask is None:
#                         mask = temp_mask
#                     else:
#                         mask = cv2.bitwise_or(mask, temp_mask)

#                 if mask is None:
#                     continue

#                 # 形态学操作(更强去噪)
#                 kernel = np.ones((5, 5), np.uint8)
#                 mask = cv2.morphologyEx(mask, cv2.MORPH_OPEN, kernel)
#                 mask = cv2.morphologyEx(mask, cv2.MORPH_CLOSE, kernel)

#                 # 发布 mask
#                 mask_msg = self.bridge.cv2_to_imgmsg(mask, encoding="mono8")
#                 # mask_msg.header = header
#                 self.mask_pubs[color_name].publish(mask_msg)

#                 contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)

#                 for cnt in contours:
#                     area = cv2.contourArea(cnt)
#                     if area < self.min_area:
#                         continue

#                     cnt_global = cnt + np.array([x1, y1])
#                     shape_name = self.detect_shape(cnt_global)

#                     if shape_name == "unknown":
#                         continue

#                     # 绘制边界框
#                     x, y, w, h = cv2.boundingRect(cnt_global)
#                     cv2.rectangle(output, (x, y), (x + w, y + h), self.draw_colors[color_name], 2)

#                     # 只显示形状名称(按你要求)
#                     cv2.putText(output, shape_name, (x, y - 10), cv2.FONT_HERSHEY_SIMPLEX, 0.6, self.draw_colors[color_name], 2)

#             # 发布结果
#             shape_msg = self.bridge.cv2_to_imgmsg(output, "bgr8")
#             shape_msg.header = msg.header
#             self.shape_pub.publish(shape_msg)

#         except Exception as e:
#             self.get_logger().error(f"处理图像时出错: {e}")

#     def destroy_node(self):
#         cv2.destroyAllWindows()
#         super().destroy_node()

# def main(args=None):
#     rclpy.init(args=args)
#     node = ColorShapeDetector()
#     try:
#         rclpy.spin(node)
#     except KeyboardInterrupt:
#         pass
#     except Exception as e:
#         print(f"节点运行出错: {str(e)}")
#     finally:
#         try:
#             rclpy.shutdown()
#         except RuntimeError as e:
#             error_msg = str(e)
#             if "already called" in error_msg or "already shutdown" in error_msg:
#                 pass
#             else:
#                 print(f"Unexpected error during shutdown: {e}", file=sys.stderr)

# if __name__ == '__main__':
#     main()
操作手順
実験結果
さまざまな 形状 の物体をカメラの下に置くと、それぞれの物体の形状を認識できます。下図のように、円(Circle)と三角形が認識されています。
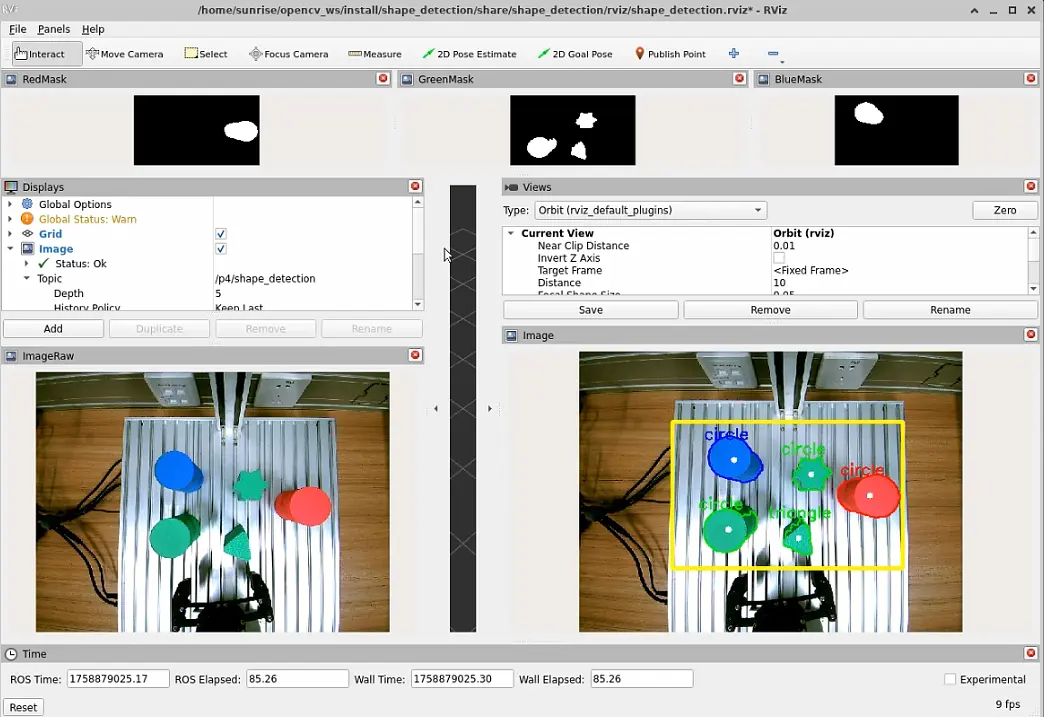
長方形や正方形の物体も置いて、認識結果を確認してみてください。
お問い合わせ
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。