 ドキュメント
大規模言語モデル(LLM)による意味理解 – 概要(Volcano Engine)
-
LLM(大規模言語モデル)を理解し、インテリジェントな対話を実現できるようになります。
-
LLM モジュールをベースとしたシステムアーキテクチャを理解します。
-
LLM システムを素早くデプロイし、サービスを起動できるようになります。
技術ポイント
- Function Calling:大規模言語モデルのツール呼び出しの仕組みを学びます
- 非同期プログラミング:Python の asyncio と FastAPI の非同期フレームワークを体験します
- Web 開発:FastAPI フレームワークの応用的な使い方と WebSocket によるリアルタイム通信を学びます
- ハードウェア制御:シリアル通信とハードウェア機器制御の原理を理解します
- 設定管理:階層的な設定システムと環境変数の管理を学びます
- マルチモーダル AI:視覚言語モデル(VLM)と画像認識の統合を体験します
- MCP プロトコル:Model Context Protocol の使い方を学びます
- システム統合:複雑なシステムのモジュール設計と統合を習得します
応用シーン
対話によるロボットアームの制御、音楽のインテリジェント再生、質問応答システム、テキスト生成など。
機能要件
LLM システムを素早くデプロイし、以下の機能を全体として体験します。
- 数値計算:「123+456 を計算して」
- 音楽再生:「軽快な音楽をかけて」
- ロボットアームの制御:「座標 (100,50,20) にある物体をつかんで」
- パンチルト台の制御:「パンチルト台を左に 30 度回して」
ハードウェアの準備
ディスプレイ ×1、Bluetooth キーボード・マウス ×1、マイク ×1、本体 ×1。
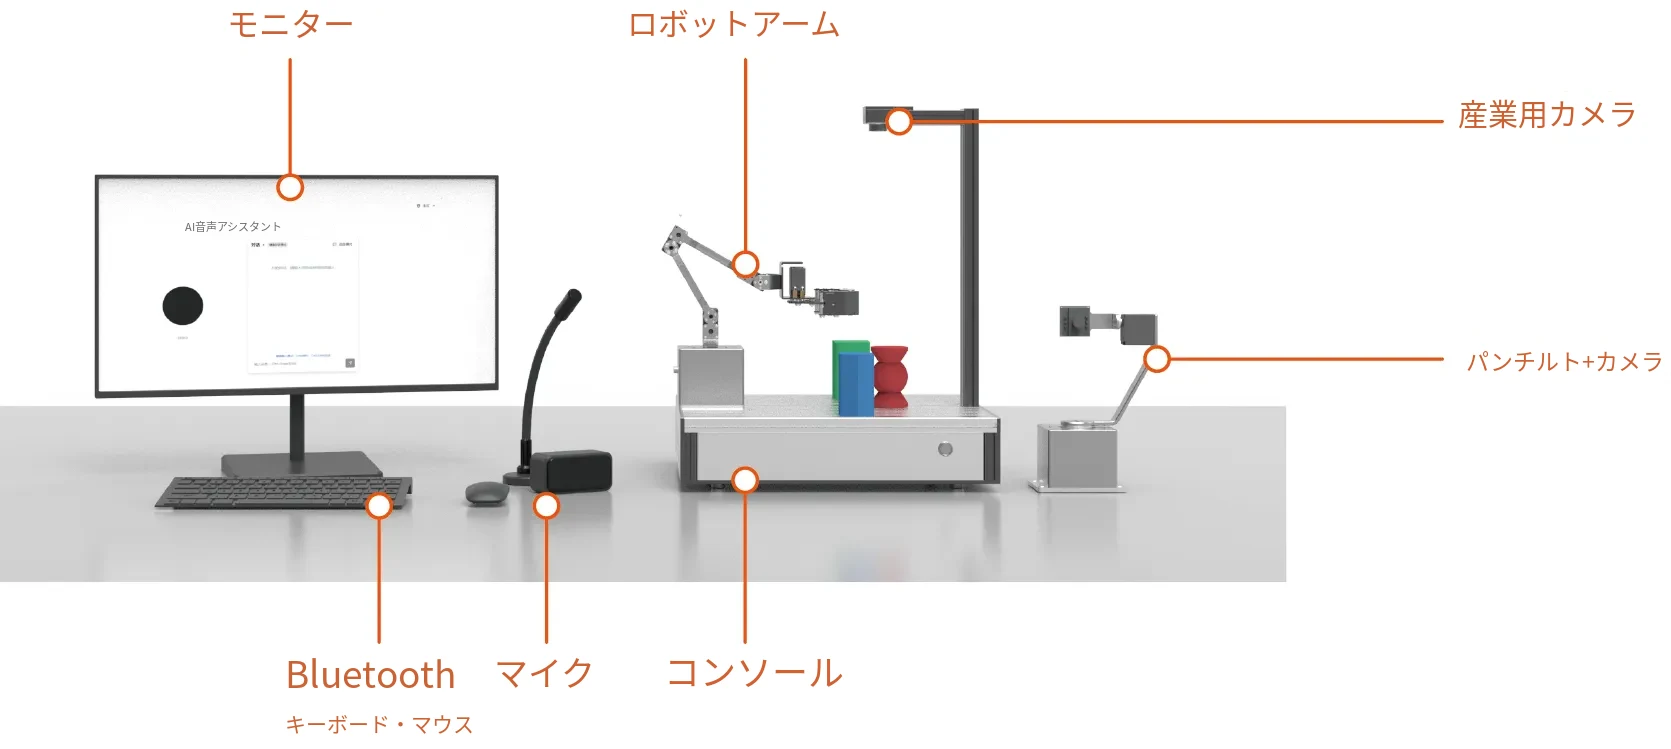
システム構成
LLM モジュールは FastAPI ベースの大規模言語モデル対話サービスで、Function Calling と MCP を統合したインテリジェント対話システムに対応しています。モジュール設計を採用しており、音楽再生、ロボットアーム制御、パンチルト台制御、画像認識など、さまざまな外部ツールを統合できます。
全体アーキテクチャ図
+-------------------+
| Webブラウザ(フロント)|
+-------------------+
         |
   HTTP/WebSocket
         |
+-------------------+
|  FastAPIサーバー   |
+-------------------+
         |
   +-----+-----+
   |           |
   | LLMコア   |<---> 設定管理
   | サービス  |
   +-----------+
         |
    +----+----+
    |         |
    | 対話管理 | Function Calling
    |         | ツール統合
    +----+----+
         |
   +-----+-----+
   |           |
   | MCP管理   | Volcano Engine API
   |           |
   +-----------+
システム設計
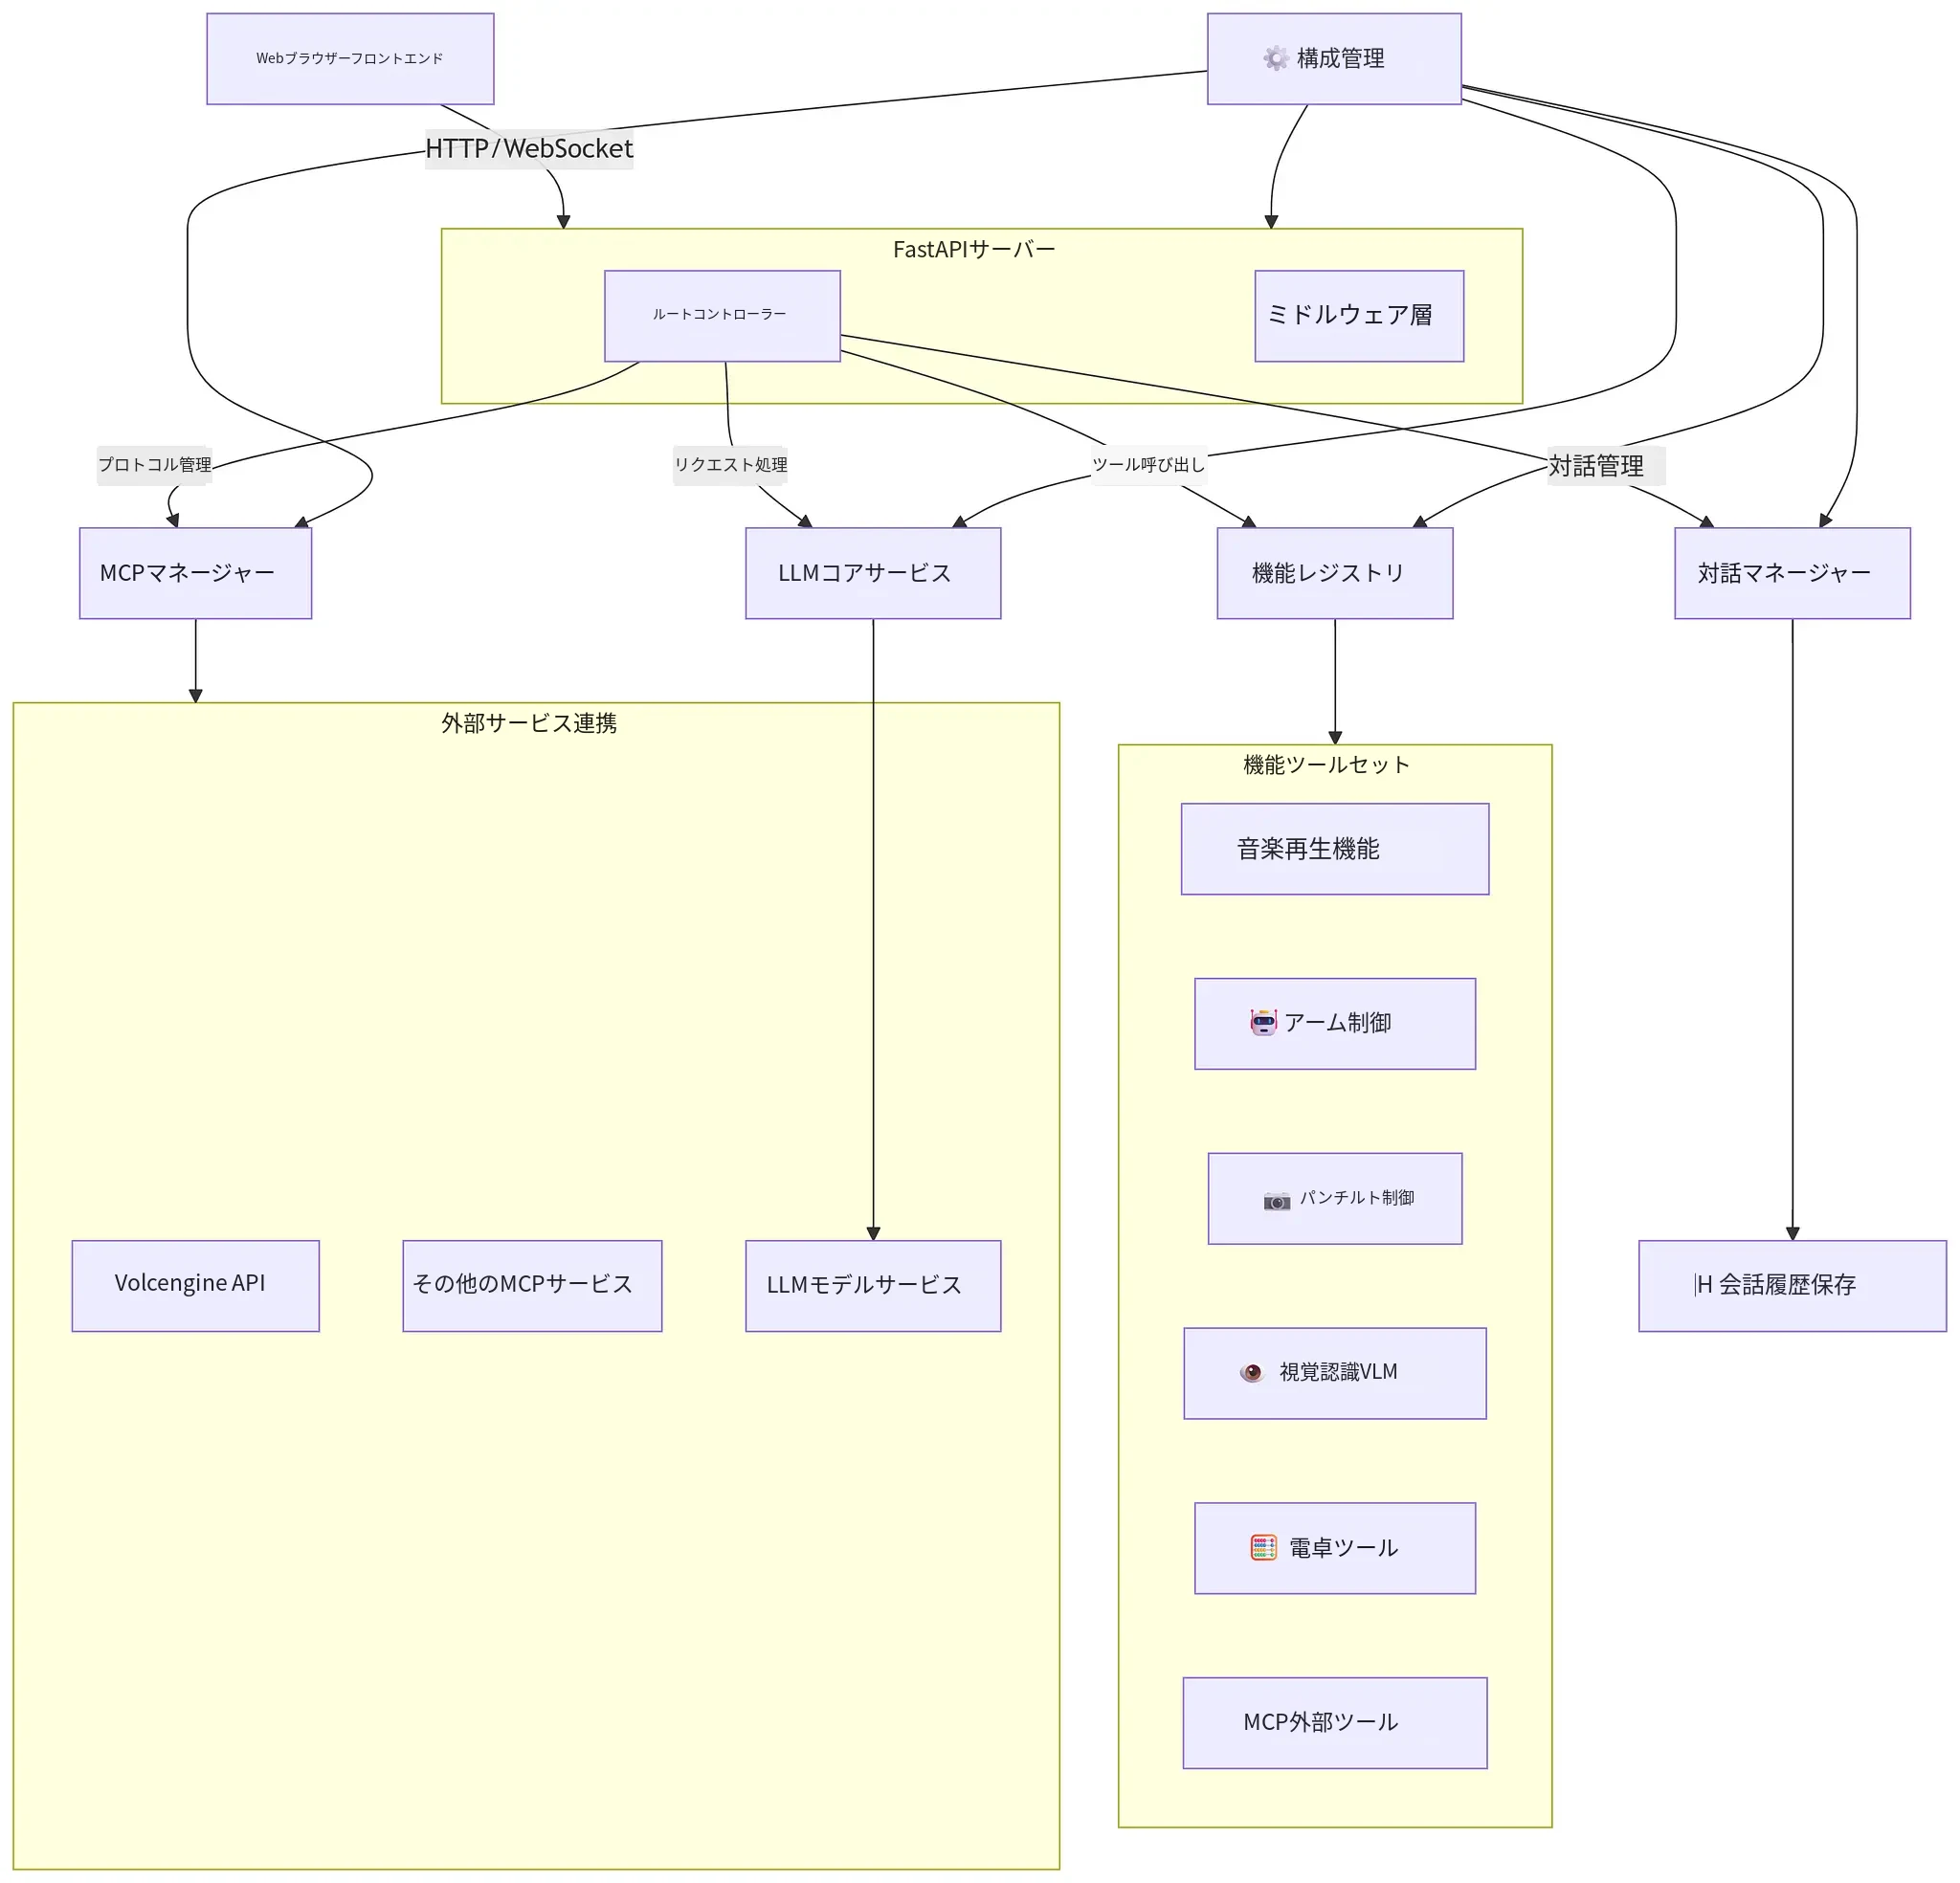
システムの実装 – LLM 単体アプリケーション
FastAPI ベースの大規模言語モデル対話サービスで、Function Calling と MCP を統合したインテリジェント対話システムに対応しています。
機能の特長
- インテリジェントな対話:ストリーミング/非ストリーミングの対話、複数セッションの管理に対応
- Function Calling:計算機、音楽プレーヤー、ロボットアーム制御、パンチルト台制御など豊富なツールを搭載
- MCP の統合:外部 MCP サーバーへの接続とツールの自動検出に対応
- モダンな画面:レスポンシブな Web 画面、WebSocket によるリアルタイム通信
- ハードウェアの統合:ロボットアーム、パンチルト台、カメラなどのハードウェア機器の制御に対応
クイックスタート
1. 環境の準備
# 仮想環境を作成して有効化
python -m venv venv
source venv/bin/activate  # Linux/Mac
# venv\Scripts\activate   # Windows

# 依存パッケージをインストール
pip install -r requirements.txt
2. システム依存パッケージのインストール(オーディオシステム)
LLM モジュールには音楽再生機能が含まれており、ALSA オーディオシステムを使用します。お使いのシステムに応じて、必要な依存パッケージをインストールしてください。
# Ubuntu/Debian
sudo apt-get install libasound2-dev portaudio19-dev

# 音声デバイスを確認
aplay -l  # 使用可能な音声デバイスを表示
3. API キーの設定
# 環境変数ファイルをコピー
cp .env.example .env

# .env ファイルを編集して API キーを設定
# Volcano Engine LLM API キー(必須)
# 取得先: https://console.volcengine.com/ark
VOLCENGINE_LLM_API_KEY=your_volcengine_api_key_here

# SiliconFlow VLM API キー(任意。VLM 機能を有効にする場合に必要)
# 取得先: https://cloud.siliconflow.cn/
SILICONFLOW_API_KEY="your_siliconflow_api_key_here"
4. サービスの起動
python main.py
http://localhost:8002 にアクセスして Web 画面を使用します。
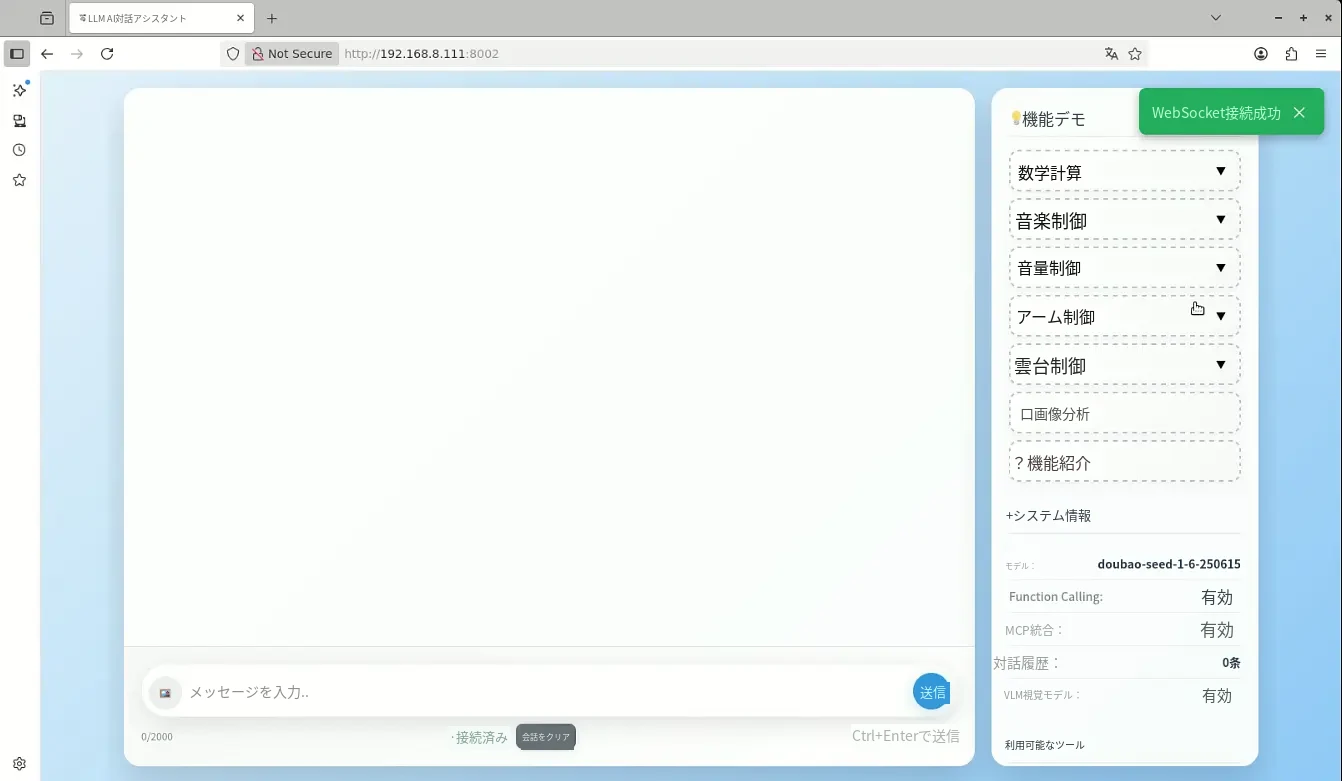
起動後のメイン画面には、主に数値計算、音楽制御、ロボットアーム制御、パンチルト台制御、画像解析の各機能があります。クリックすると全体の機能を確認できます。LLM の具体的な応用事例については、下記の事例リンクをご覧ください。
詳細設計ドキュメント
詳細は
- システムアーキテクチャ設計 - システムアーキテクチャとコンポーネントの説明
- API インターフェース仕様 - REST API と WebSocket インターフェース
- 設定管理ガイド - 設定ファイルと環境変数
- Function Calling ツールシステム - ツールの開発と統合
- ハードウェア統合ガイド - ハードウェア機器の統合
LLM 応用事例
以下のリンクから、LLM をベースとした具体的な応用事例をご覧いただけます。
- Function Calling による音楽再生の実装
- Function Calling による計算機ツールの実装
- Function Calling によるパンチルト台制御システムのタスクプランニング
- Function Calling によるロボットアームの動作制御の実装
- Function Calling と視覚言語モデル(VLM)による画像解析
- MCP 機能による天気・地図の検索
情報交換の場
資料のダウンロード・技術サポートについては、HumansX株式会社までお問い合わせください。