Physical AI Solution — Ego Data Collection
HumansX 日本正規代理店 取扱製品LITCHI EGO
頭部装着型の一人称視点データ収集デバイス。
見たもの・行ったことを、そのまま学習データに。RGB × 4・深度・IMU・音声を同期して記録し、データ収集グローブ T1 Proと組み合わせれば手の動きまで同じ時間軸で取得できます。
開発元:LITCHI(厘清智能)/ HumansX が日本正規代理店として販売・導入サポートを担当
About
人の視点で、作業のすべてを記録する。
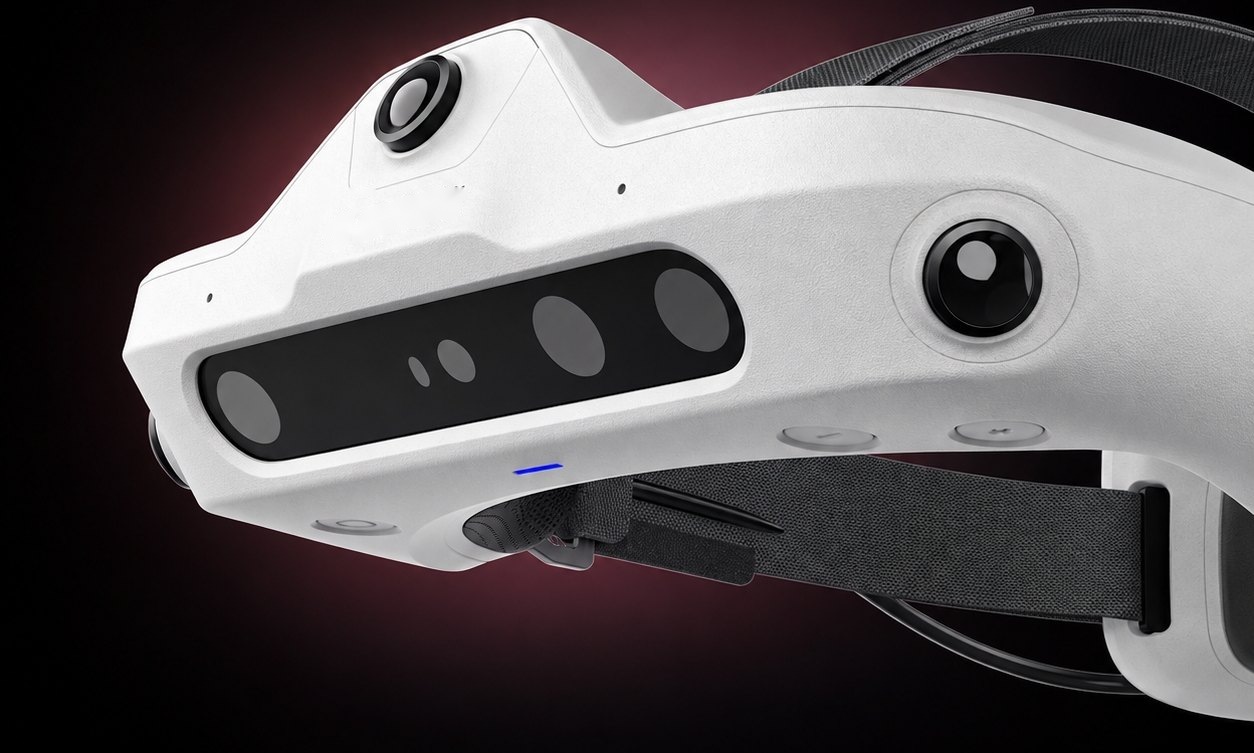
LITCHI EGO は、LITCHI(厘清智能)が開発した頭部装着型のデータ収集デバイスです。広角 RGB カメラ4台と構造化光ステレオ深度カメラ1台のハイブリッド構成で、両手・身体・作業空間を一人称視点でまるごと記録します。
データ収集グローブ「LITCHI T1 Pro」と組み合わせれば、映像・深度・慣性・手の動きを同期誤差 1 ms 未満の同じ時間軸で取得可能。模倣学習や VLA など基盤モデル向けの学習データ構築に、そのまま活用できます。
- RGB × 4 + 深度カメラ × 1 のハイブリッド構成
- 9軸 IMU(500 Hz)・マイク4基を内蔵
- 重量 400 g 未満、磁気着脱式バッテリーで連続収集
Recommended Set
おすすめは「EGO + T1 Pro」のセット
EGO が「何を見て、どこで作業したか」を、T1 Pro が「手がどう動き、どこにどれだけの力で触れたか」を記録します。2つのデバイスは同期誤差 1 ms 未満の同じ時間軸でつながり、ロボットの模倣学習にそのまま使えるデータになります。
| EGO で記録 | 一人称の RGB 映像(×4)・深度・頭部の動き(9軸 IMU)・音声 |
|---|---|
| T1 Pro で記録 | 11 IMU による手指の関節角度・手の3次元位置姿勢・両手の同期動作 + 手のひら全面 368 点の触覚 |
| 組み合わせると | 「見る → 手を伸ばす → つかむ → 力をかけて操作する」までを1つの時間軸で記録。後処理での位置合わせが不要に |
模倣学習・VLA の学習データ
ヒューマノイド・双腕ロボットに、人の「見る」と「手の動き」をセットで学習させるためのデータを構築できます。
接触を伴う作業の記録
つかむ・押す・組み付けるといった作業で、どこにどれだけの力がかかったかまで記録。組立・食品加工・ラボ作業などに。
ロボットの近くでも安定
T1 Pro は磁気センサを使わない方式のため、モーターや大電流配線の近くでも安定。遠隔操作と並行したデータ収集にも向いています。
※ 収集の立ち上げから加工・注釈まで任せたい場合は、データ収集サービスもご利用いただけます。構成のご相談は HumansX までお気軽にどうぞ。
Data in Action
一人称視点で、ここまで記録できる
実際の作業現場で LITCHI のデバイスを使って収集したデータです。RGB 映像・深度・点群を同期して記録し、そのまま学習データとして活用できます。
※ 映像:LITCHI 提供の収集データ(RGB 映像・最適化深度・点群)
Features
広く、深く、正確に。一人称データのための設計
視野・深度・動き・同期。学習データに必要な要素を、1台の頭部装着デバイスに集約しました。
広い視野
RGB カメラ1台あたり水平 165°/垂直 130°。4台の配置で、手元から周囲の作業空間までを死角少なく記録します。
- 最大 1920 × 1200 @ 30 fps
- グローバルシャッター
深度センシング
構造化光ステレオ深度カメラが、1.5 m 以内の近距離作業で物体の位置・距離・接近の様子を高精度に捉えます。
- 空間精度 < 0.5%(1 m)
- 1280 × 800 @ 30 fps、H 90° / V 65°
動きの記録
グローバルシャッターで速い動きでも歪みやブレを抑制。9軸 IMU が頭部の動きを同時に記録します。
- 9軸 IMU 500 Hz
- 画像と IMU の同期 < 1 ms
マルチデバイス同期
一人称映像・深度・慣性・手の動作を同じ時間軸で記録。マルチモーダル学習の後処理(位置合わせ)の手間を減らします。
- EGO × T1 Pro 同期 < 1 ms
- 外部トリガー入力に対応
Operation
長時間・多回数の収集でも、安定して使える
軽量・安定装着
400 g 未満の本体と自己適応型の構造で、装着者を選ばず長時間の負担を軽減。外部パラメータが安定し、収集状態を一定に保ちます。
自己キャリブレーション
長期使用に備えた自己キャリブレーション機能を搭載。カメラ・センサ間のずれを再校正し、パラメータのドリフトを抑えます。
止まらない連続収集
磁気着脱式バッテリーを採用。バッテリー交換中も収集を継続でき、作業を中断せずに長時間のデータ収集が可能です。
ワンタッチで収集管理
ボタン1つで収集を開始・停止。タスクごとにセッションを自動命名して保存し、USB・無線どちらからでもデータを取り出せます。
Use Cases
人の視点から、モデルの能力へ
- 実世界データセットの構築:地域・業種・作業をまたいだ実作業を大規模に記録
- マルチモーダル・物理世界モデルの学習:視覚・深度・慣性・音声の同期データを提供
- 人の作業行動の研究:実環境での観察・移動・操作のプロセスを再現
- ロボットの操作学習:T1 Proと組み合わせ、模倣学習・タスク学習のデータ基盤に
Specifications
LITCHI EGO 主な仕様
| 製品構成 | 広角 RGB カメラ × 4 + 構造化光ステレオ深度カメラ × 1(ハイブリッド構成) |
|---|---|
| 記録データ | RGB 映像・深度・IMU・音声 |
| 推奨作業距離 | 1.5 m 以内の近距離・高精度作業 |
| 本体重量 | 400 g 未満 |
| RGB 解像度 | 最大 1920 × 1200 @ 30 fps(1600 × 1200 @ 30 fps) |
| RGB シャッター | グローバルシャッター |
| RGB 視野角(1台) | H 165° / V 130°(水平から下向き 30°) |
| 深度 解像度 | 1280 × 800 / 848 × 480 / 640 × 480 @ 30 fps(Y16) |
| 深度 視野角 | H 90° / V 65° |
| 深度 空間精度 | < 0.5%(1 m) |
| IMU | DCM630 9軸・500 Hz |
| 同期精度 | 画像–IMU < 1 ms / EGO–T1 Pro < 1 ms、外部トリガー入力対応 |
| 演算プラットフォーム | RK3576 オクタコア + 6 TOPS NPU |
| メモリ/ストレージ | 2 GB LPDDR4X + 64 GB eMMC(microSD カード対応) |
| 無線 | Wi-Fi 6 + Bluetooth 5.4 |
| USB | USB 3.0 Host / USB 3.0 Device |
| 音声 | マイク × 4、1 W 8 Ω スピーカー |
| 映像エンコード | H.264 / H.265 |
| 出力データ | MP4(映像)・PTS CSV(タイムスタンプ)・IMU CSV・音声ファイル |
| 電源 | 磁気着脱式バッテリー(交換中も収集継続) |
※ 仕様は予告なく変更となる場合があります。
FAQ
よくあるご質問
EGO だけでも使えますか?
はい。EGO 単体で一人称視点の RGB 映像・深度・IMU・音声を同期して記録できます。手の関節や触覚のデータも必要な場合は、LITCHI T1 Proのグローブとの併用をおすすめします。
T1 Proと組み合わせると何ができますか?
一人称映像・深度・慣性に加え、グローブで取得した手の動きと触覚を同期誤差 1 ms 未満の同じ時間軸で記録できます。模倣学習や VLA 向けのマルチモーダルデータを、後処理の手間を抑えて構築できます。
データはどの形式で出力されますか?
映像は MP4、タイムスタンプは PTS CSV、慣性データは IMU CSV、音声は音声ファイルとして、収集タスク(セッション)ごとに自動で保存されます。USB・無線のどちらからでも取り出せます。
機材だけでなく、データ収集もお願いできますか?
はい。機材の導入に加え、作業定義・収集・加工・注釈・品質チェックまでを一括でお受けするデータ収集サービスもご用意しています。
価格・納期・デモについて教えてください。
構成や台数によって異なりますので、HumansX までお問い合わせください。ご用途を伺ったうえで最適な構成をご提案します。