Physical AI Solution — Data Glove
HumansX 日本正規代理店 取扱製品Wuji Glove
指先の位置・姿勢と手の動きを、そのままデータに。
遠隔操作から模倣学習用データの収集まで対応するデータグローブ
About
人の手の動きを、
そのまま記録する。
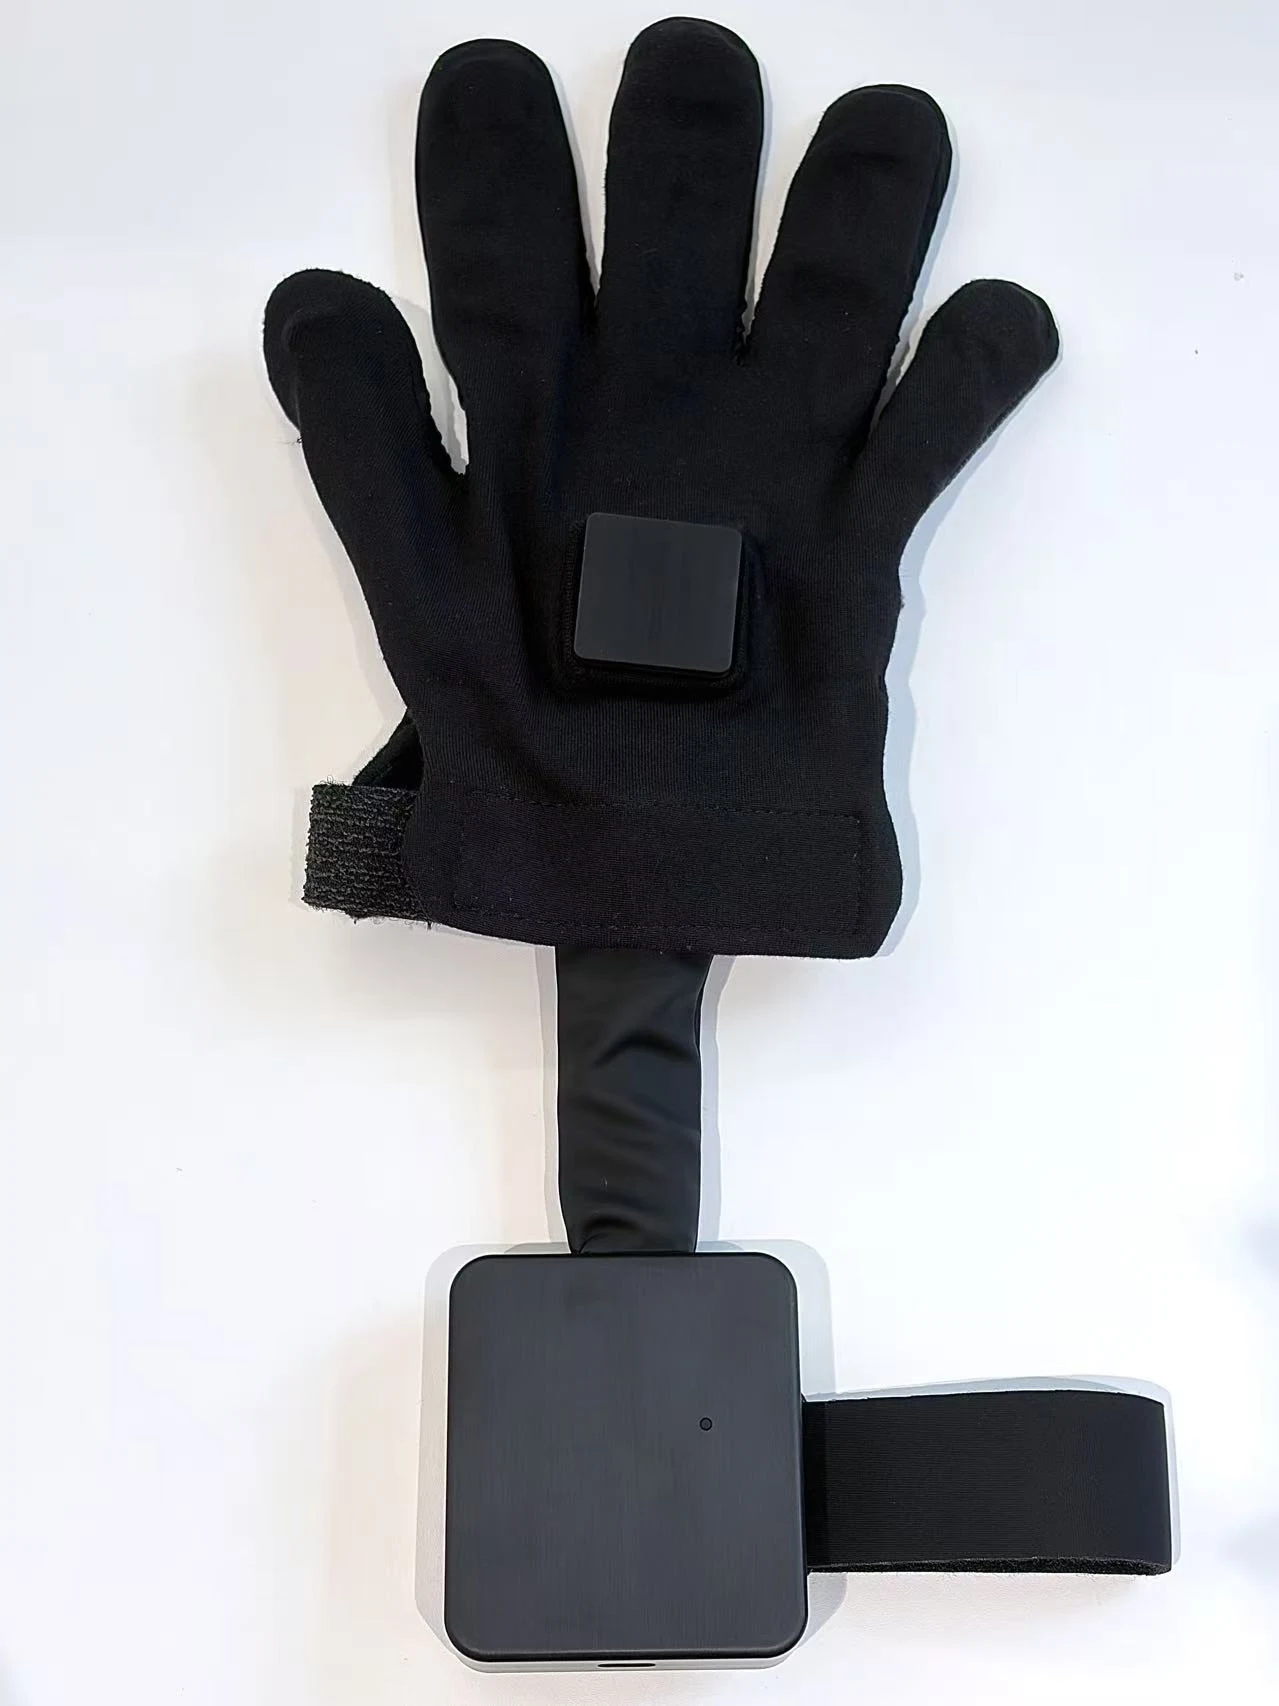
Wuji Glove は、Wuji Technology が開発したデータグローブです。5本の指先と手の甲に搭載した電磁式(EMF)トラッキングで、手の位置・姿勢と各指の関節角度をリアルタイムに取得します。
多指ロボットハンドの遠隔操作はもちろん、グローブ単体でのデータ収集・研究用途にもお使いいただけます。HumansX は日本正規代理店として、製品選定・デモ・導入後の技術サポートまで日本語でご支援します。
Core Technology
高品質な操作データを生む、4つのコア技術
電磁式モーショントラッキング
指先と手の甲に6自由度の電磁式(EMF)受信モジュールを搭載。位置精度 ≤ 2 mm、姿勢精度 < 5° で手の動きを捉え、IMU だけの方式に比べてずれが蓄積しにくい設計です。
手全体をリアルタイム解析
センサデータと運動学アルゴリズムから、各指の曲げ角・開き・手全体の姿勢を逆運動学でリアルタイムに算出します。
低遅延・IMU 併用
6軸 IMU を併用し、動作からデータ出力までの遅延は ≤ 10 ms(有線)。リアルタイムの遠隔操作に対応します。
軽量・オールファブリック
グローブ本体 67.5 g、生地厚 6.55 mm。布製で手になじみ、長時間のデータ収集でも装着者の負担を抑えます。
Teleoperation × Wuji Hand 2
人の手の動きを、
そのままロボットハンドへ。
20自由度ロボットハンド「Wuji Hand 2」と組み合わせることで、器用な操作データの収集から AI モデルの学習までを一貫して行えます。Apple Vision Pro と連携したジェスチャー操作・遠隔操作にも対応します。
グローブで人の手の動きを取得
ロボットハンドの関節へリアルタイムに変換
Wuji Hand 2 が同じ動作を再現
収集データで AI モデルを学習
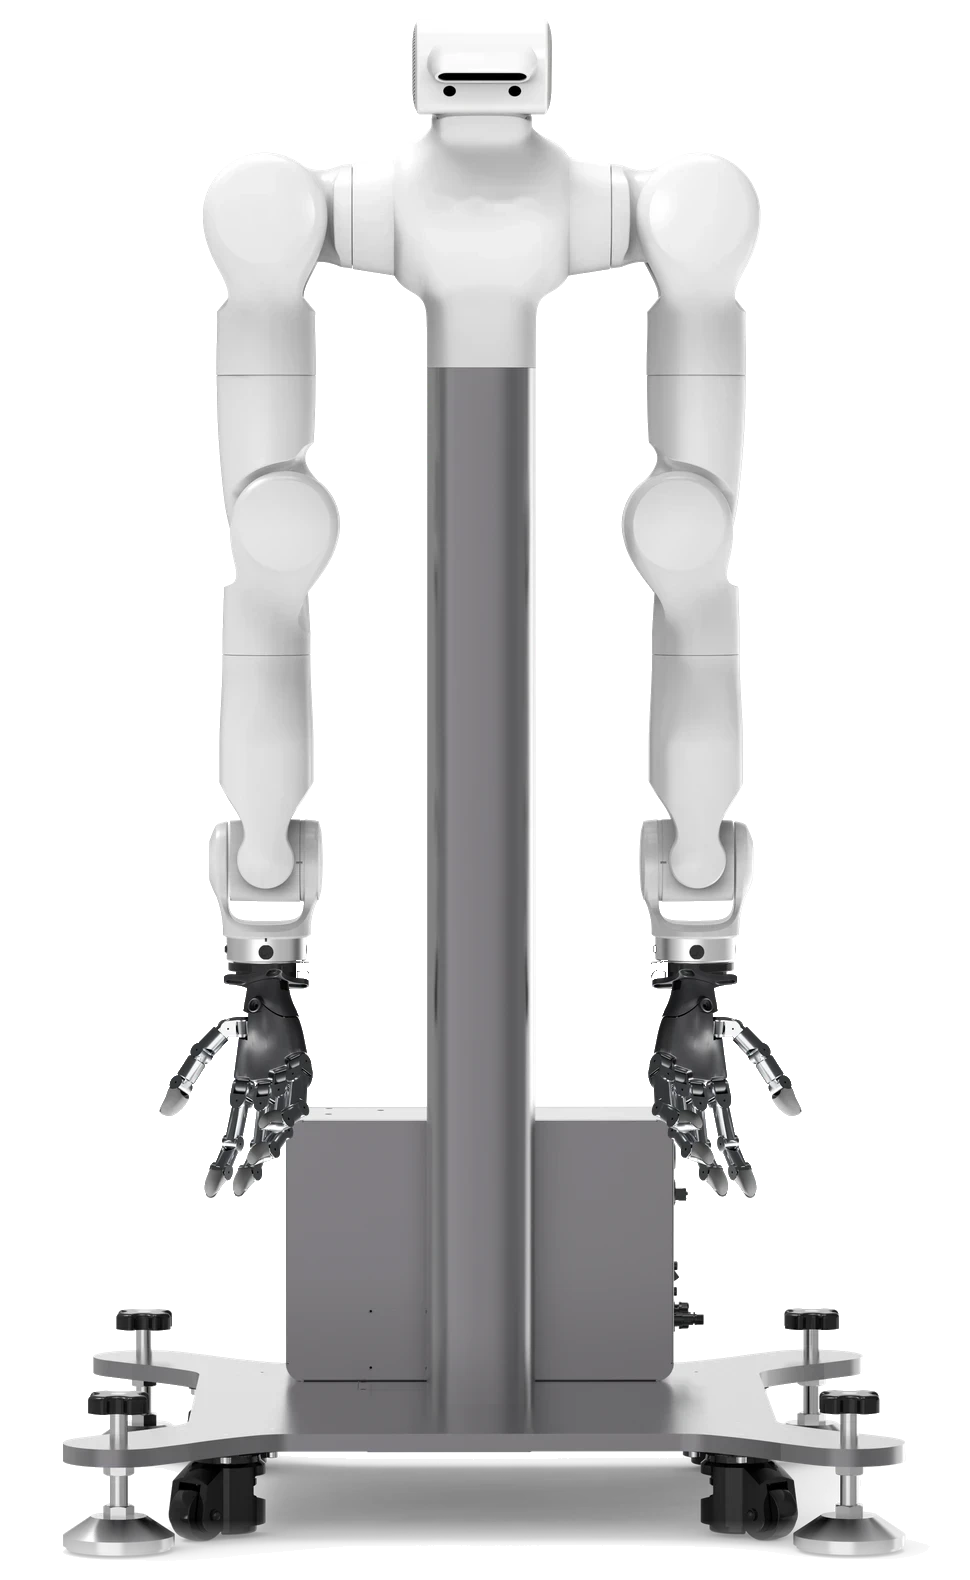
Complete Solution
Wuji Hand 2 × Wuji Glove
双腕システムで、まるごと導入。
力制御の双腕ロボットに Wuji Hand 2(左右)と Wuji Glove、VR 遠隔操作、同期記録ソフトウェアを組み合わせた「双腕データ収集システム」もご用意しています。統合作業なしで、到着後すぐに両手作業のデータ収集を始められます。
Use Cases
主な活用シーン
データ収集
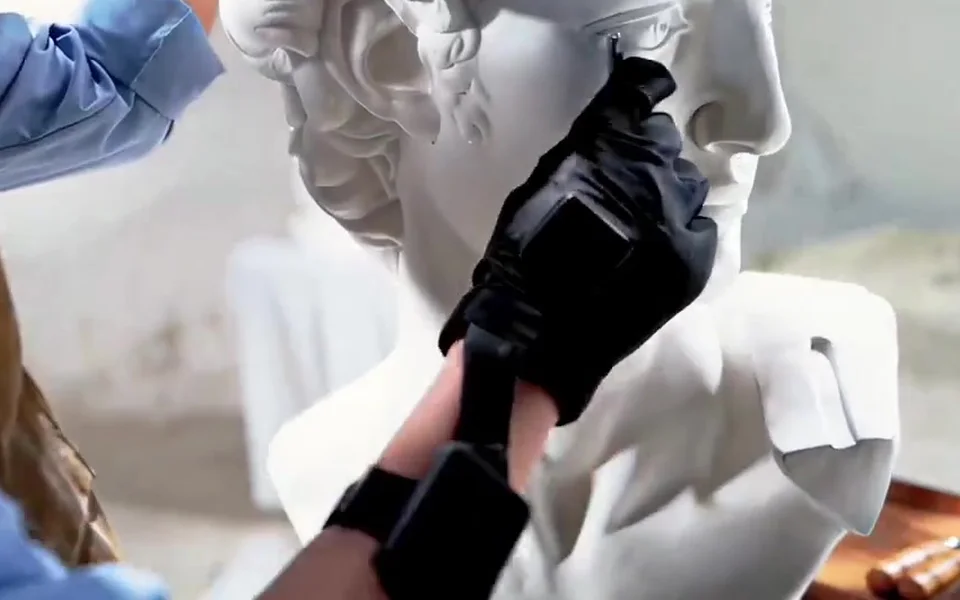
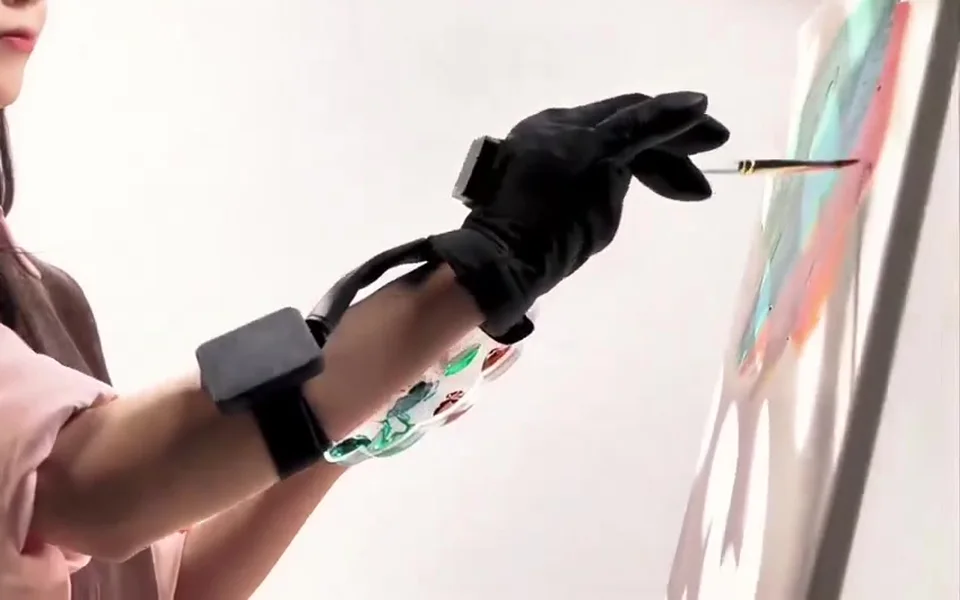
人の作業時の手の動きを、模倣学習用データとして記録。
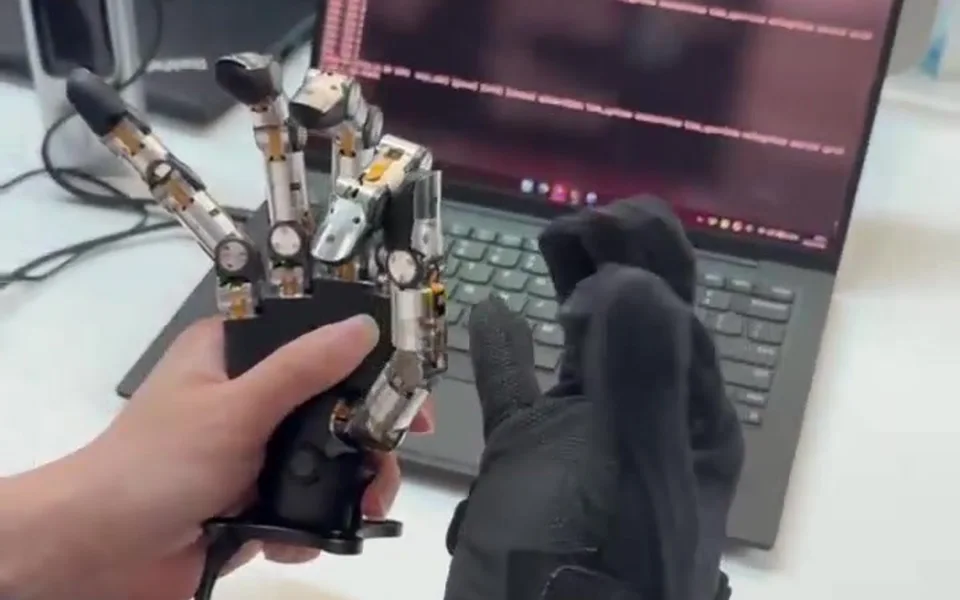
遠隔操作
Wuji Hand 2 などの多指ロボットハンドをリアルタイムに操作。
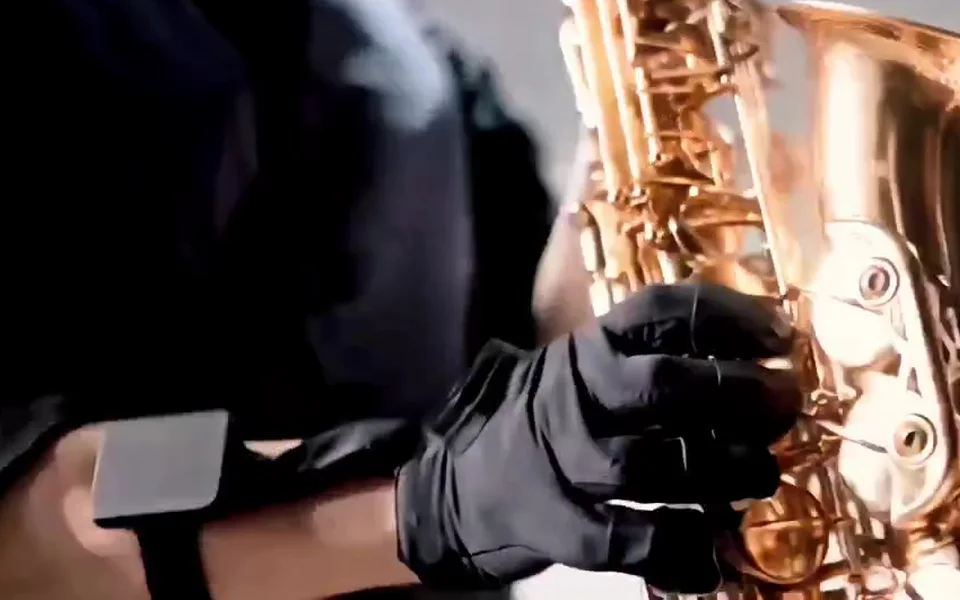
HCI・人間工学研究
把持・操作時の力の掛け方や手の使い方を定量的に分析。
VR / AR
Apple Vision Pro 連携によるジェスチャー操作・遠隔操作。
Specifications
Wuji Glove 主な仕様
| 外形・重量 | サイズ(L × W) | 215 × 195 mm |
|---|---|---|
| 厚み(生地/構造部) | 6.55 mm / 35 mm | |
| 全長(ケーブル含む) | 340 mm | |
| 重量 | 本体 67.5 g / ケーブル含む 192.6 g | |
| トラッキング | 電磁式(EMF) | 受信モジュール 5個(各6自由度) |
| 位置精度/姿勢精度 | ≤ 2 mm RMS / < 5° RMS | |
| トラッキング範囲 | 30 cm 以内 | |
| 遅延(有線) | ≤ 10 ms | |
| 出力レート | 120 Hz | |
| IMU | 6軸 IMU 搭載 | |
| 通信・電源 | 通信 | Ethernet(100BASE-TX / RJ45、付属アダプタ経由) |
| 電源 | USB Type-C(5 V / 1 A) | |
| ソフトウェア | 対応環境 | Wuji Studio、Python SDK / CLI、ROS 2(Windows / Linux) |
| 連携 | Wuji Hand 2、Apple Vision Pro | |
| 使用環境 | 動作温度/湿度 | -5〜40 ℃ / 55 %RH 未満 |
| 付属品 | 左右1組 | グローブ本体(左右各1)、データ収集ボード(アームストラップ付)、USB-C – Ethernet 電源アダプター、USB-C to USB-C ケーブル、USB 給電ケーブル、LAN ケーブル、専用キャリングケース |
※ EMF センサは金属・強磁性体の影響を受けるため、3 cm 以上離してご使用ください。手首の絶対位置を取得する場合は、外部トラッカー等を併用ください(取付インターフェースあり)。
※ 左右1組での販売となります(片手のみの販売は行っておりません)。仕様は予告なく変更となる場合があります。最新の仕様は販売モデルに準じます。
Comparison
他のデータグローブと
比較する
Wuji Glove・LITCHI T1 Pro・MANUS Metagloves Pro を、トラッキング方式・遅延・カメラ連携などの観点で比較した表と、用途別の選び方をまとめました。
- Wuji Glove:高精度な遠隔操作・データ収集(Wuji Hand 2 連携)
- LITCHI T1 Pro:無線・低遅延の遠隔操作と、一人称カメラと同期した現場データ収集
- MANUS Metagloves Pro:モーションキャプチャ・VR
FAQ
Wuji Glove よくあるご質問
Wuji Gloveはどのような製品ですか?
電磁式モーショントラッキングで、指先の位置・姿勢と手全体の動きを記録するデータグローブです。Wuji Technology が開発し、HumansX が日本正規代理店として販売・サポートしています。
トラッキングの性能は?
出力レートは120Hzです。電磁式トラッキングの指先位置精度は2mm以下、動作からデータ出力までの遅延は10ms以下(有線)です。
どのロボットハンドと組み合わせられますか?
20自由度ロボットハンド「Wuji Hand 2」とのリアルタイム遠隔操作に対応しています。Apple Vision Pro と連携したジェスチャー操作にも対応し、グローブ単体でのデータ収集・研究にも使用できます。
ロボットハンドがなくても使えますか?
はい。Wuji Glove は単体で各指の位置・姿勢と手全体の関節角度を記録できるため、ロボットハンドと接続しなくても、人の手の動作データを収集できます。データの記録・確認には Wuji Studio や Python SDK をご利用いただけます。
開発環境は?
Wuji Studio、Python SDK / CLI、ROS 2(Windows / Linux)に対応しています。通信は Ethernet、電源は USB Type-C(5V / 1A)です。