
Physical AI Solution — Hand
HumansX 日本正規代理店 取扱製品Wuji Hand 2
20自由度・直接駆動の高器用性ロボットハンド
遠隔操作グローブ「Wuji Glove」とあわせて、データ収集から学習まで一貫対応
About
人の手に最も近い器用さを、
研究・開発の現場へ。
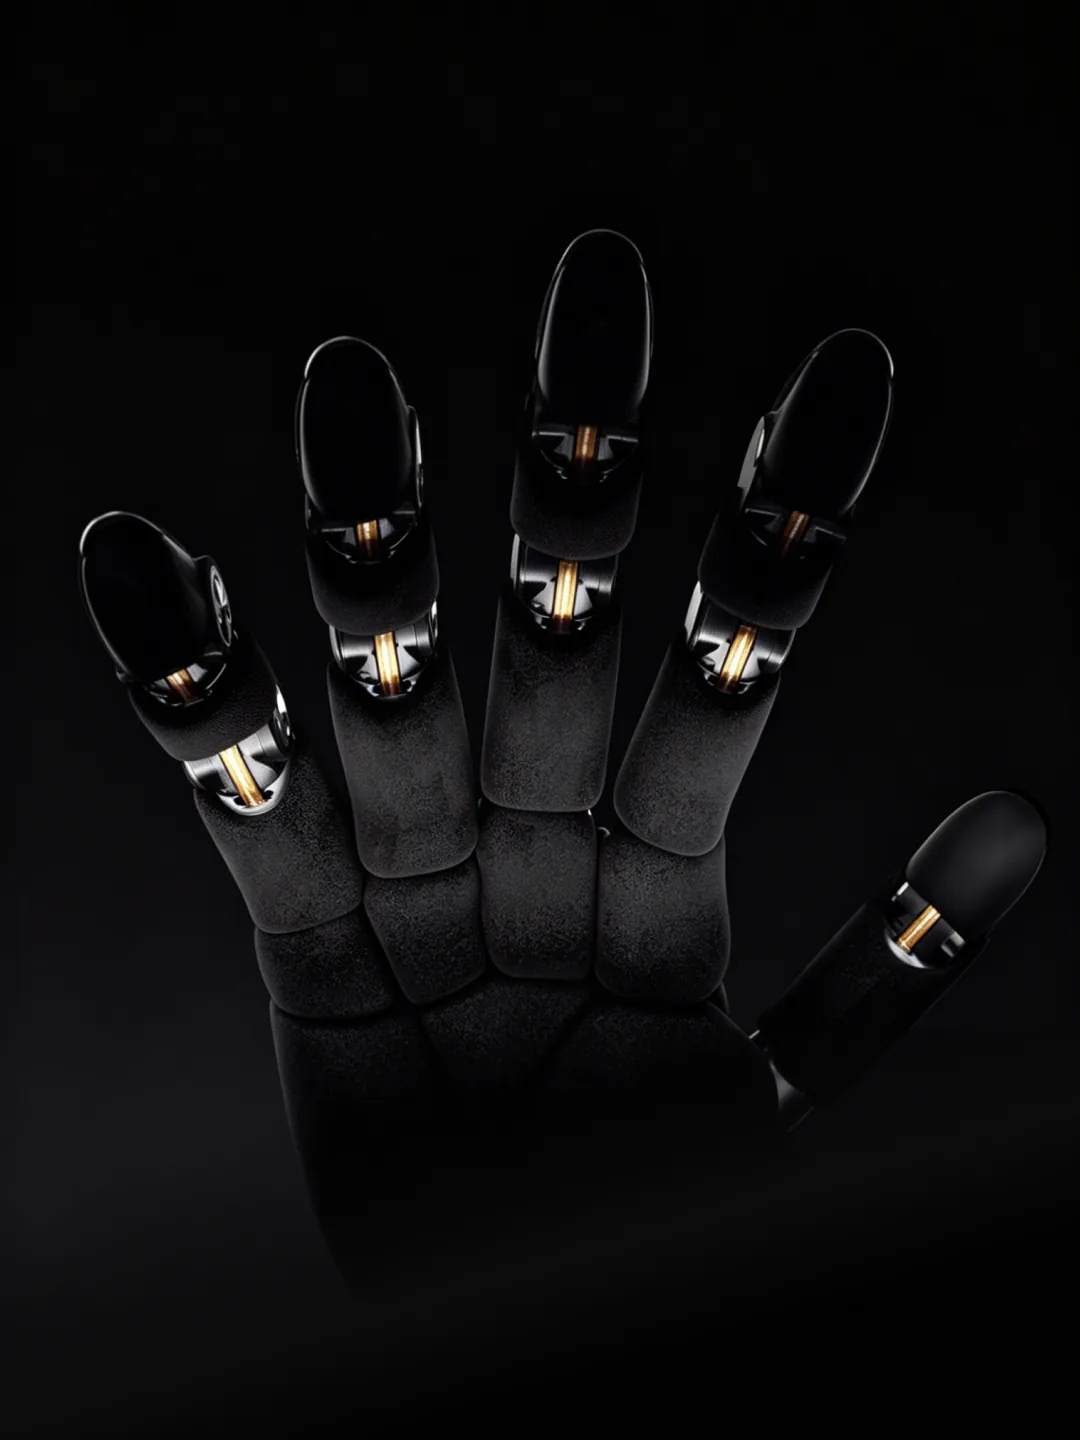
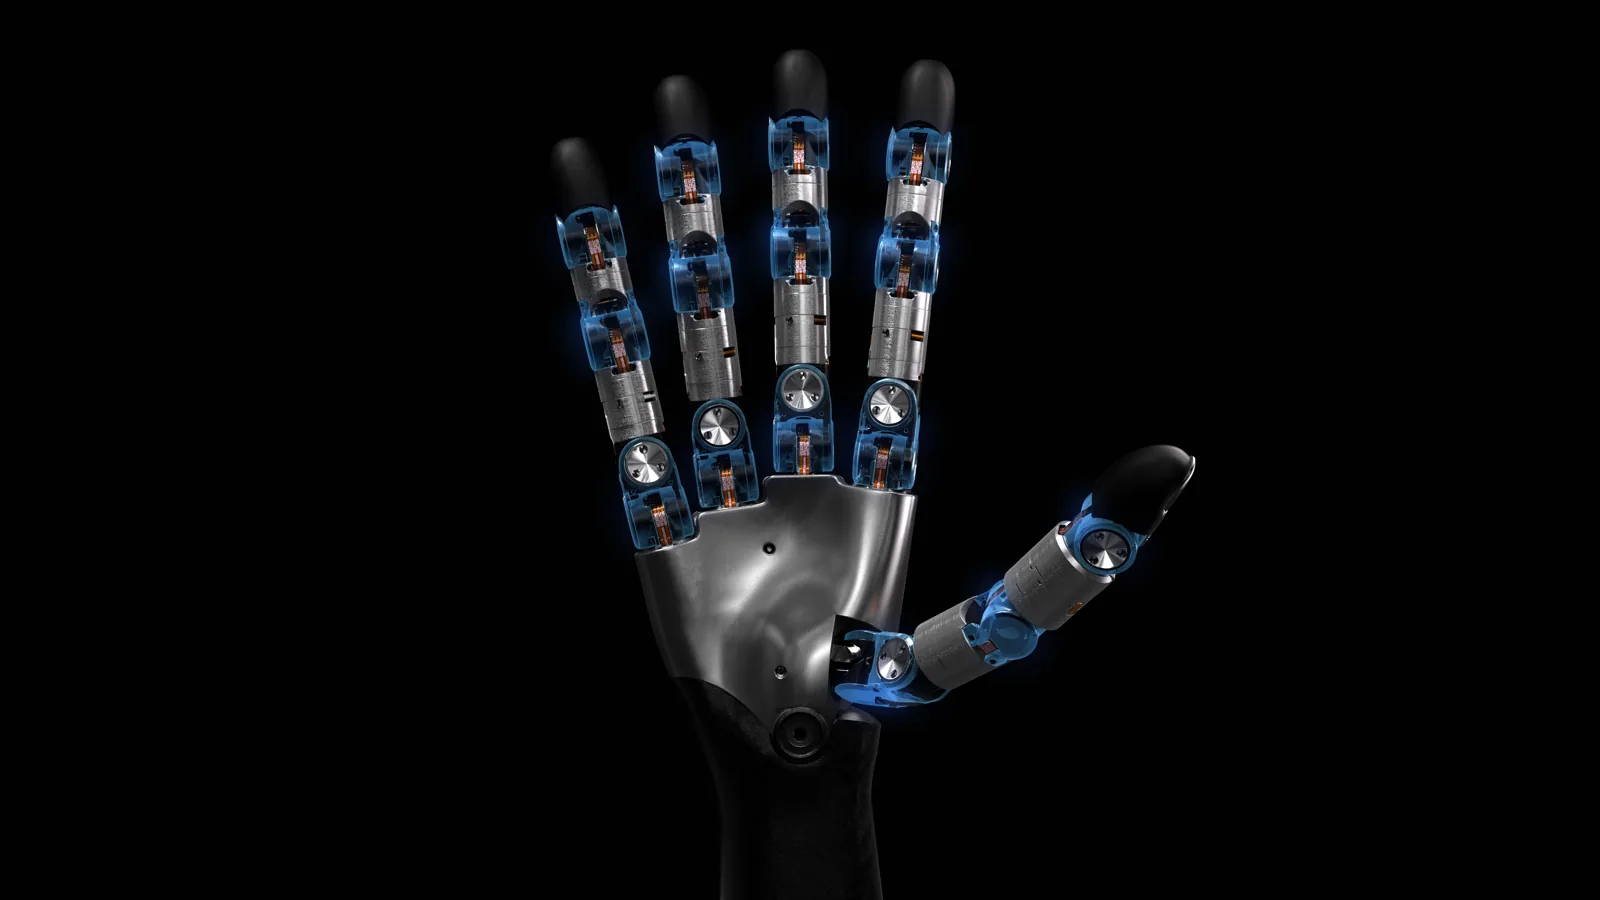
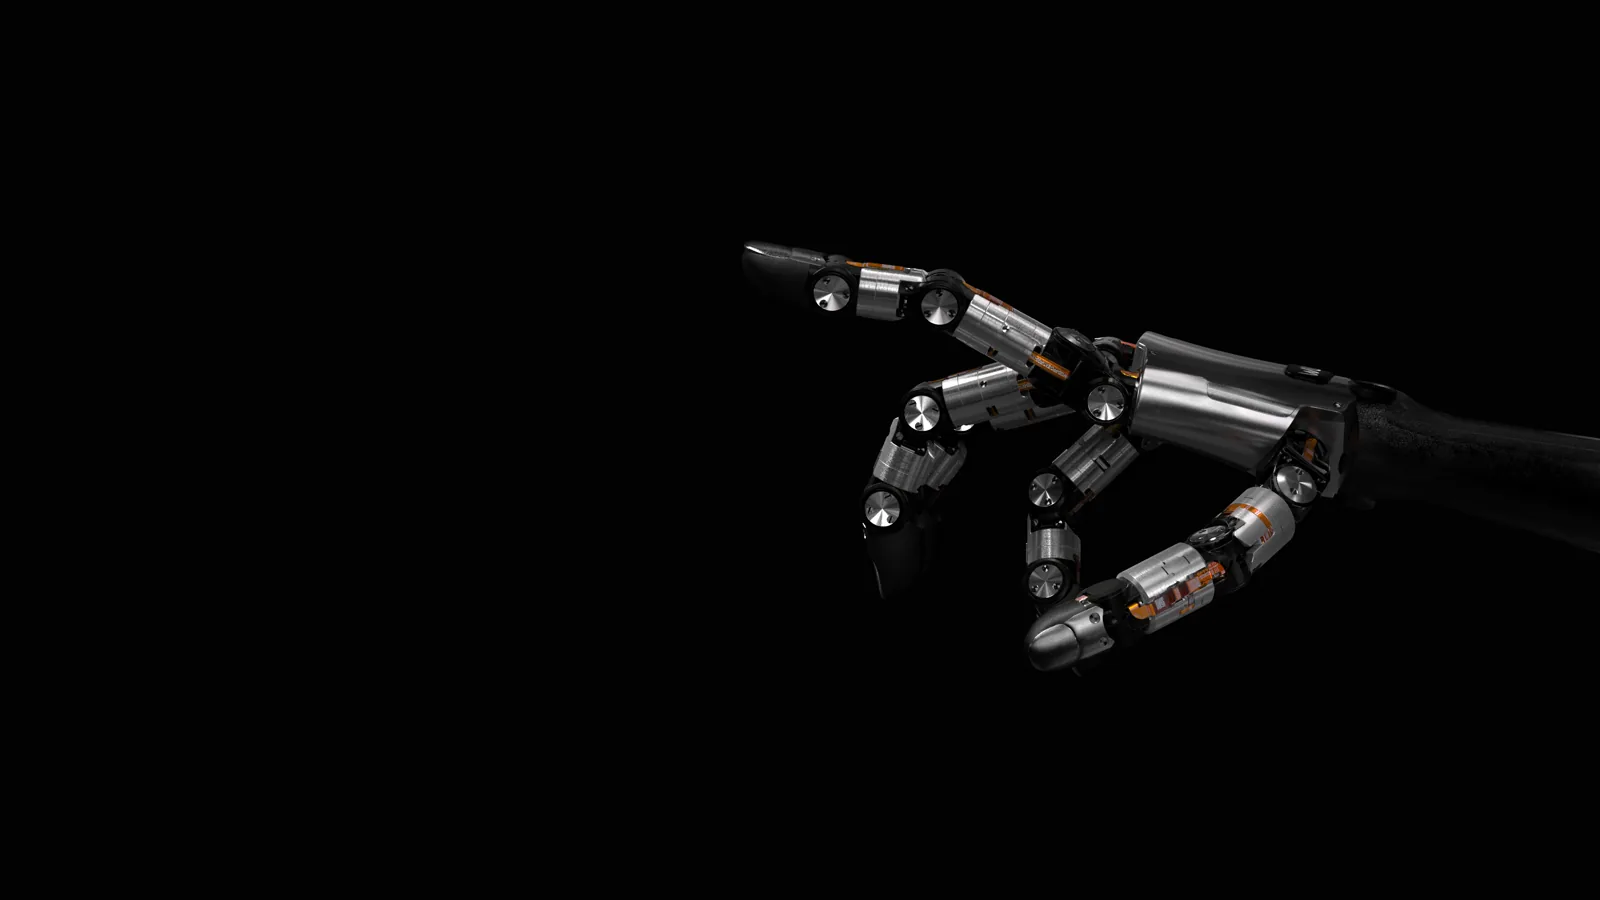
Wuji Hand 2 は、中国・深圳の Wuji Technology が開発した五指型の高器用性ロボットハンドです。各指4自由度・計20自由度をすべてモーターで直接駆動し、親指の完全な対向動作や指の開閉(外転)まで再現。力制御と位置制御を組み合わせた MIT 方式のハイブリッド制御により、つまむ・ねじる・押すといった繊細な操作を実現します。
HumansX は日本正規代理店として、製品選定・デモ・導入後の技術サポートまで日本語でご支援します。
Core Technology
器用さを支える、4つのコア技術
生体模倣の骨格と柔らかな外皮
骨格・ソフトパッド・スキンの3層構造。人の手に近い柔軟性で、対象物を傷つけずに把持します。
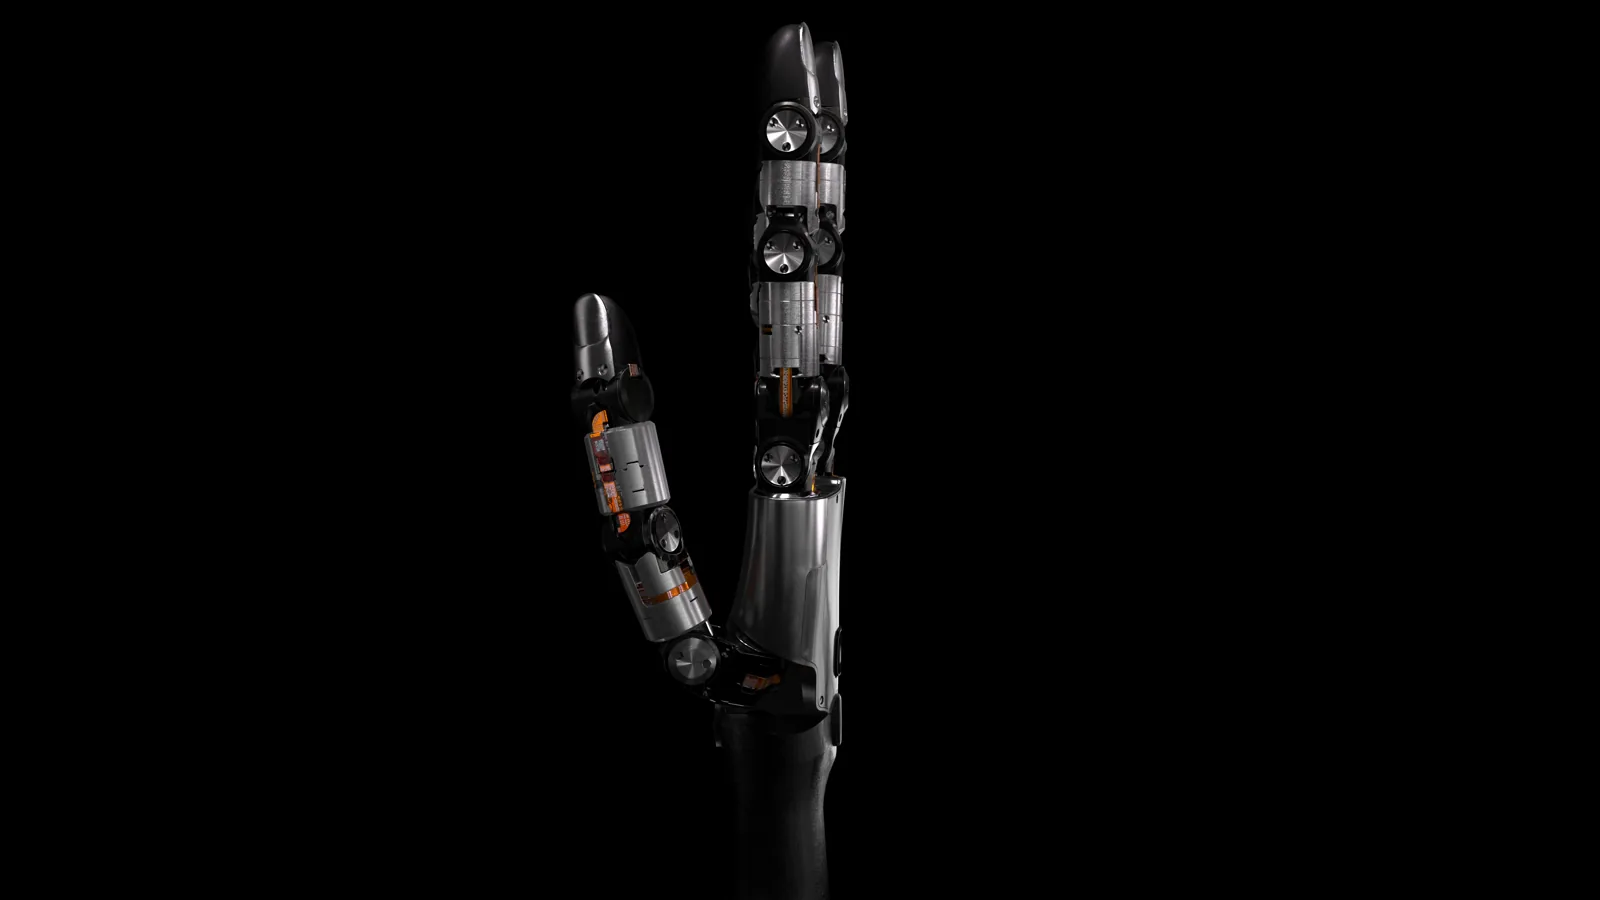
直接駆動・高い力透過性
非線形な連動機構を使わない直列の直接駆動関節。バックドライブ可能で、外力を正確に感じ取れます。
多軸力覚センシング指先
指先に多軸の力・トルクセンサーを内蔵。精密なつまみ動作や爪先を使った細かな作業に対応します。
小型・高出力
約180×80×40mmの人の手に近いサイズで、指先ピーク力12N以上、関節バックラッシ1°未満を実現。
Robustness
長期間の安定運用を前提に設計
耐久性から組み込みやすさまで、メンテナンスの手間と故障時の復旧時間を最小限に。研究・開発そのものに集中できます。
耐衝撃・高耐久
実験中の接触や衝撃にも耐える堅牢な構造。
モジュール式・迅速な組立
モジュール構成で、部品交換やメンテナンスが容易。
EtherNet 通信
100BASE-T(RJ45)で上位システムと安定接続。
12V DC 電源
12V 20A の電源アダプタが付属。すぐに使用開始できます。
Software Ecosystem
開発から学習まで、ワークフロー全体をカバー
Wuji SDK & CLI
Python / C インターフェースでデバイスの検出・状態取得・指令出力が可能。リアルタイム可視化で開発・デバッグをワンストップで行えます。
ROS 2 ネイティブ対応
既存のロボットシステムへシームレスに統合できます。
MuJoCo / Isaac Sim
URDF・MJCF・USD 形式の高精度シミュレーションモデルを提供。Sim-to-Real の学習に活用できます。
テレオペレーション
Wuji Glove をはじめ、複数の入力デバイスによる遠隔操作に対応します。
Specifications
Wuji Hand 2 主な仕様
| 構造 | 能動自由度 | 20 DoF(各指4自由度) |
|---|---|---|
| 指の構成 | 完全対向・外転(左右)動作対応 | |
| 駆動方式 | 直接駆動回転関節(バックドライブ可能) | |
| 外形寸法 | 約 180 × 80 × 40 mm | |
| 質量 | 約 800 g(ソフトパッド・ケーブル含む、ベース除く) | |
| 最小把持径 | 0 mm | |
| センシング | 指先力覚 | 多軸力・トルクセンシング |
| 制御 | 制御周期 | 1000 Hz × 20軸 |
| 制御モード | MIT 力・位置ハイブリッド制御 | |
| 性能 | 指先ピーク力 | ≥ 12 N |
| 開閉速度 | ≥ 4 回/秒 | |
| 関節バックラッシ | < 1° | |
| 通信・電源 | 通信 | EtherNet(100BASE-T / RJ45) |
| 動作電圧 | 12 V DC | |
| ソフトウェア | 対応環境 | Python / C SDK、CLI、ROS 2、URDF / MJCF / USD |
※ 仕様は量産モデルと異なる場合があります。最新の仕様は販売モデルに準じます。
Wuji Glove
触覚付きデータグローブで、
人の手の動きをそのままロボットへ。
高密度の圧力センサーマトリクスと電磁式モーションキャプチャを融合した遠隔操作用グローブ。Wuji Hand 2 と組み合わせることで、器用な操作データの収集から学習までを一貫して行えます。
- 触覚センサー 24×31 マトリクス・526点、120 FPS(分解能 4 mm / 0.1 N)
- 電磁式トラッキング 6自由度、位置精度 ≤ 2 mm、姿勢精度 < 5°
- 手首 6軸 IMU(800 Hz)、動作からデータ出力までの遅延 ≤ 10 ms
- グローブ本体 67.5 g の軽量設計、耐久 10万回以上
- USB Type-C 給電、RJ45(100BASE-TX)接続、Python SDK / CLI 対応
グローブで人の手の動きと触覚を取得
ロボットハンドの関節へリアルタイムに変換
Wuji Hand 2 が同じ動作を再現
収集データで AI モデルを学習
Use Cases
主な活用シーン
- 大学・研究機関におけるエンボディド AI(身体性AI)・器用操作の研究
- 遠隔操作による模倣学習用データの収集
- ヒューマノイドロボットへのエンドエフェクタとしての搭載
- シミュレーション(MuJoCo / Isaac Sim)を活用した Sim-to-Real 検証
- 把持・組立など精密作業の自動化に向けた技術検証
Contact
価格・納期はお問い合わせください
Wuji Hand 2・Wuji Glove の価格、納期、デモ機のご相談は、日本正規代理店の HumansX までお気軽にお問い合わせください。