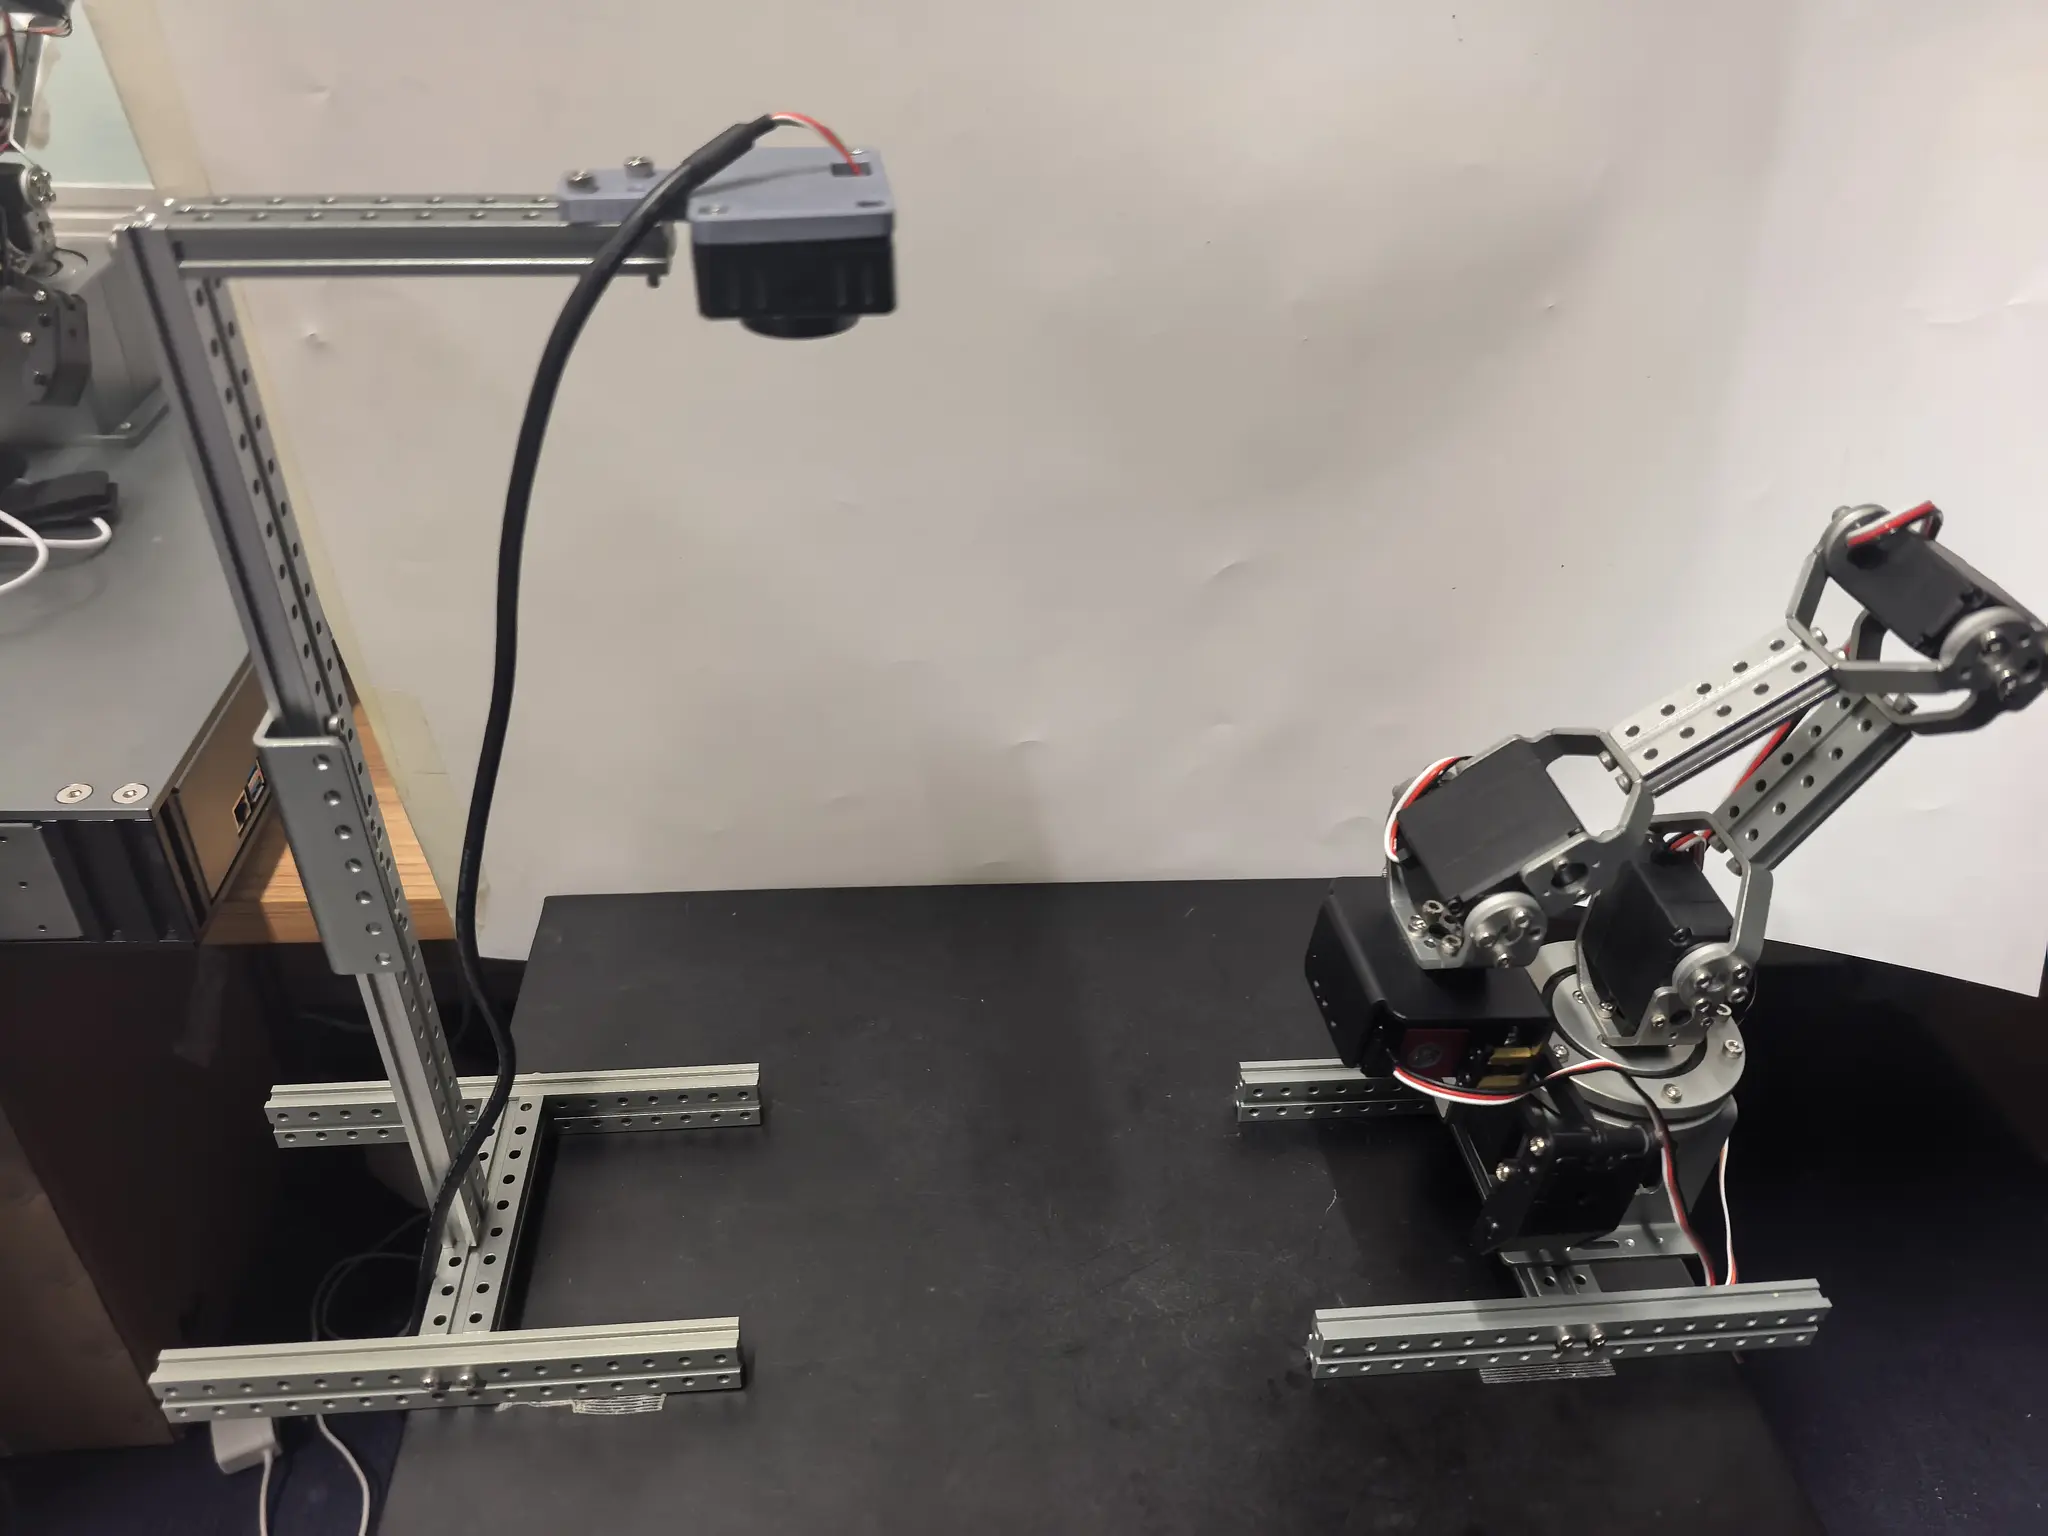
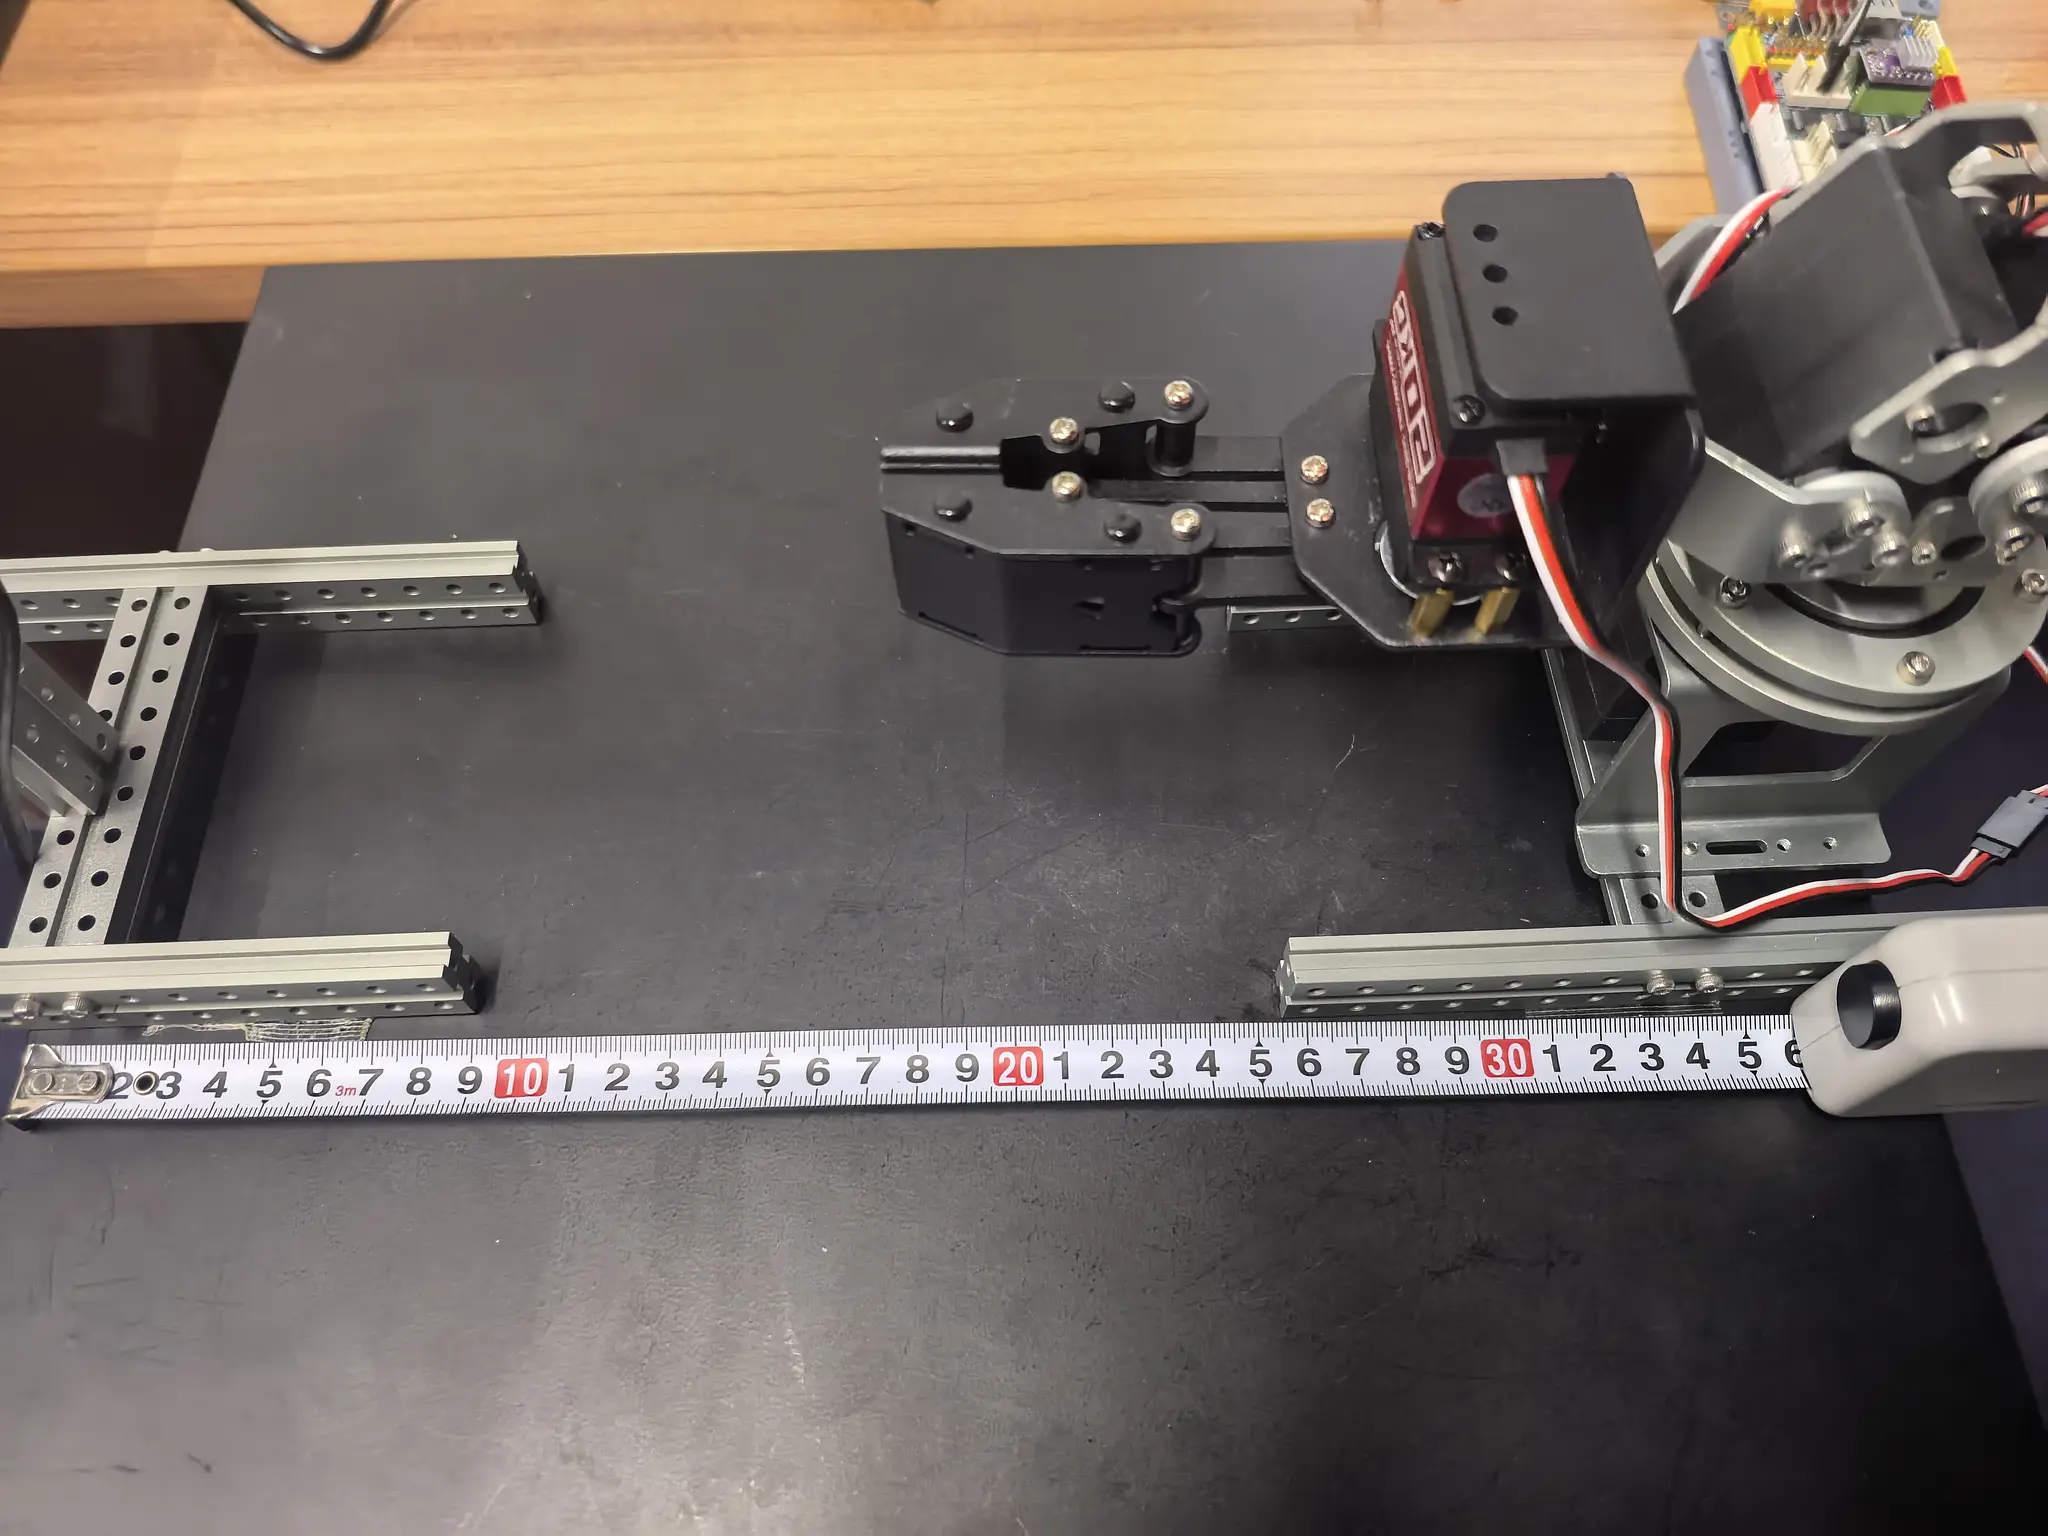
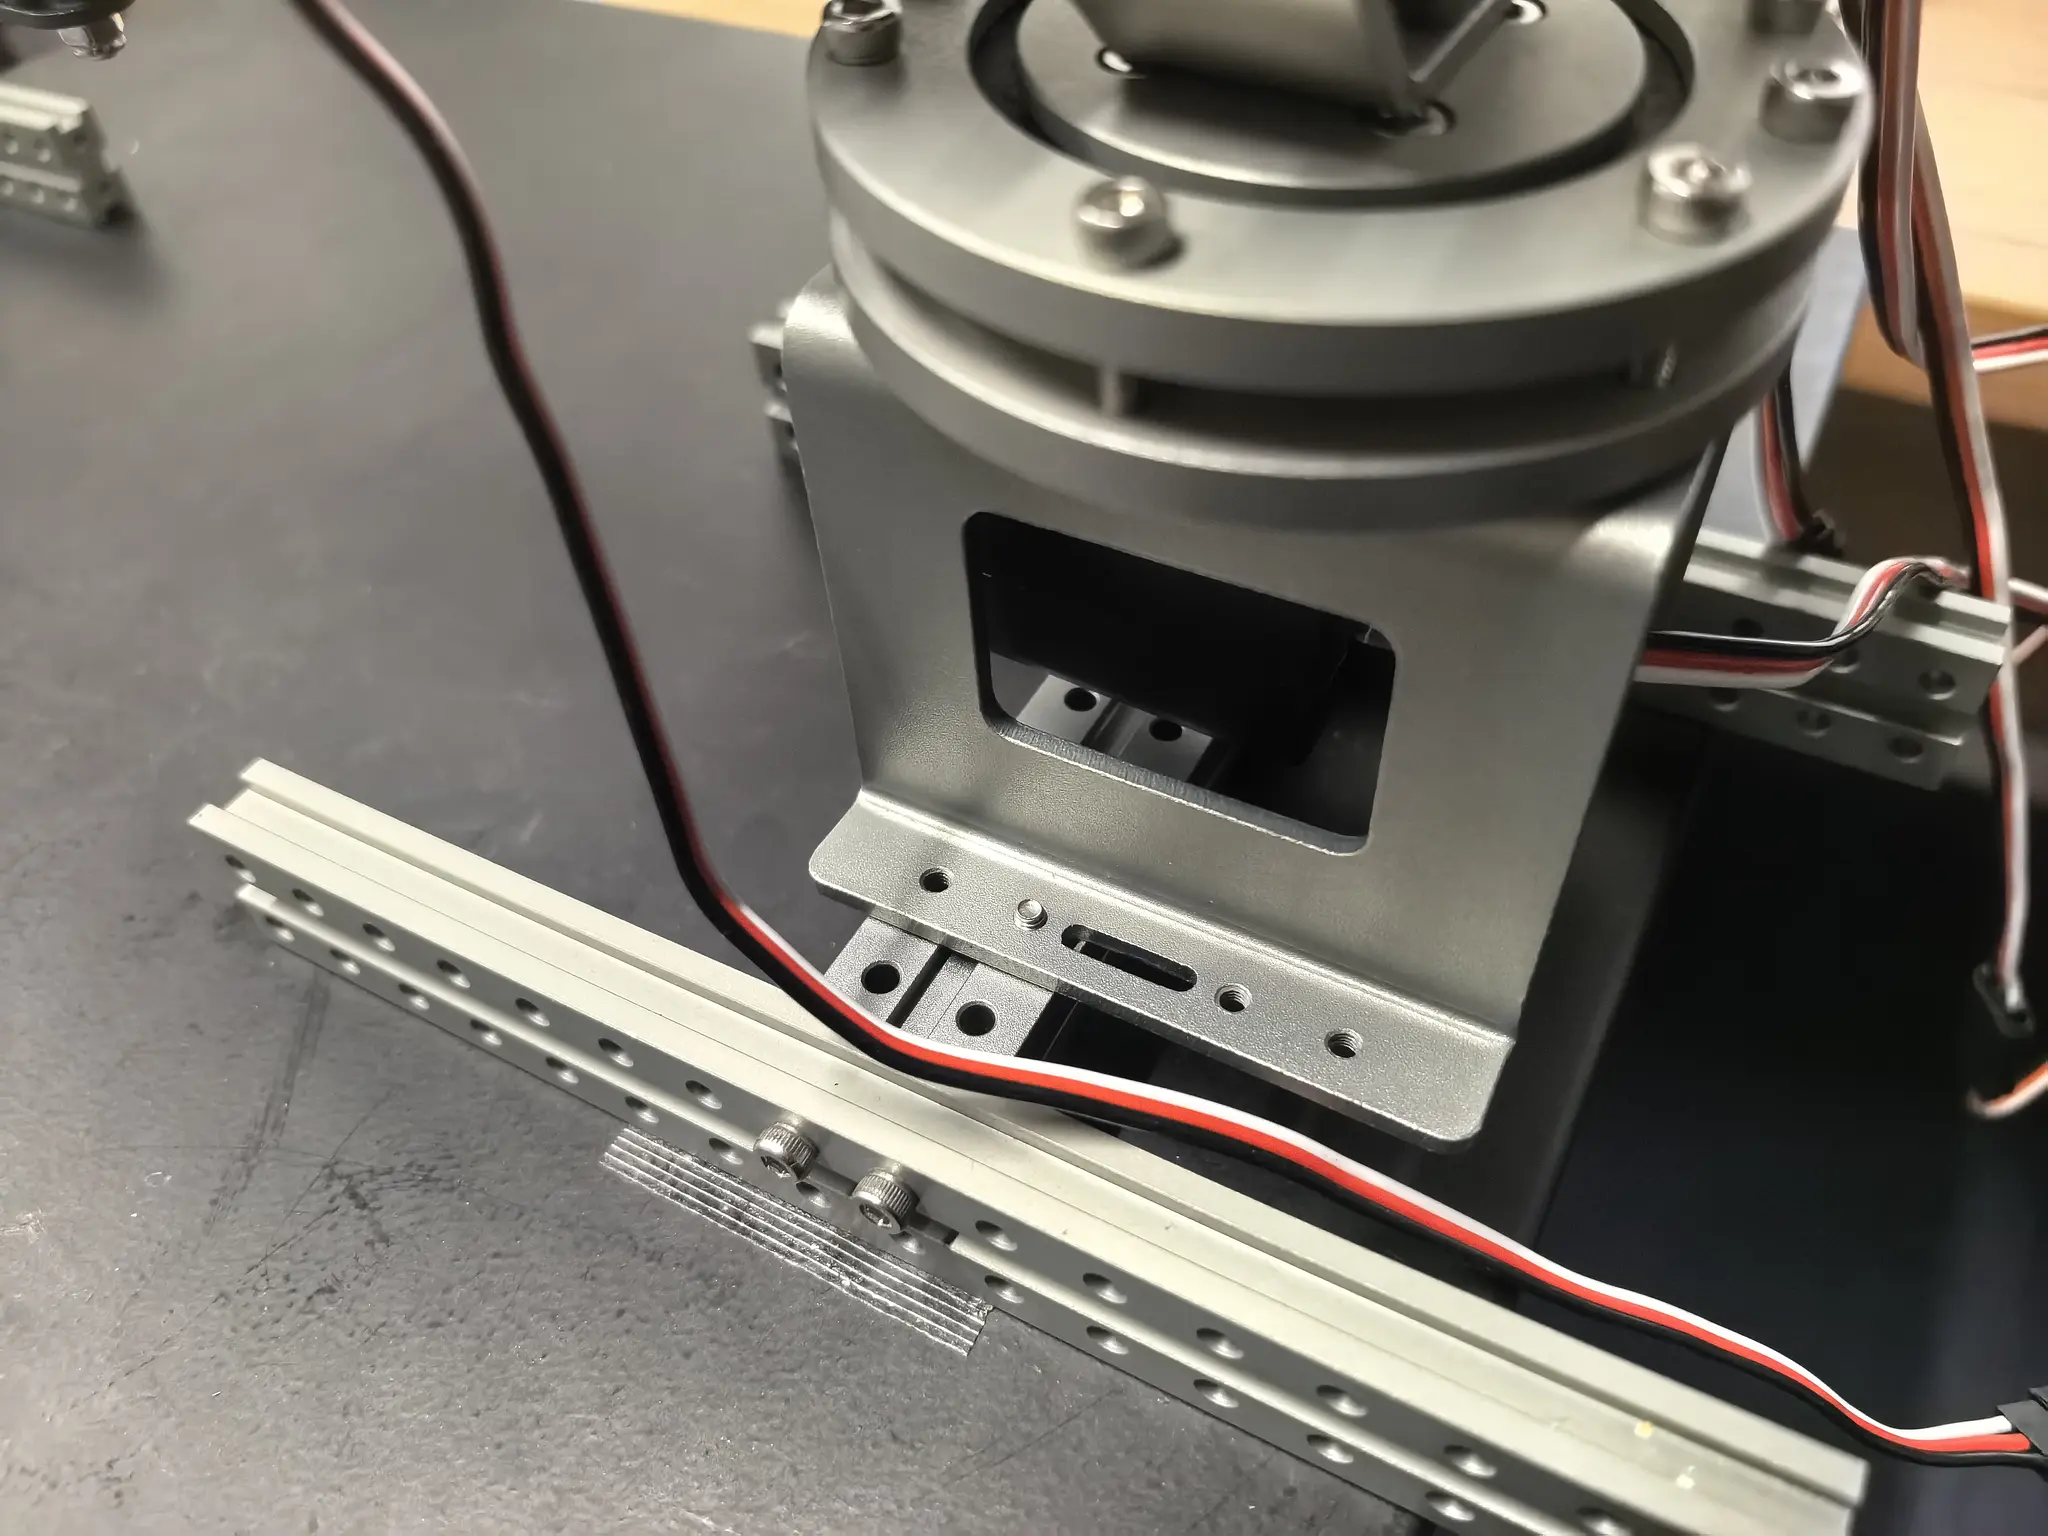
ドキュメント
構造の組み立て
軽量 3D モデル閲覧ソフトのダウンロードと使い方:
リンク
1. ロボットアームの組み立て
部材の準備
| 番号 | 名称 | 数量 | 図 | 用途 |
|---|---|---|---|---|
| 1 | 横梁フレーム 50 | 2 | ロボットアームのリンクに使用します。 | |
| 2 | サーボベース連結部品 | 2 | サーボ底部とフレームバーの連結に使用します。 | |
| 3 | サーボ出力ヘッド連結部品 | 2 | サーボ出力端とフレームバーの連結に使用します。 | |
| 4 | 出力ヘッド変換連結部品 | 1 | サーボ出力端とグリッパーの連結に使用します。 | |
| 5 | ベース変換連結部品 | 1 | サーボベースとパン・チルト台またはグリッパーの連結に使用します。 | |
| 6 | ベースモジュール | 1 | ロボットアームのベースの連結に使用します。 | |
| 7 | パン・チルト(雲台)モジュール | 1 | ロボットアームのベースターンテーブルに使用します。 | |
| 8 | 30kg サーボ | 4 | ロボットアームの駆動モーター。メインホーンとサブホーンが付属しています。 | |
| 9 | 平行グリッパー | 1 | 把持具です。 |
3D モデル図
4軸ロボットアーム(四轴机械臂.zip)
組み立て説明
下図と 3D モデル図を参考に、ロボットアームを組み立ててください。
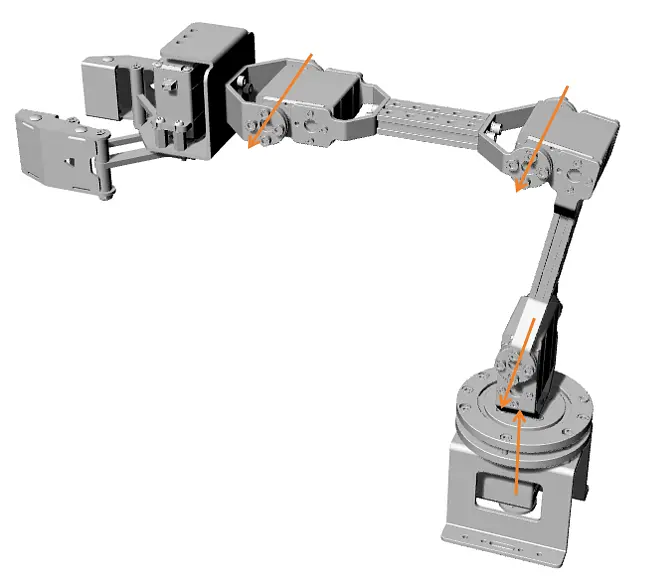
注意: 各関節は、上図に示すサーボの向きにできるだけ従って取り付けてください。矢印の方向はサーボの銅製ギア軸の出力方向です。向きが異なると運動学の計算式の調整に影響します。
パン・チルト台の組み立て参考動画
2. カメラブラケットの組み立て
部材の準備
| 番号 | 名称 | 数量 | 図 | 用途 |
|---|---|---|---|---|
| 1 | 梁フレーム 150 | 2 | ブラケットの高さ延長に使用します。 | |
| 2 | 横梁フレーム 90 | 1 | カメラの前方延長に使用します。 | |
| 3 | カメラ変換用プリント部品 | 1 | サーボ出力端とフレームバーの連結に使用します。 | |
| 4 | ロング L 字ブラケット | 2 | 2 本のフレーム 150 を固定するために使用します。 | |
| 5 | カメラ | 1 | ケーブルに注意してください。 |
3D モデル図
カメラブラケットモジュール(摄像头支架模块.zip)
印刷が必要な部品:カメラ変換用プリント部品(摄像头转接打印件.zip)
組み立て説明
完成イメージ
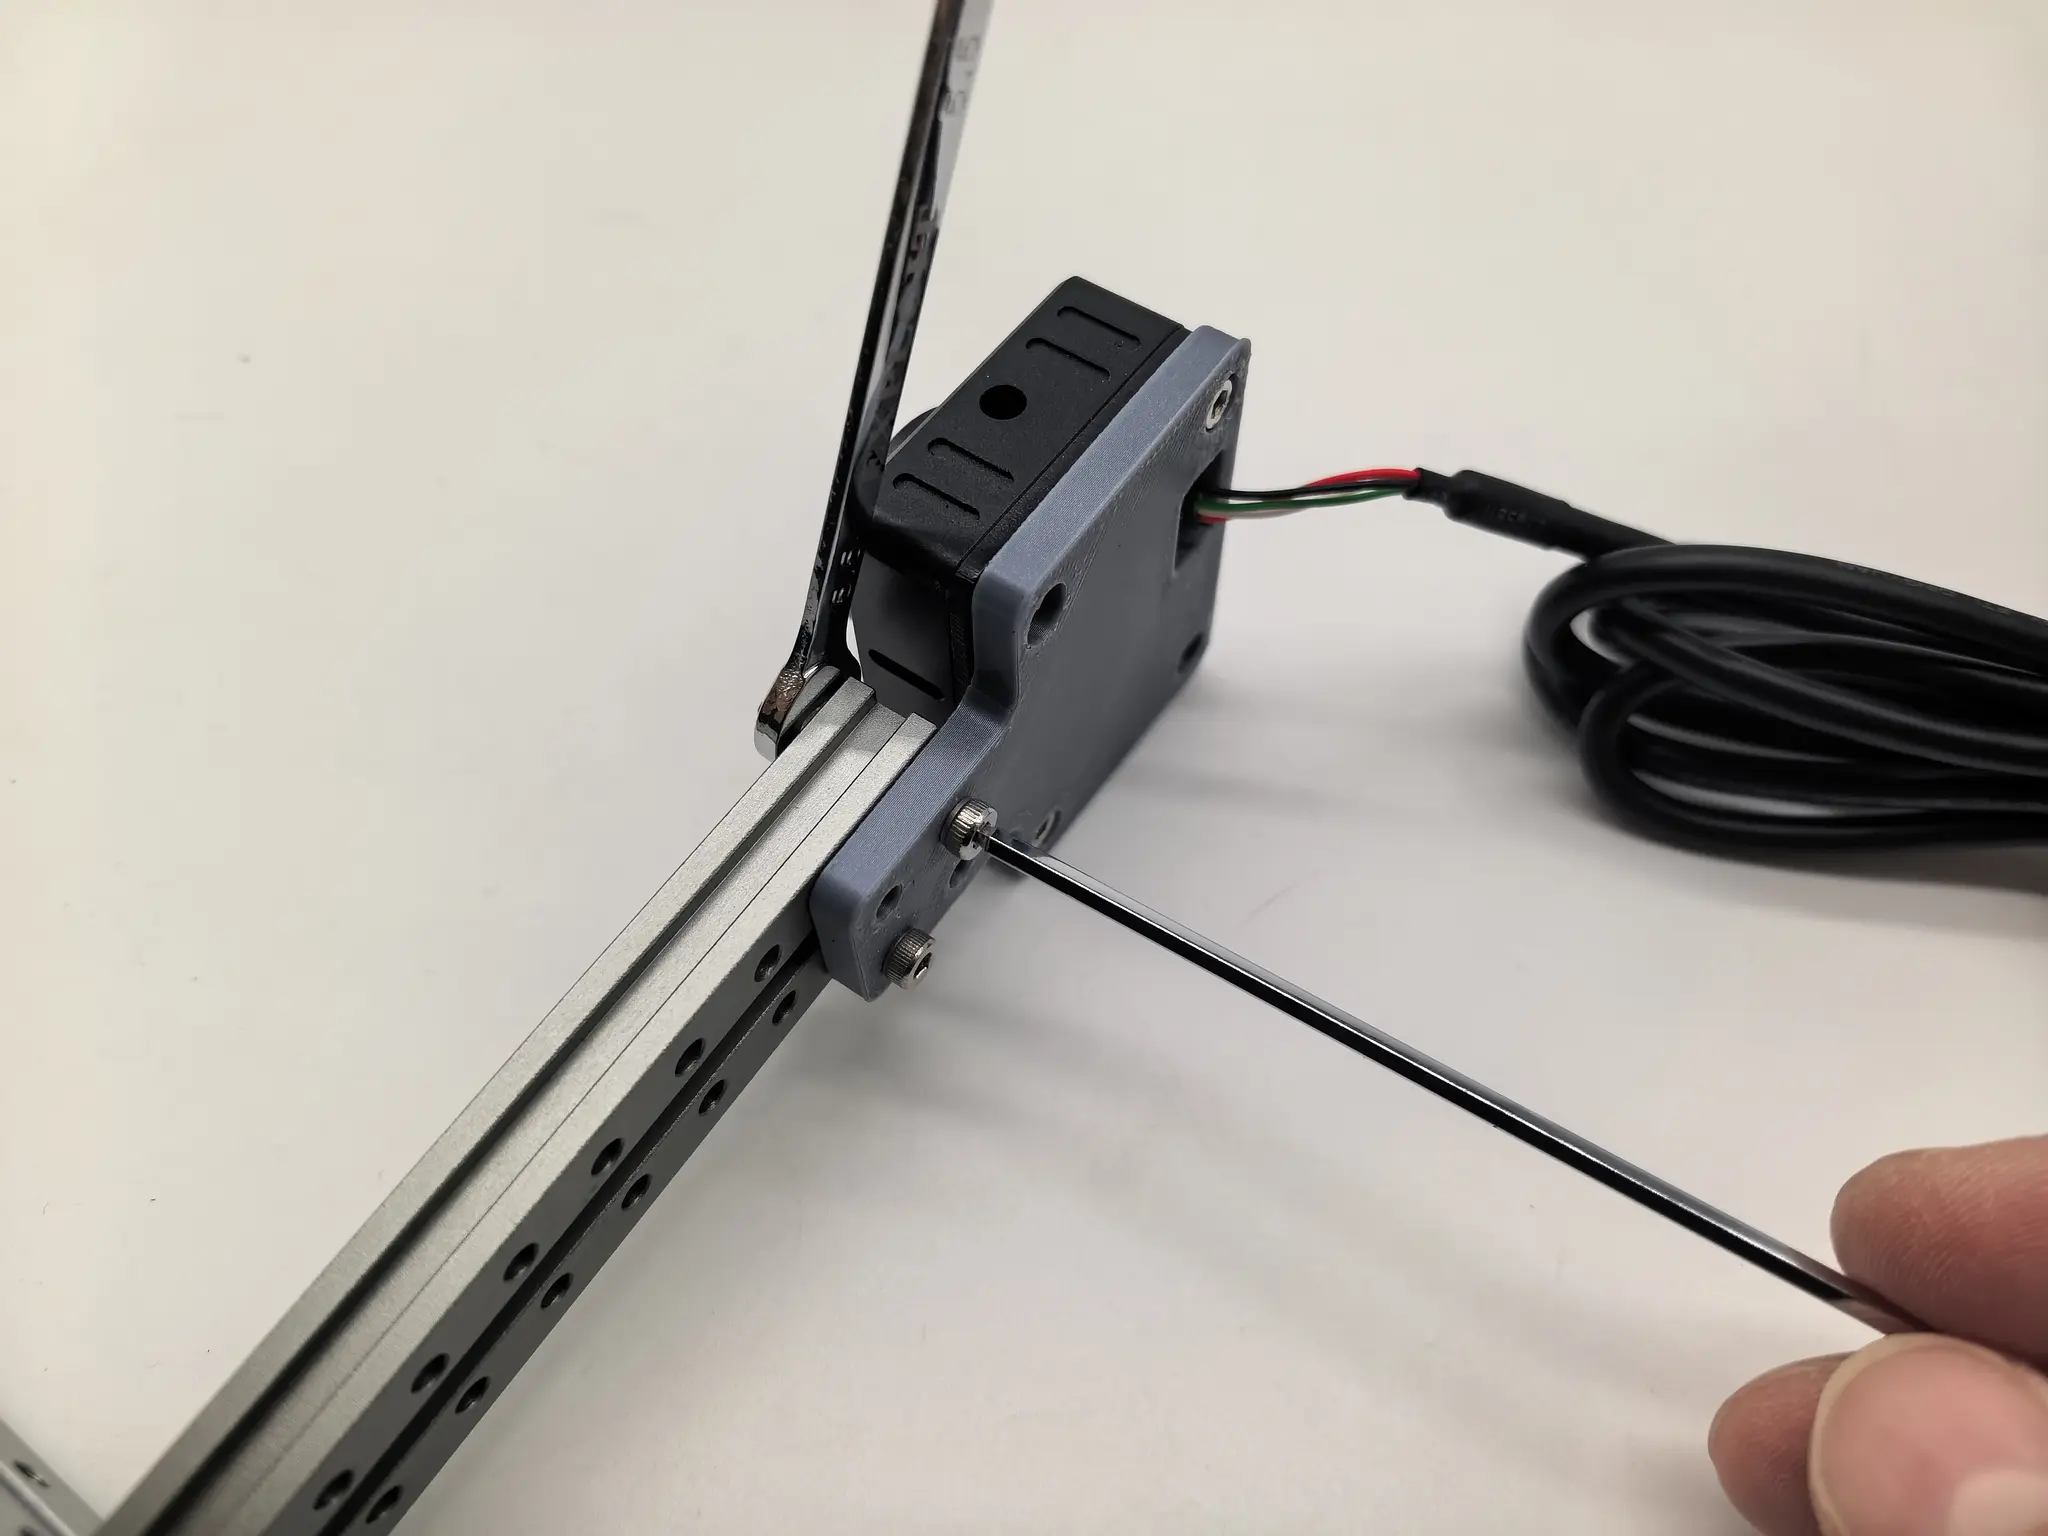
下図を参考に、カメラブラケットを組み立ててください。
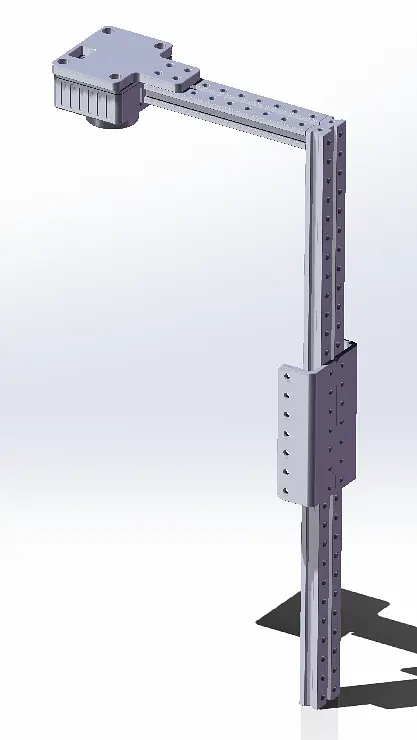
組み立ての詳細
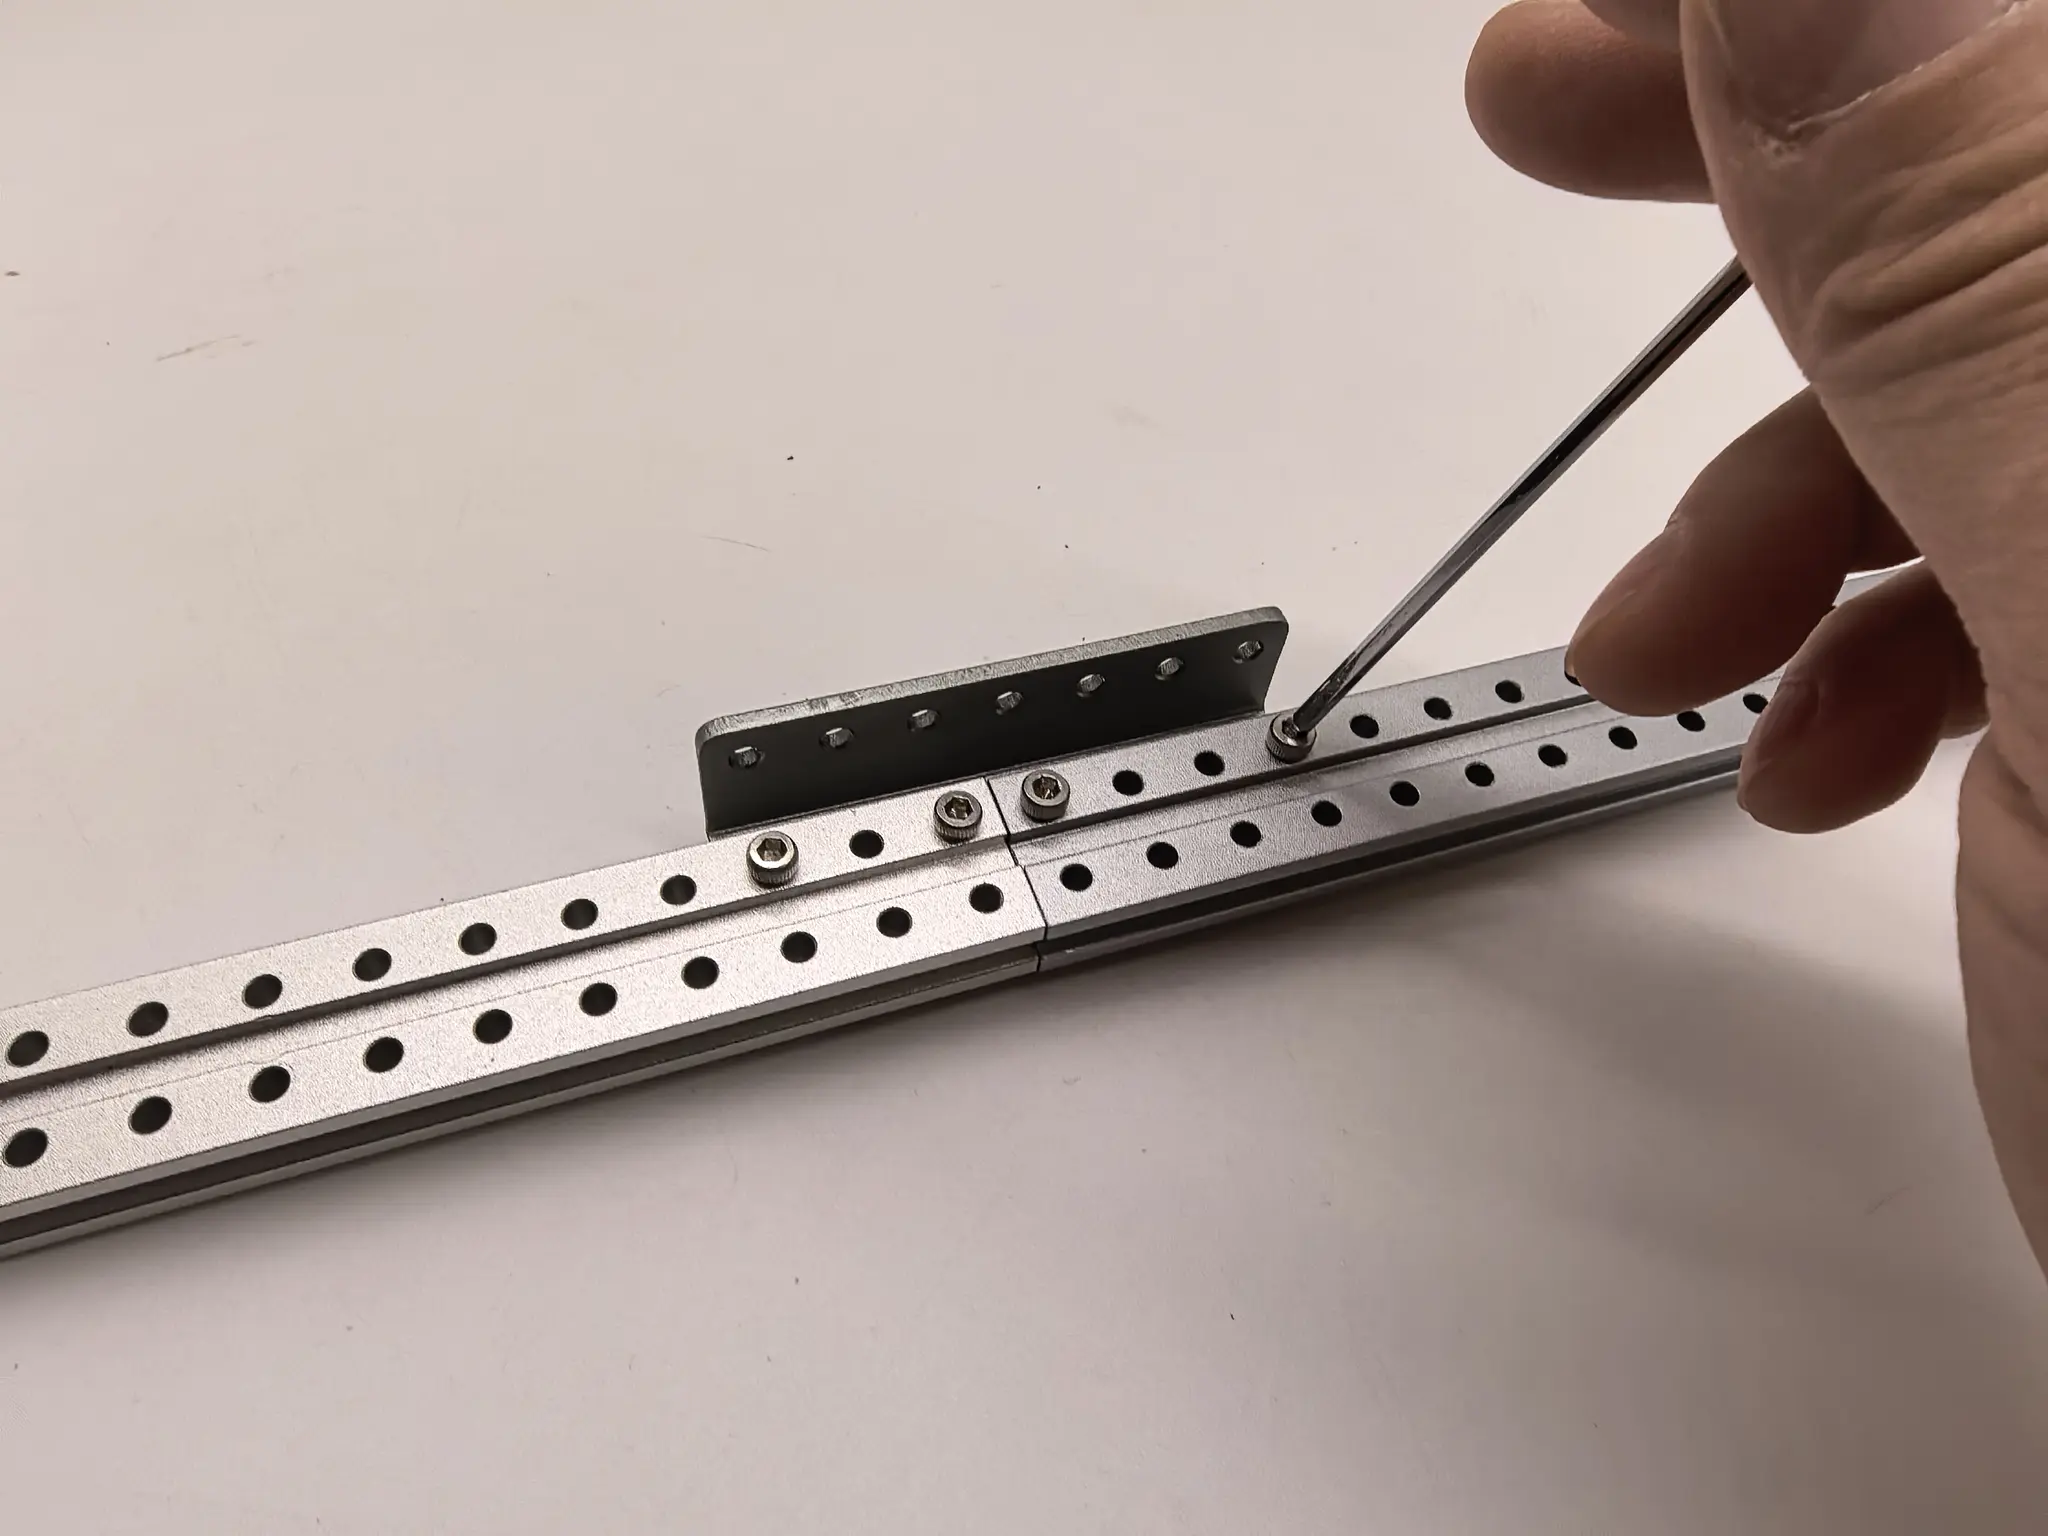
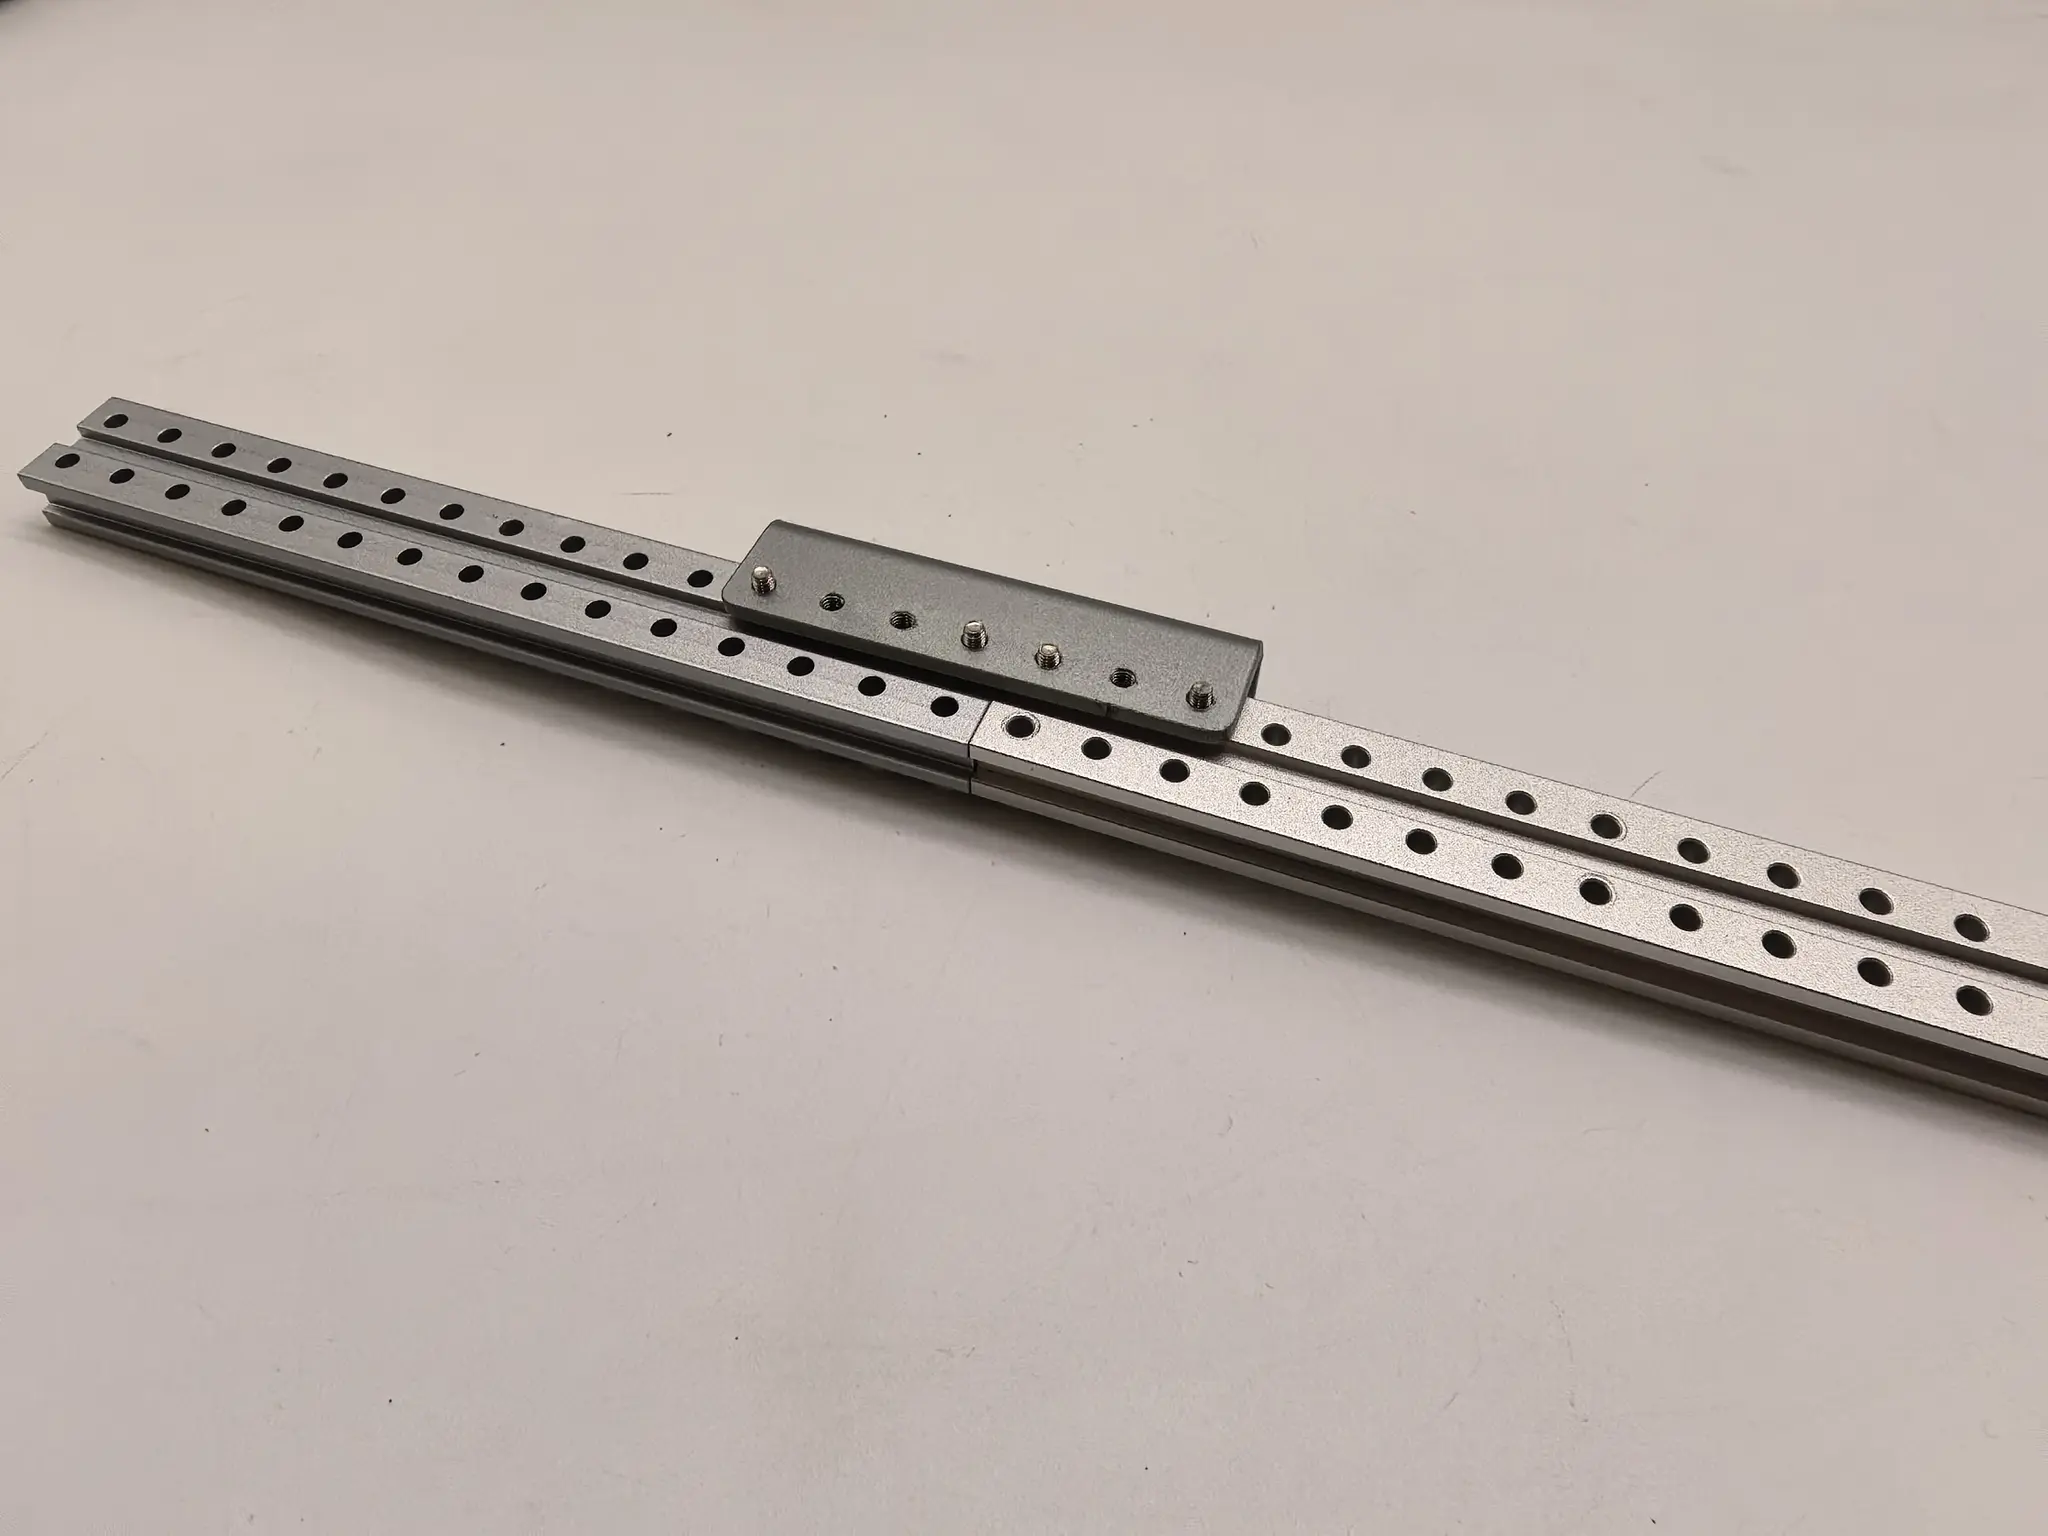
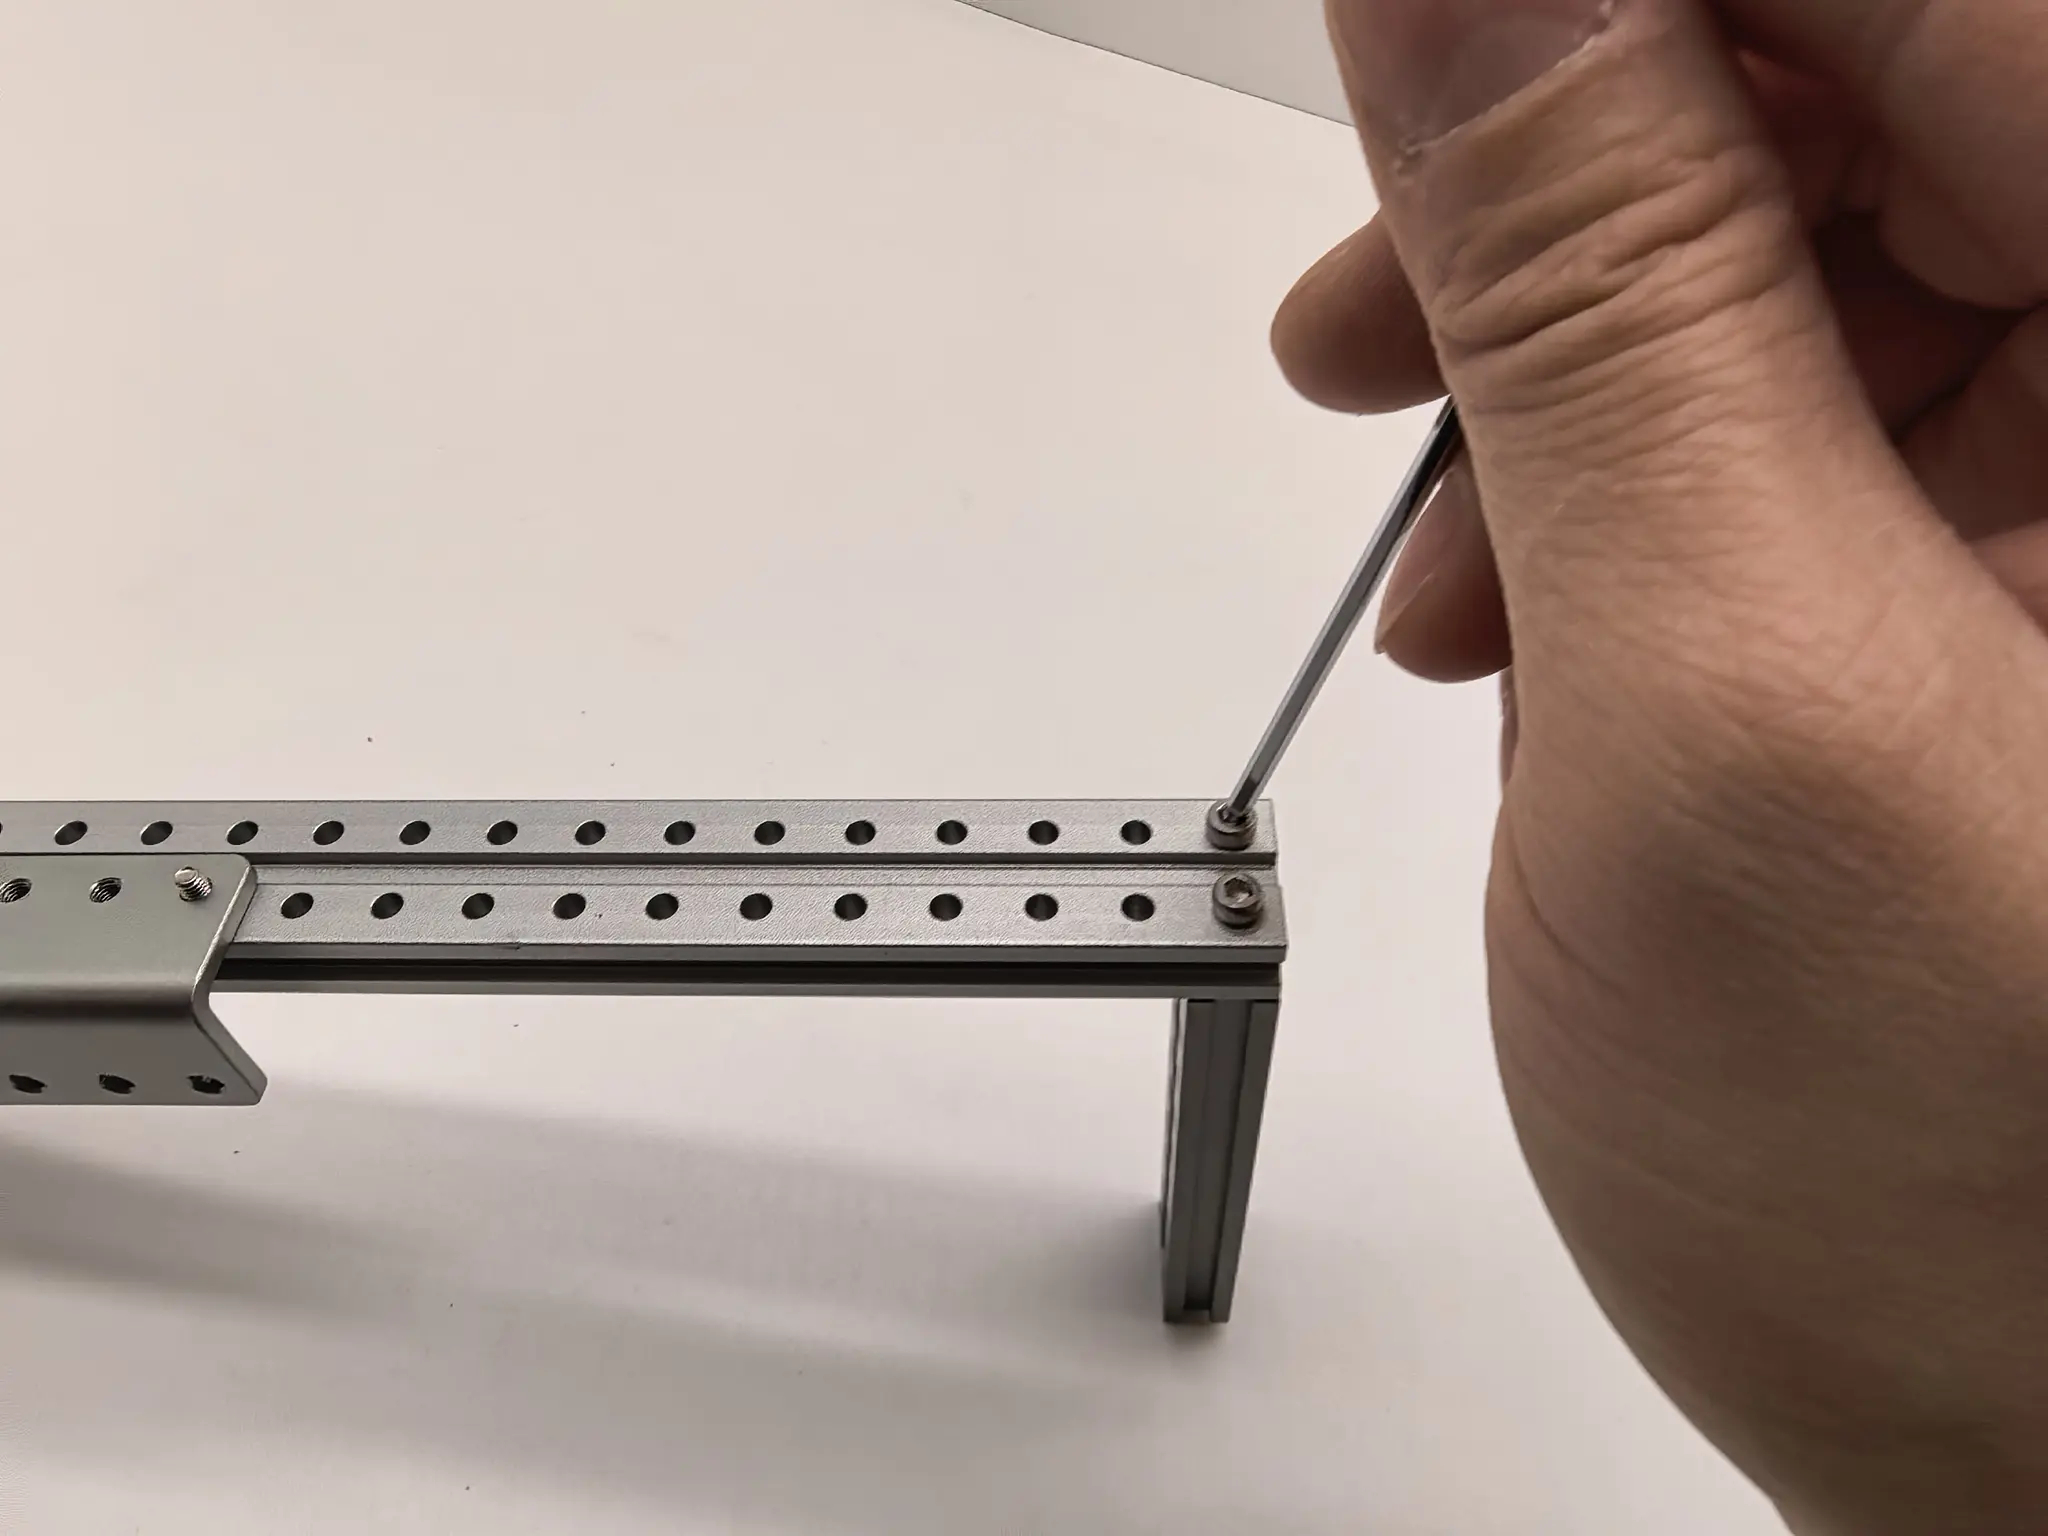
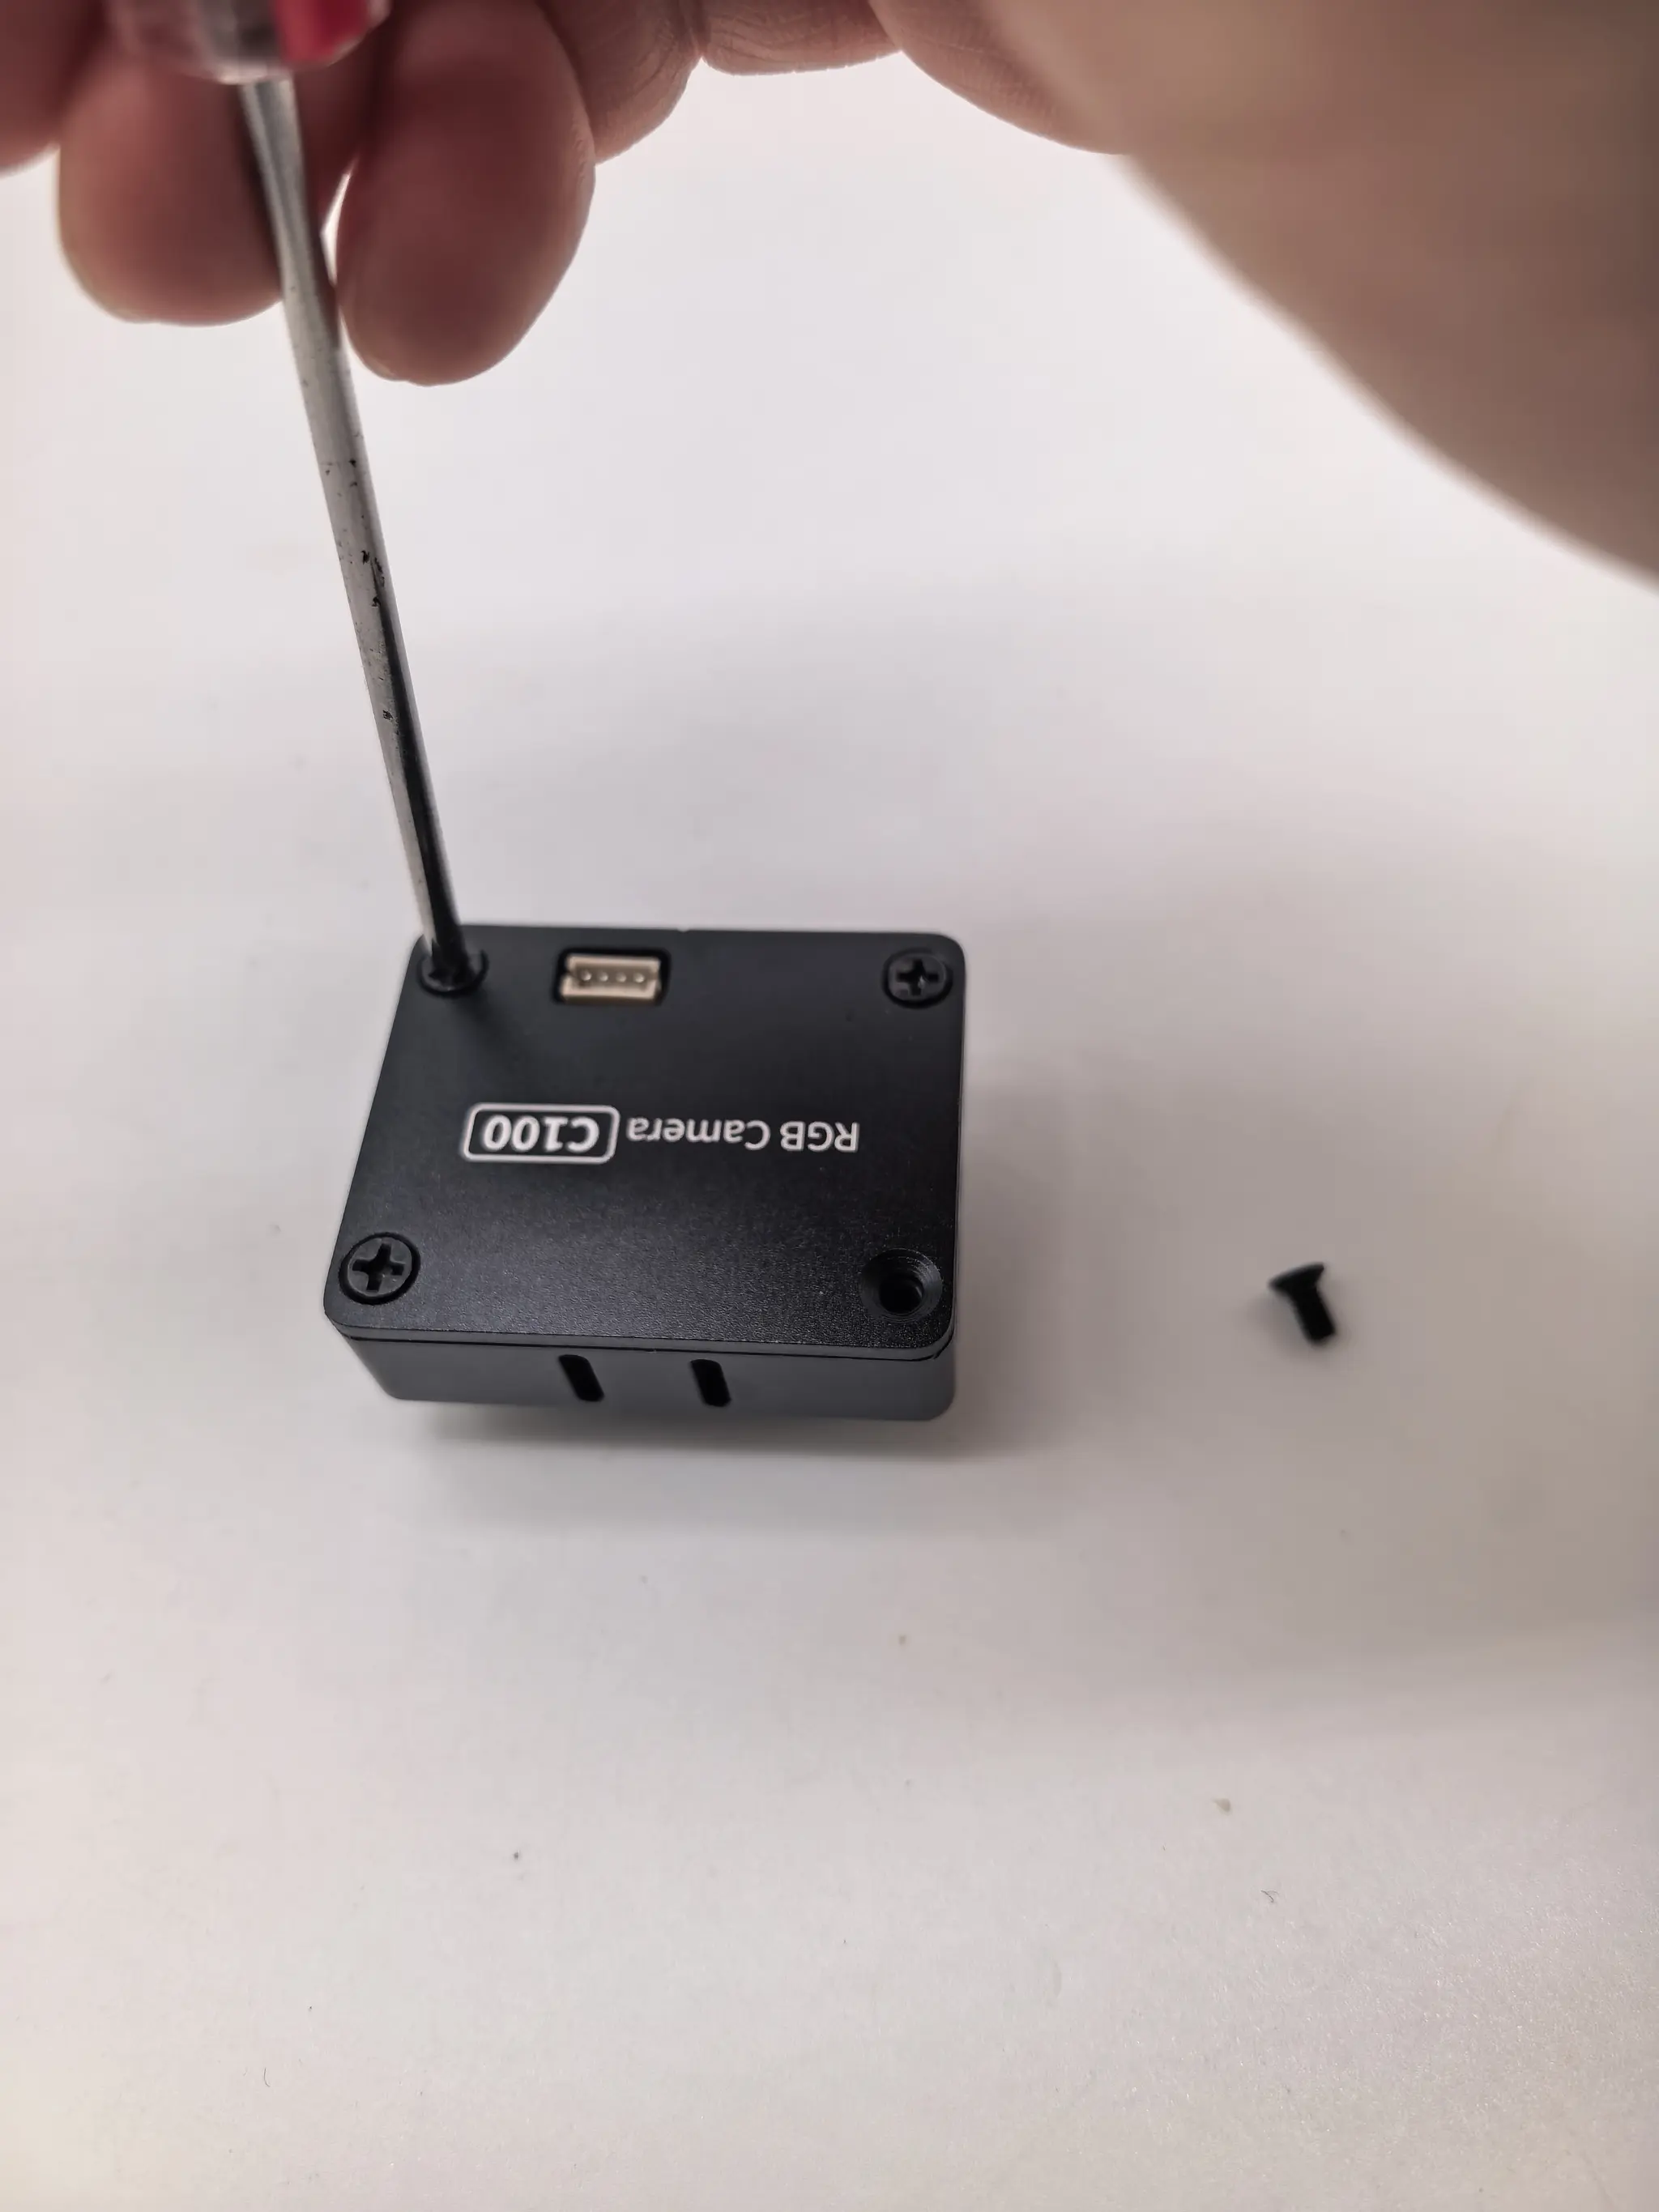
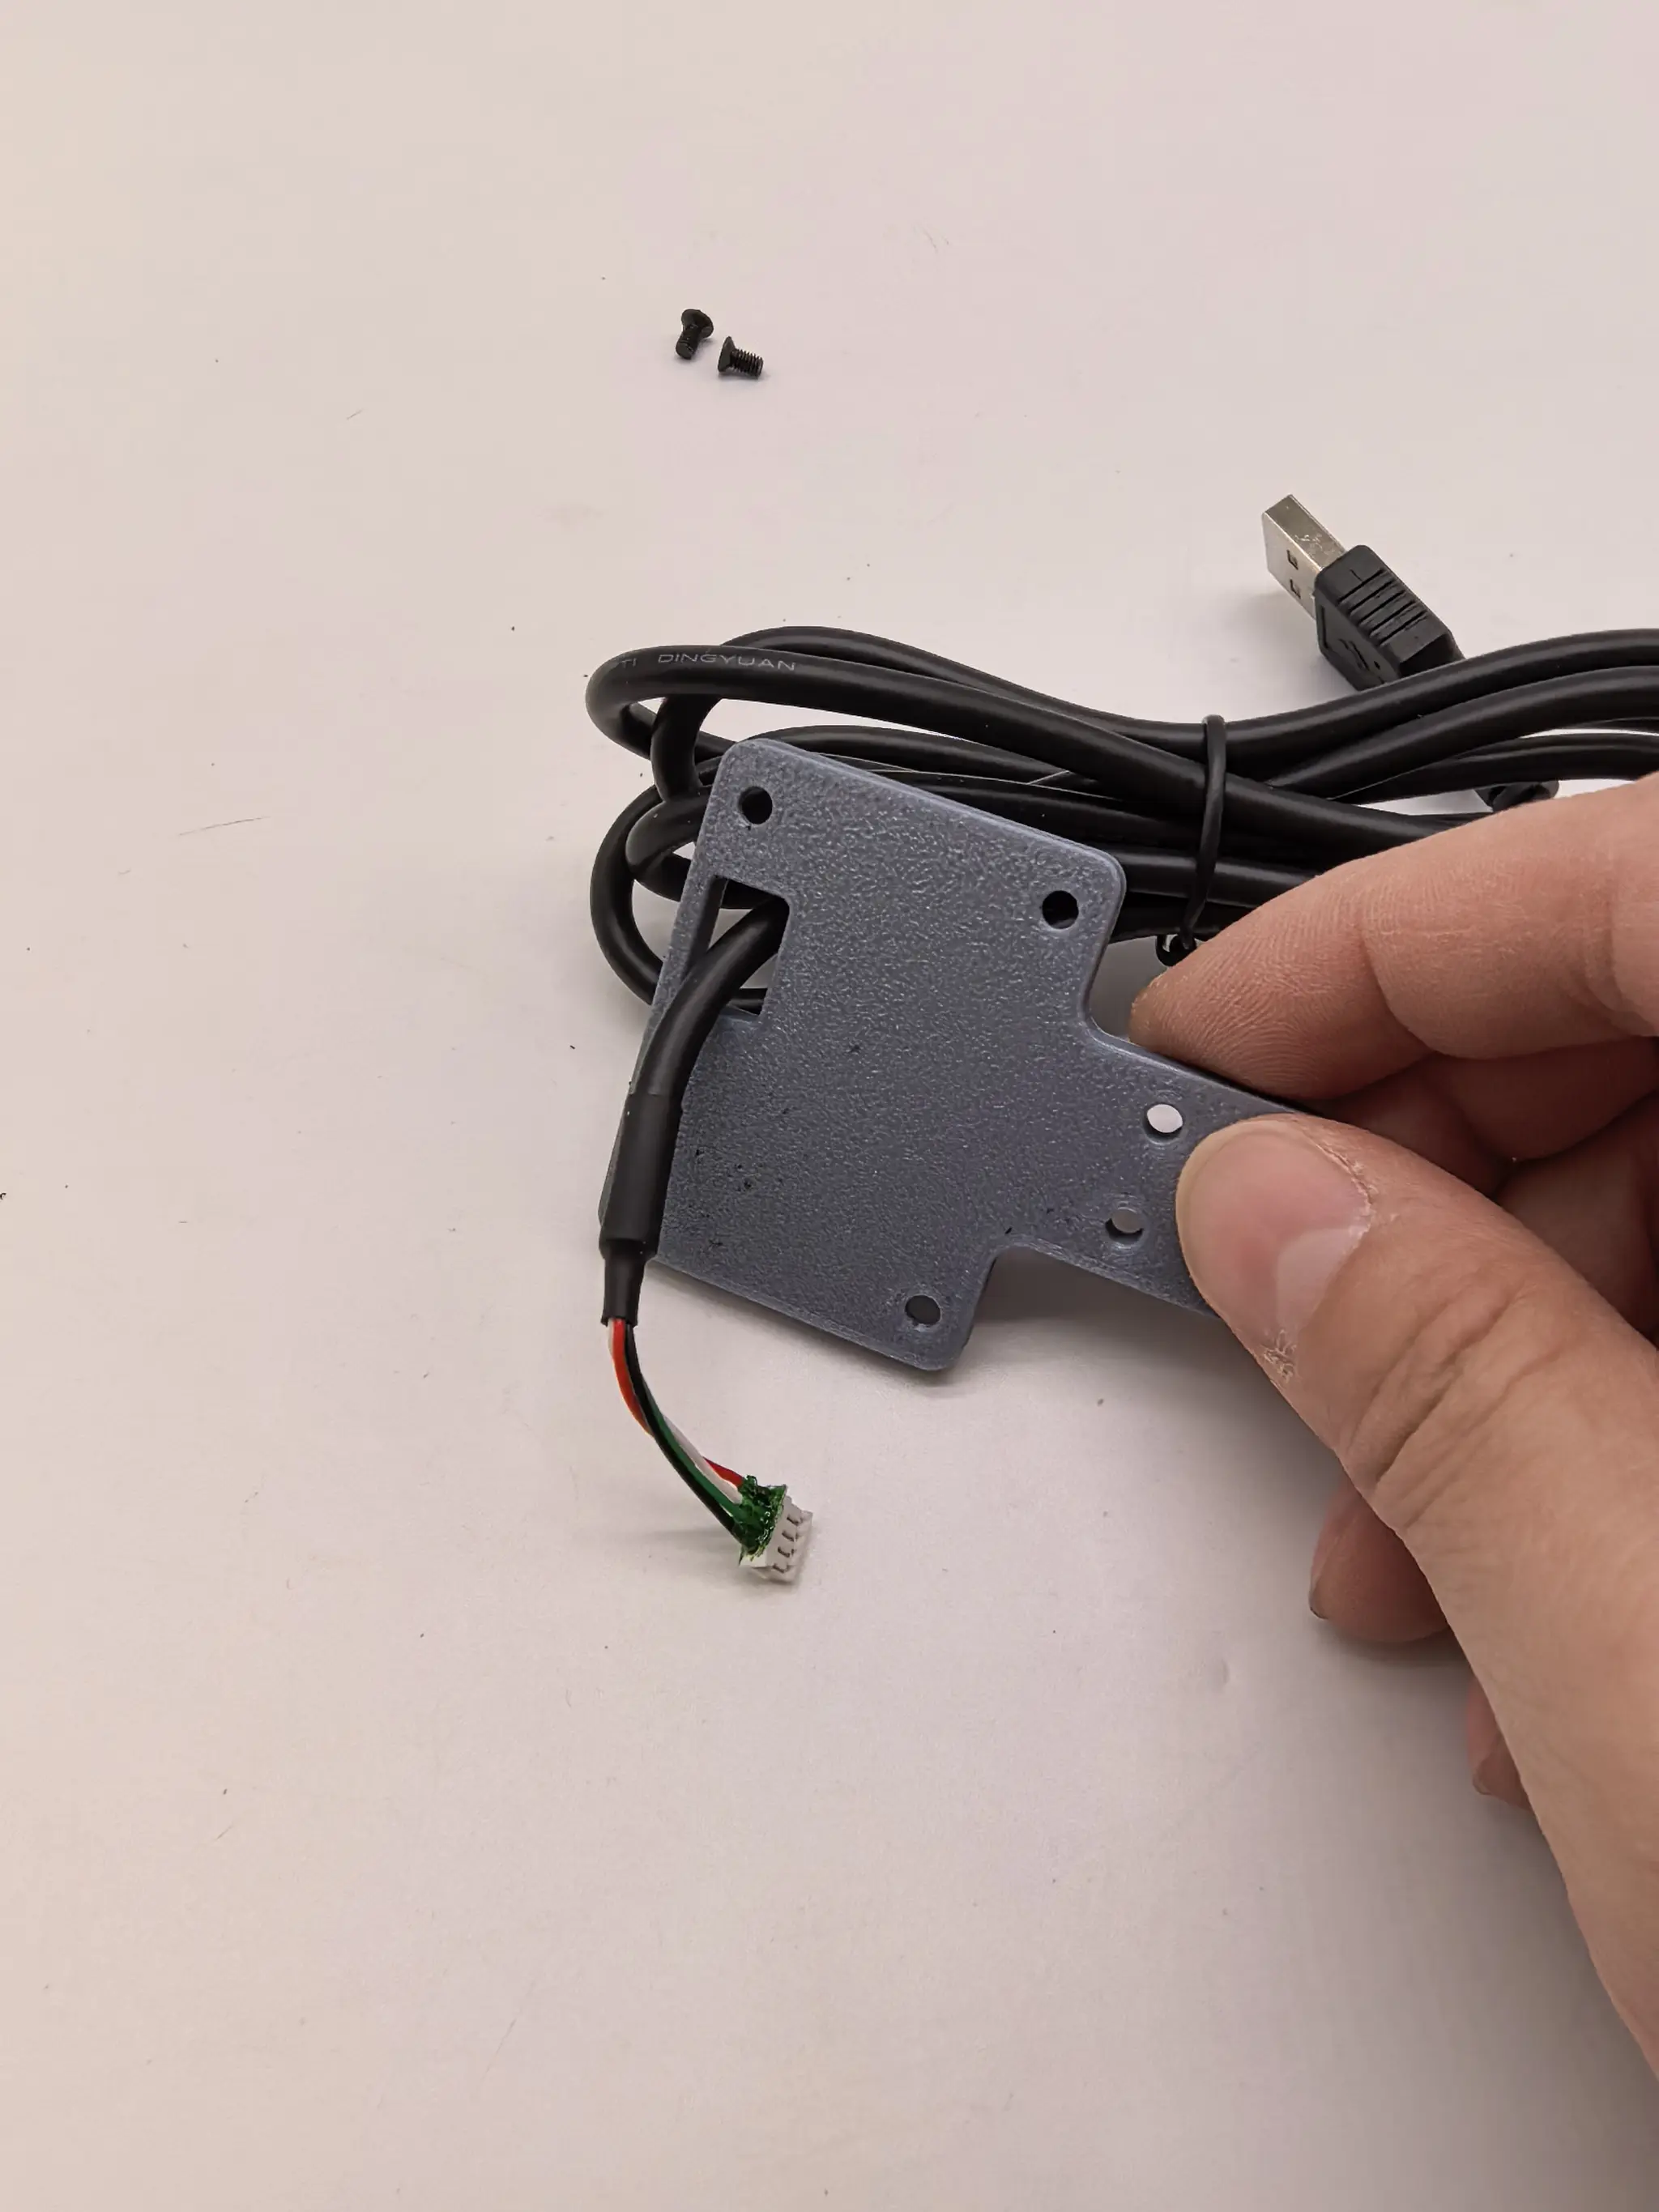
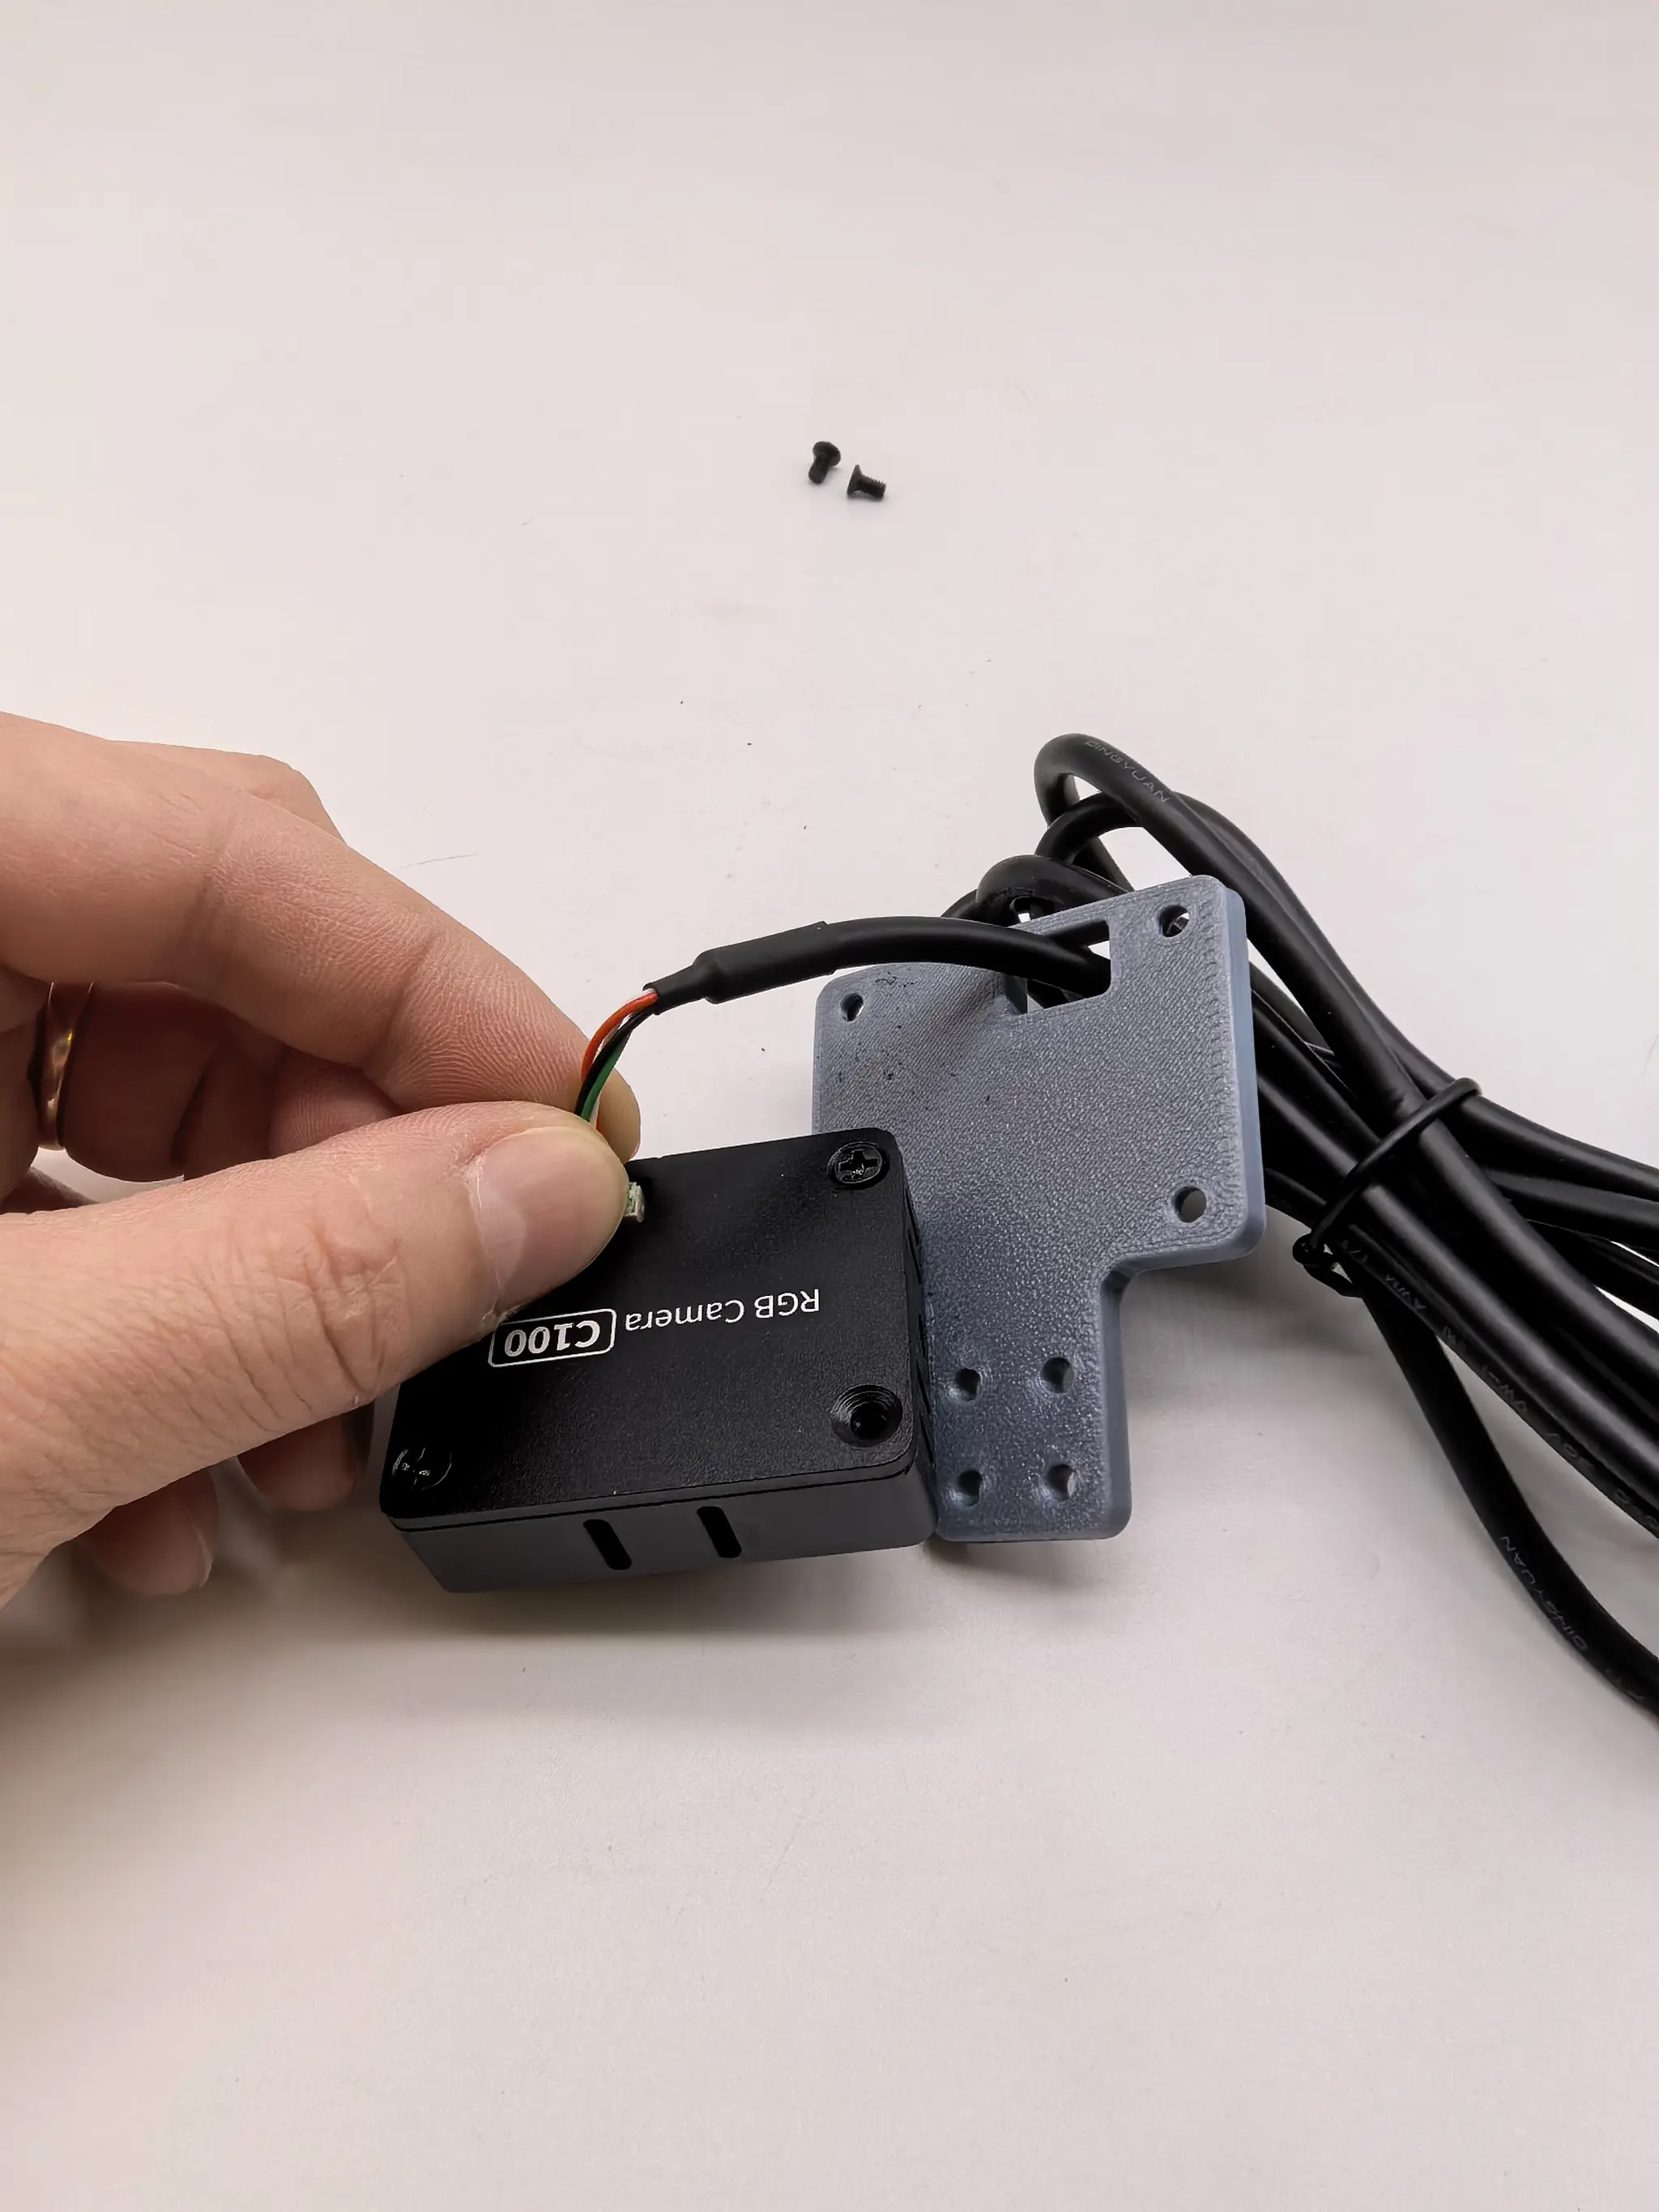
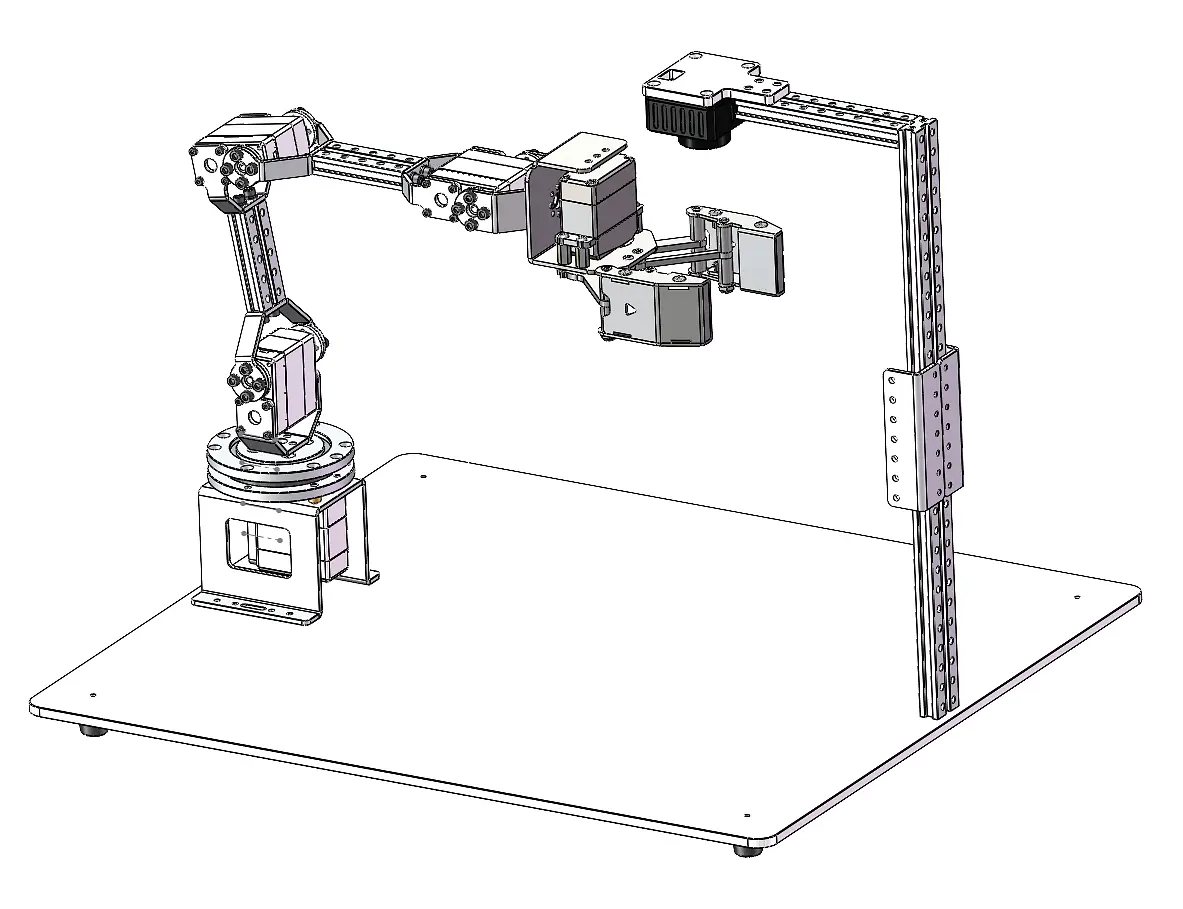
3. ワークベンチ全体の組み立て
部材の準備
| 番号 | 名称 | 数量 | 図 |
|---|---|---|---|
| 1 | 組み立て済みロボットアーム | 1 | |
| 2 | 組み立て済みカメラブラケットモジュール | 1 | |
| 3 | ベースプレート | 1 | |
| 4 | 脚パッド | 4 |
3D モデルと加工図面
ワークベンチ全体組立(工作台整体装配.zip)
ベースプレートの 3D モデル図:ベースプレート(底板.zip)
ベースプレートの加工図面:ベースプレート(底板.pdf)
組み立て手順
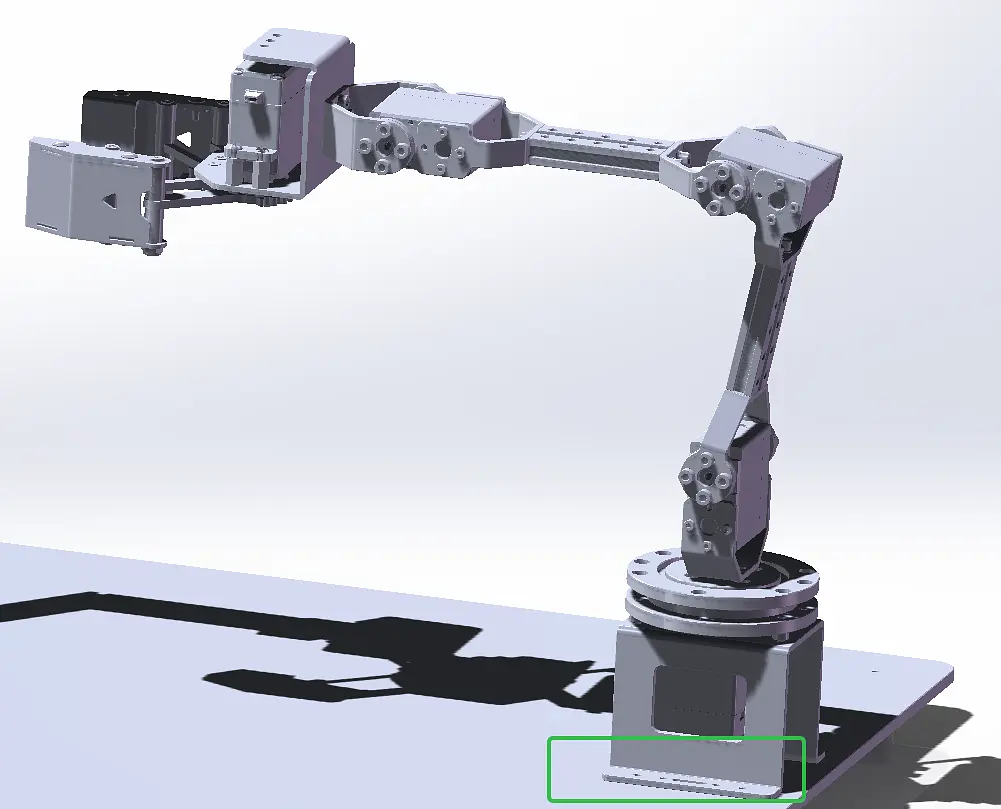
- ロボットアームをワークベンチに固定します。
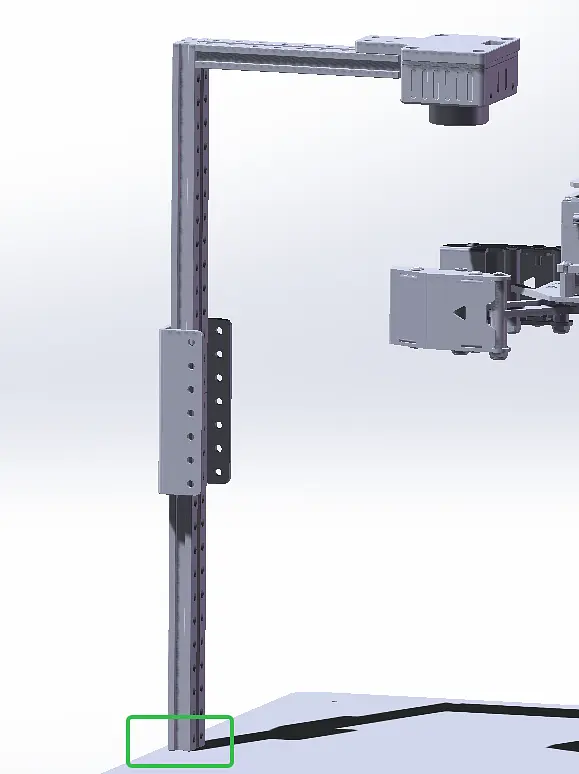
- カメラブラケットをワークベンチに固定します。
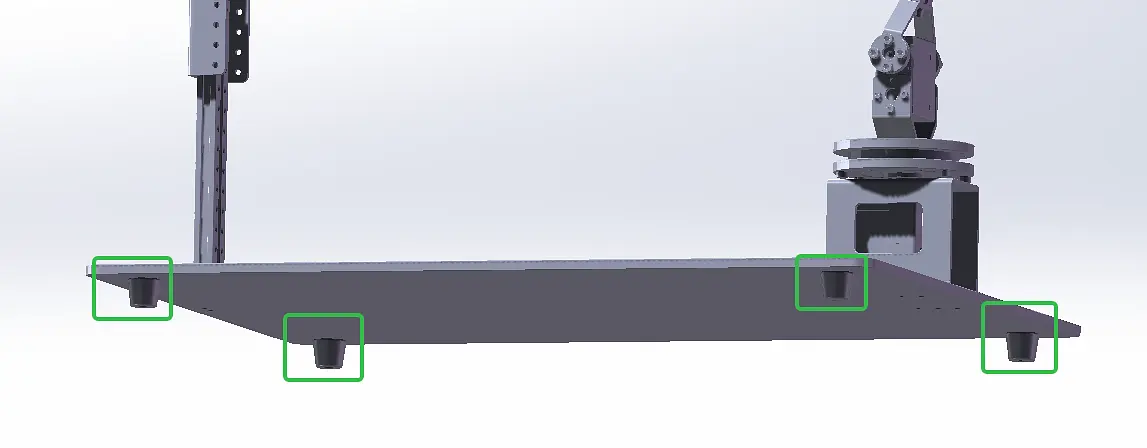
- ベースプレートの底面に脚パッドを 4 つ取り付けることができます。
- 組み立て完成イメージ
付録:簡易環境の構築