 ドキュメント
LITCHI T1 シリーズ
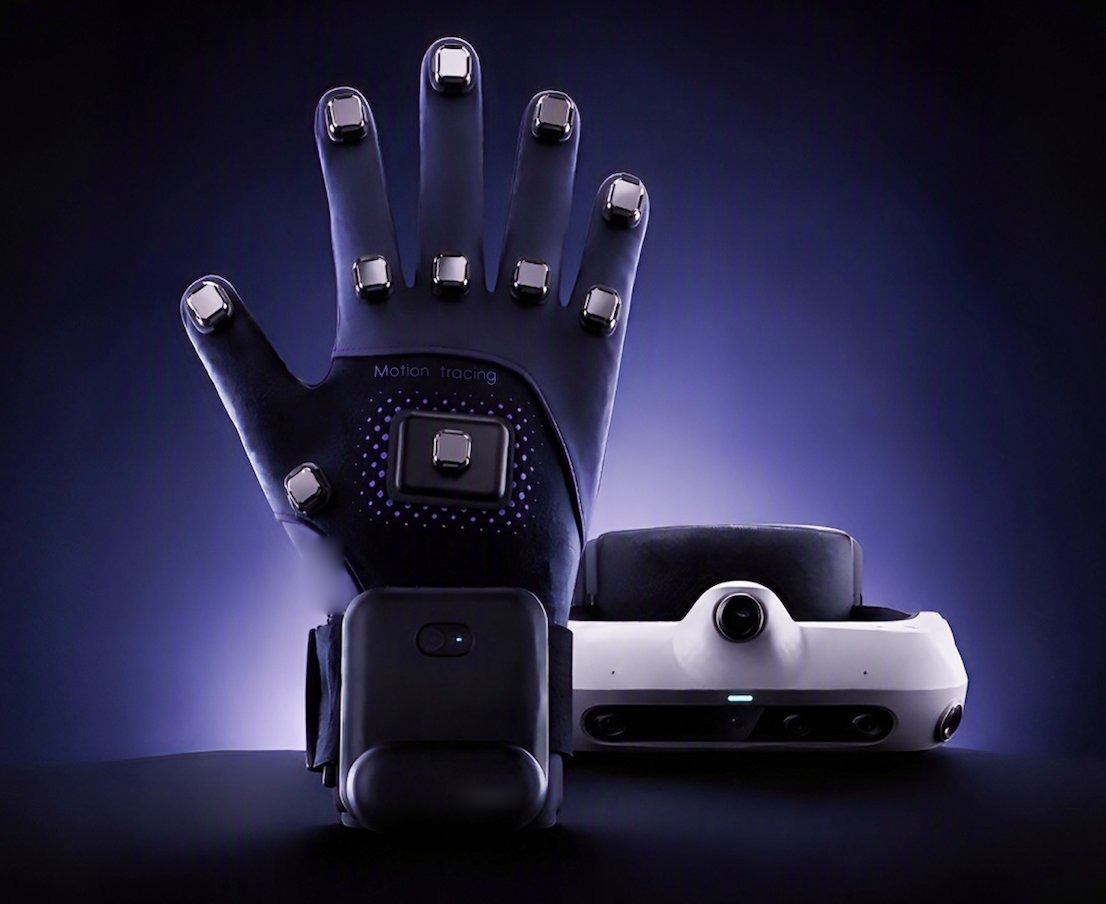
遠隔操作も、模倣学習用のデータ収集も。無線・低遅延で手の動きを高精度に捉え、 用途に合わせて T1 Lite・T1・T1 Pro(触覚センシング搭載)の3モデルから選べます
人の手の動きを、 そのままロボットの学習データに。
LITCHI T1 シリーズは、「Let Intelligence Flow」を掲げるフィジカルAIインフラ企業 LITCHIが開発した、遠隔操作・データ収集用グローブです。複数の IMU による姿勢トラッキングで手の動きを高精度に再現し、一人称視点(Ego)データ収集デバイスと同期させることで、実際の作業現場の「見ているもの」と「手の動き」を同時に記録できます。
モーターや大電流配線の近くでも安定してデータを取得できるため、ロボットの近くでの遠隔操作にも適しています。LITCHI は自社でも実作業データの収集・加工・品質管理を一貫して行っており、T1 はその現場で使われている収集機材です。HumansX は日本正規代理店として、製品提供から収集環境の構築・技術サポートまで日本語でご支援します。
T1 グローブ1つで、構造の異なる複数のロボットハンドを同時に遠隔操作するデモ
用途に合わせて選べる3モデル
T1 Lite|軽量モデル7 IMU による軽量なモーションキャプチャ。遠隔操作、ジェスチャー取得、模倣学習の入門に。
T1|高精度モデル11 IMU で指1本1本の細かな動きまで記録。静的姿勢精度 0.05° 以下、無線伝送遅延 2 ms。※触覚センサは非搭載(IMU のみ)。
T1 Pro|IMU+触覚 フル機能モデル11 IMU に加え、手のひら全面 368 点(600 点に拡張可)の触覚センサで、どこに・どれだけの力で触れたかまで記録。
触覚・接触力のデータが必要な場合は T1 Pro、または Wuji Glove をお選びください。モデルごとの違いは下記の仕様表をご覧ください。
Ego データ収集デバイス「LITCHI EGO」と組み合わせて
一人称視点で手元の作業を記録するデータ収集デバイスです。広角 RGB カメラ4台と構造化光ステレオ深度カメラ1台で 1.5 m 以内の作業を立体的に捉え、T1 グローブのデータと同期して記録できます。
- RGB × 4 + 深度カメラ × 1
- 9軸 IMU・マイク4基を内蔵
- 重量 400 g 未満
一人称視点の映像と深度広角 RGB サラウンドカメラ4台と構造化光ステレオ深度カメラ1台のハイブリッド構成。1.5 m 以内の近距離作業を高精度に記録します。
- RGB 最大 1920 × 1200 @ 30 fps・グローバルシャッター
- 深度 1280 × 800 @ 30 fps・空間精度 < 0.5%(1 m)
- 重量 400 g 未満
グローブ・映像・音声を同期9軸 IMU(500 Hz)とマイク4基を搭載。画像と IMU の同期誤差は 1 ms 未満で、外部トリガー信号にも対応します。
- IMU と画像の同期誤差 < 1 ms
- 外部トリガー対応
- 映像エンコード H.264 / H.265
1回の作業から、学習に使えるデータをまとめて取得
同じ作業について、RGB 映像・最適化された深度・ワールド座標の点群を同期して記録します。
視覚一人称・三人称の RGB、生深度と最適化深度、IMU。
動作と接触手の関節、3次元位置姿勢、触覚。
空間と物体カメラ位置姿勢、操作対象物の6自由度姿勢、シーン点群。
タスク注釈作業指示、サブタスク、原子動作、状態と結果。
こんな用途に
- ヒューマノイド・双腕ロボットの模倣学習用データ収集
- 工場・物流・食品加工など実作業現場の動作記録
- 多指ロボットハンドの遠隔操作(テレオペレーション)
- VLA など基盤モデル向けの一人称視点データ構築