
Humanoid Body ODM
貴社ブランドのヒューマノイドを、最短6ヶ月で。
人型ロボットを一から自社開発するには、一般に2〜3年の期間と、AI運動制御・ハードウェア・量産の専門人材が必要です。BXI Elf3をベースにしたボディODMなら、実績あるハードウェアと運動制御アルゴリズムをそのまま活用し、外観や計算ユニット、センサーなどを貴社仕様にカスタマイズした自社ブランドのヒューマノイドを短期間で実現できます。
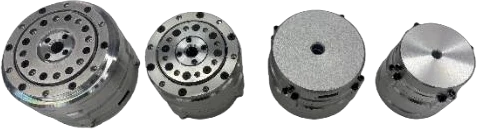
関節モジュール
中空・遊星減速式の自社開発モーター。85/70/50の3種で全身を構成。
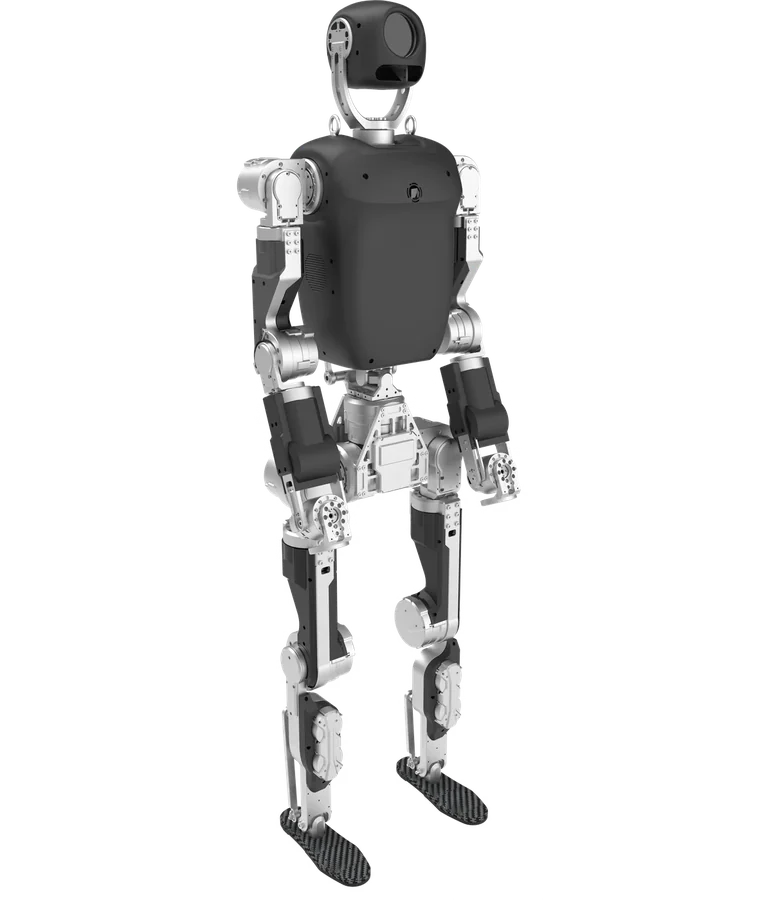
機械構造設計
競技・納入実績で検証された31自由度のボディ構造。
専用電装・制御
1,000 Hz超の全身制御周期。x86/ARMに対応するオープンな構成。
運動制御アルゴリズム
強化学習ベースの最新制御。歩く・走る・跳ぶ・踊るを実装済み。
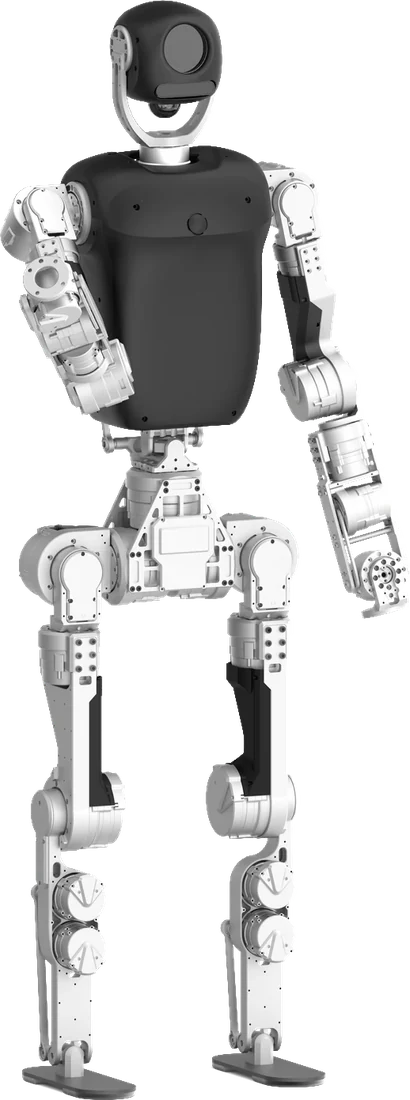
貴社ブランドのヒューマノイド
- 外観デザインをカスタマイズ・量産対応
- 歩行・走行・跳躍・ダンスの運動能力
- LLM API連携による対話機能
- OTAによる継続的なアップデート
Design
外観デザイン
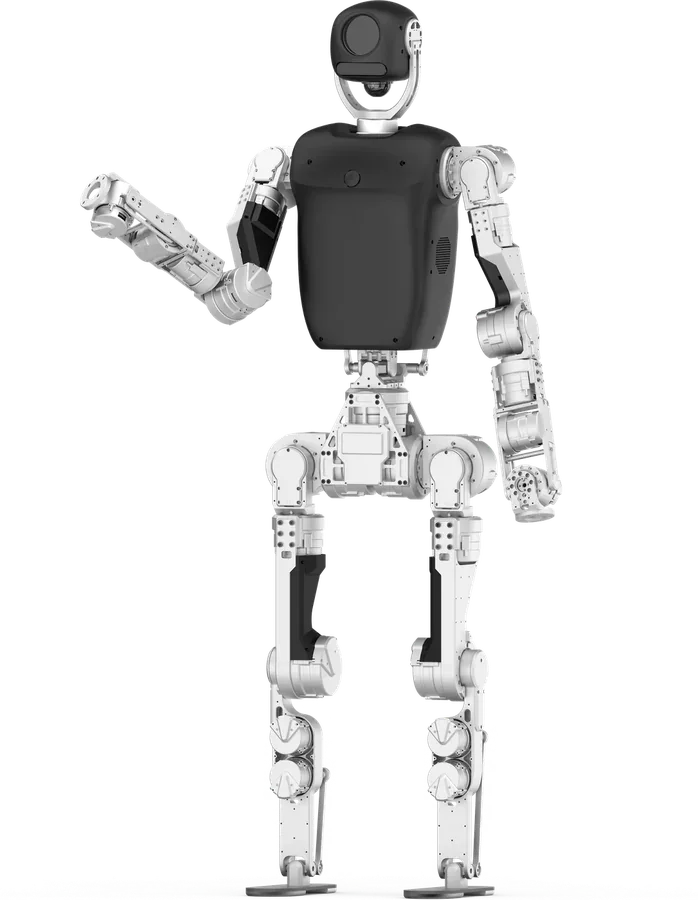
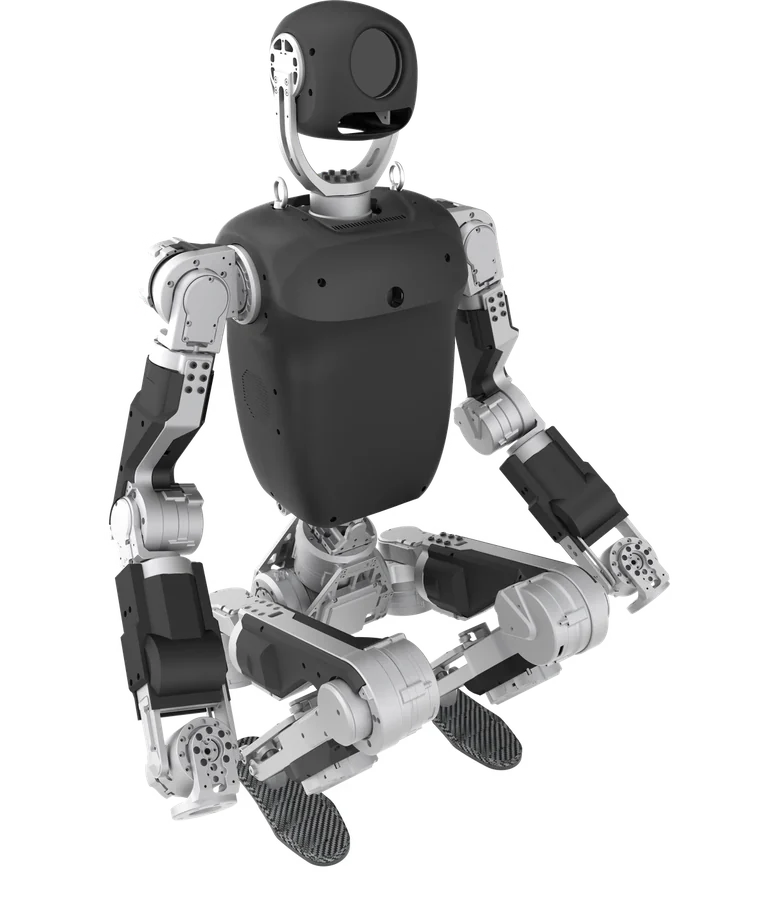
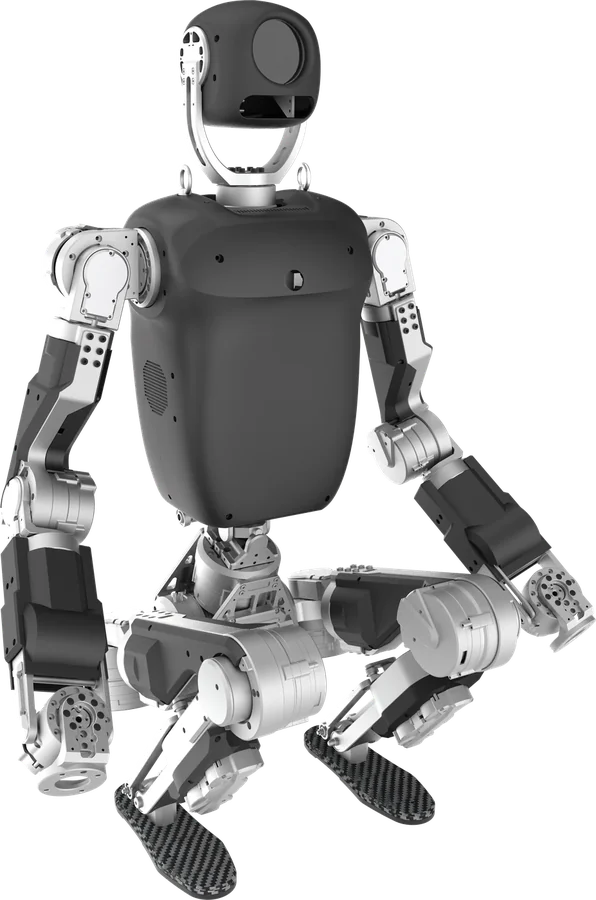
人に近いプロポーションと、アルミ外装・カーボン素材を組み合わせた洗練されたデザイン。立つ・しゃがむ・座るといった多様な姿勢を、31自由度の全身で自然に表現します。
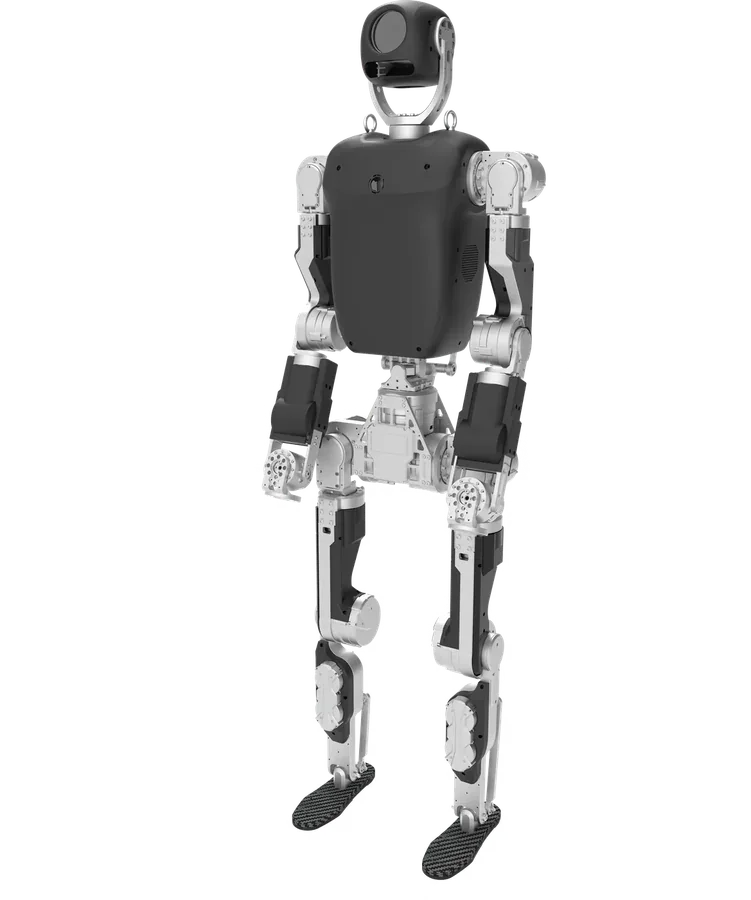
Dynamic Motion
実戦で鍛えられた、高動的な運動性能。
シミュレーションだけでなく、実際の競技や現場で検証された運動制御。走る・跳ぶ・踊る・段差を越えるといった高動的な動作を、実機で安定して実行します。
Customization
カスタマイズ項目
完成度の高い標準プラットフォームをベースに、必要な部分だけをカスタマイズ。開発コストと期間を抑えながら、自社ブランドの製品をつくれます。
| 項目 | 開発コスト | 開発期間の目安 | 備考 |
|---|---|---|---|
| 外観デザイン(ID) | 低 | 約1.5ヶ月 | 外装形状・カラー・ロゴなど |
| 計算ユニット | 低 | 約1.5ヶ月 | NVIDIA Jetson Thor などに対応 |
| センサー | 低 | 数週間〜 | 要件の複雑さにより変動 |
| 機械構造 | 高 | 3〜6ヶ月 | 用途に応じて個別に検討 |
| モーター | 高 | 3〜6ヶ月 | 標準モーターの使用を推奨 |
| 身長 | 高 | 3〜6ヶ月 | 変更は非推奨 |
※ 開発コスト・期間は目安です。仕様により個別にお見積りいたします。
Why Body ODM
開発ルートの比較
| ゼロから自社開発 | 完成品を購入 | HumansX ボディODM | |
|---|---|---|---|
| 開発期間 | 2〜3年 | 即時 | 最短6ヶ月 |
| 初期コスト | 非常に高い | 低い | 適正 |
| ブランド | 自社ブランド | メーカーブランド | 自社ブランド |
| カスタマイズ性 | 自由 | ほぼ不可 | ハード・アルゴリズムを段階的に |
| 量産体制 | 自社で構築が必要 | なし | 量産ラインを活用 |
| リスク | 開発失敗のリスク | 他社への依存 | 検証済みで低リスク |
Joint Modules
ヒューマノイド専用の関節モジュール
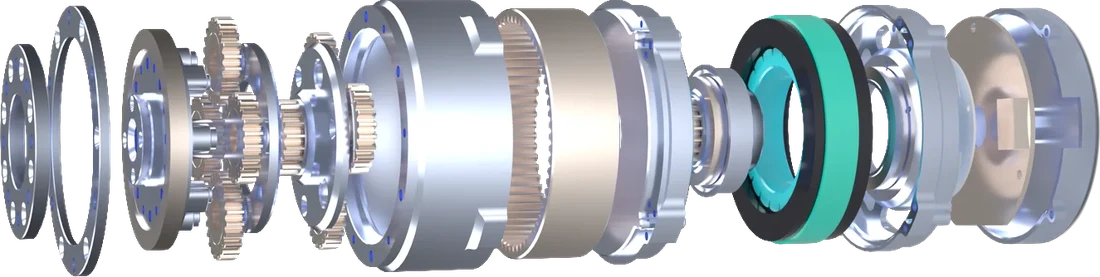
BXI-50/70/85の中空・遊星減速シリーズ。わずか3種類のモーターで30自由度を超えるヒューマノイドを構成でき、設計・製造・保守のコストを大幅に抑えます。
モジュラー設計
3種類のモーターで全身を構成。トルク範囲25〜150 N·m、調整・カスタマイズにも対応。
遊星+中空構造
配線を内部に通せる中空構造で信頼性と可動域を向上。遊星減速機が衝撃に強く、転倒にも耐えます。
真のデュアルエンコーダー
モーター側・出力側の両方を直接計測し、末端の制御精度を高めます。
実戦で検証済み
複数のヒューマノイドの過酷な試験・競技で検証され、継続的に改良されています。
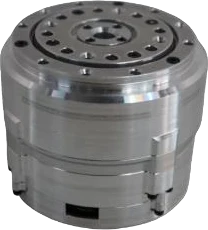
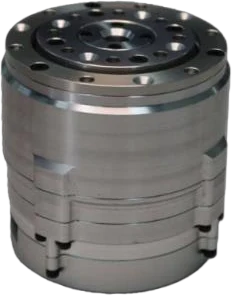
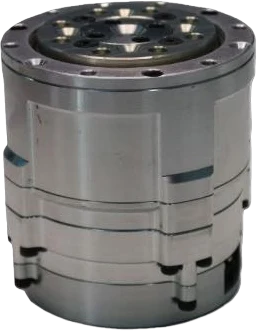
| 項目 | BXI-50 | BXI-70 | BXI-85 |
|---|---|---|---|
| 定格トルク | 7 N·m | 15 N·m | 40 N·m |
| ピークトルク | 25 N·m | 50 N·m | 150 N·m |
| ピーク相電流 | 30 A(rms) | 60 A(rms) | 90 A(rms) |
| 外径 × 高さ | 64 × 65.5 mm | 81 × 66.5 mm | 99 × 71.5 mm |
| 中空径 | 6 mm | 9 mm | 10 mm |
| 重量 | 0.5 kg | 0.8 kg | 1.4 kg |
| 共通仕様 | 定格電圧 24–48 V/無負荷回転数 200 rpm/定格回転数 100 rpm/減速比 19.5/クロスローラーベアリング/デュアルエンコーダー(モーター側:磁気式、出力側:誘導式)/MITプロトコル・トルク/位置/速度の混合制御/CAN・CAN FD(RS485対応予定) | ||
Motion Control
運動制御(小脳)ソリューション
お客様の機体に合わせて強化学習ベースの運動制御を開発・適合。データから実機までのプロセスを体系化し、展示やパフォーマンスにすぐ使える高動的な運動能力を実装します。
人の動画からの自動抽出、またはモーションキャプチャ
人の動作をロボットの関節軌道へ自動変換
並列シミュレーション環境での強化学習
高一致性シミュレーションで品質を検証
制御方策を実機ハードウェアへ展開
Applications
主な用途
展示・パフォーマンス
歩く・走る・跳ぶ・踊るなど、高動的な運動のデモンストレーション
案内・巡回
高精度ナビゲーションと多言語AI解説による展示場・施設の案内
遠隔操作・データ収集
VR・外骨格・データ収集機器によるAI学習データの取得
研究・開発
身体性AI・VLAモデルの研究や、自社ロボット製品の開発基盤
HumansX Solutions
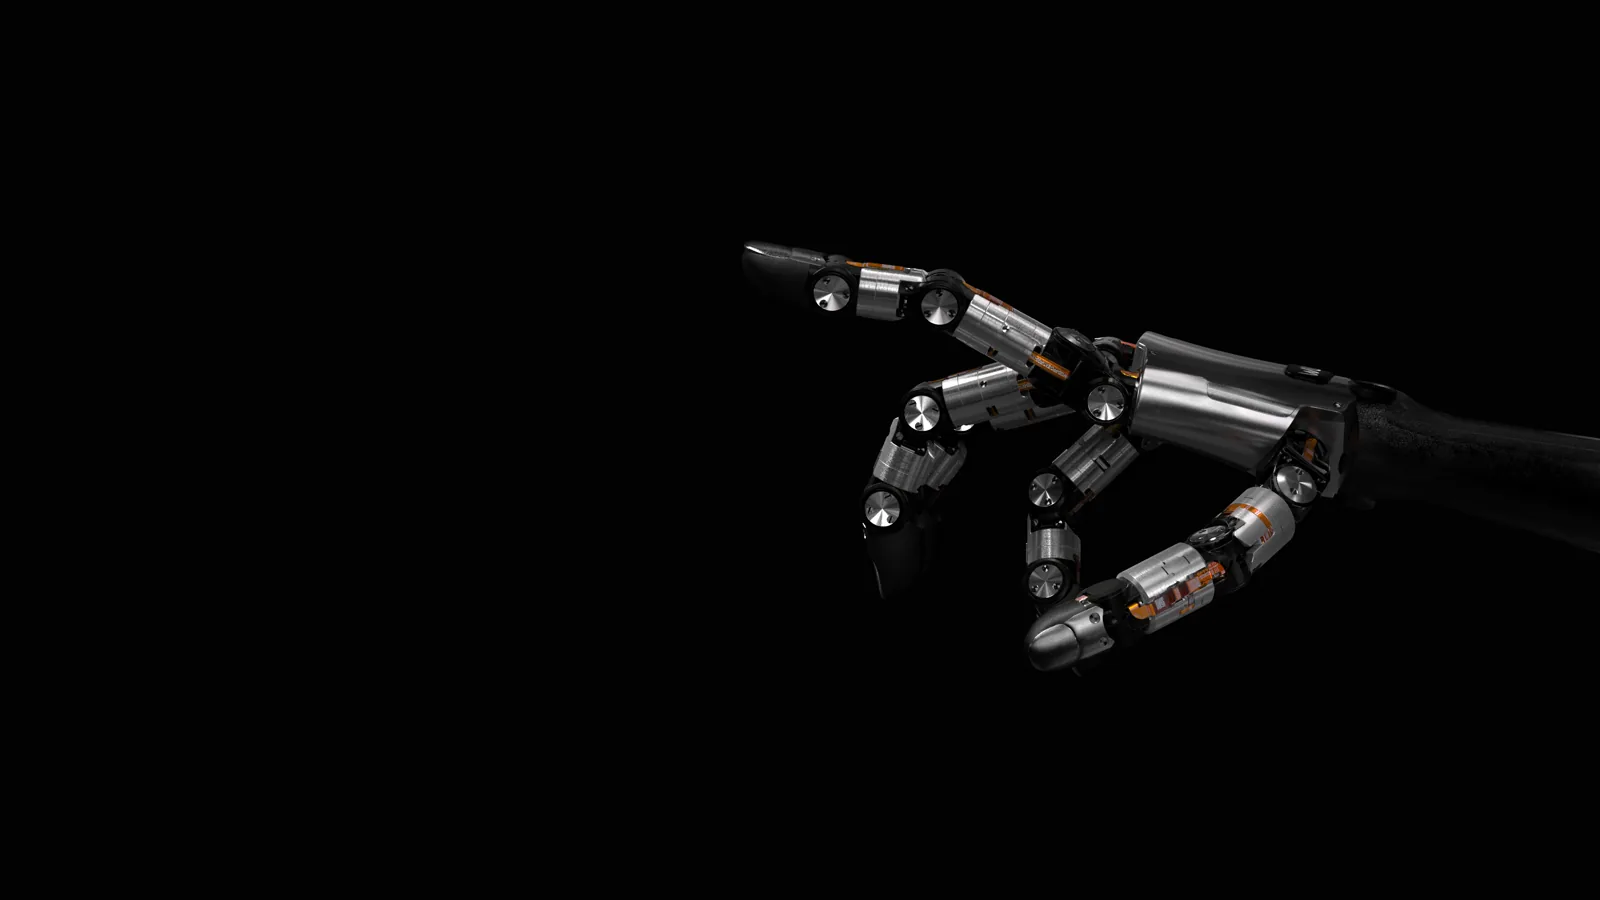
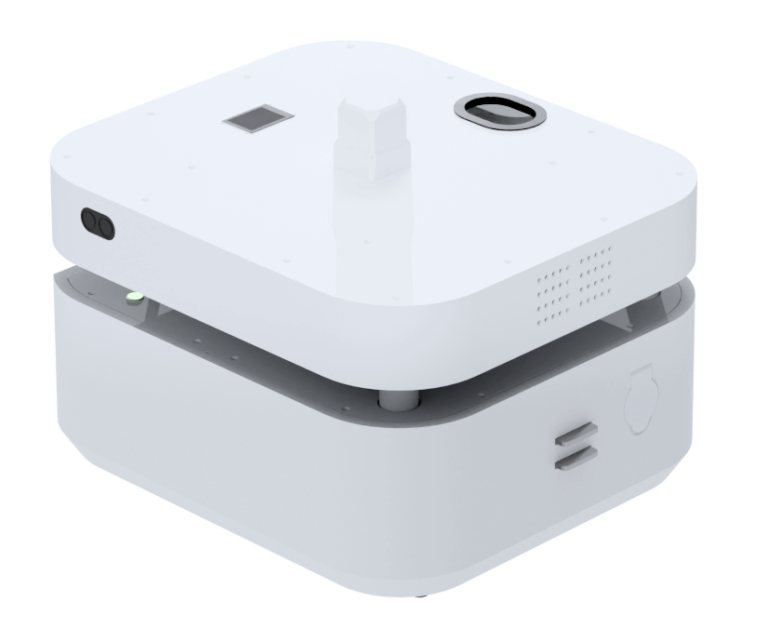
ハンド・ベースと組み合わせて
HumansXのフィジカルAIソリューションを組み合わせることで、用途に合わせたロボットを構成できます。
Specifications
BXI Elf3 主な仕様
| 身長 | 145 cm |
|---|---|
| 重量 | 35–40 kg |
| 全身自由度 | 31(片腕 7/片脚 6) |
| 片腕可搬重量 | 5 kg |
| 最大移動速度 | 5 m/s |
| 稼働時間 | 1時間以上 |
| ピークトルク | 肩 50 N·m/肘 50 N·m/手首 25 N·m/膝 150 N·m/大腿 150 N·m |
| センサー | LiDAR+深度カメラ |
| 計算ユニット | NVIDIA Jetson Thor 対応 |
| 対話機能 | 対応(LLM API連携) |
| 二次開発 | 完全オープン |
※ 仕様は予告なく変更される場合があります。カスタマイズ内容により仕様は異なります。