 ドキュメント
パネル
使い方
Wuji Hand HMI は、Global Panel(グローバルパネル)、Single-Axis Panel(単軸パネル)、Log Panel(ログパネル)で構成されています。
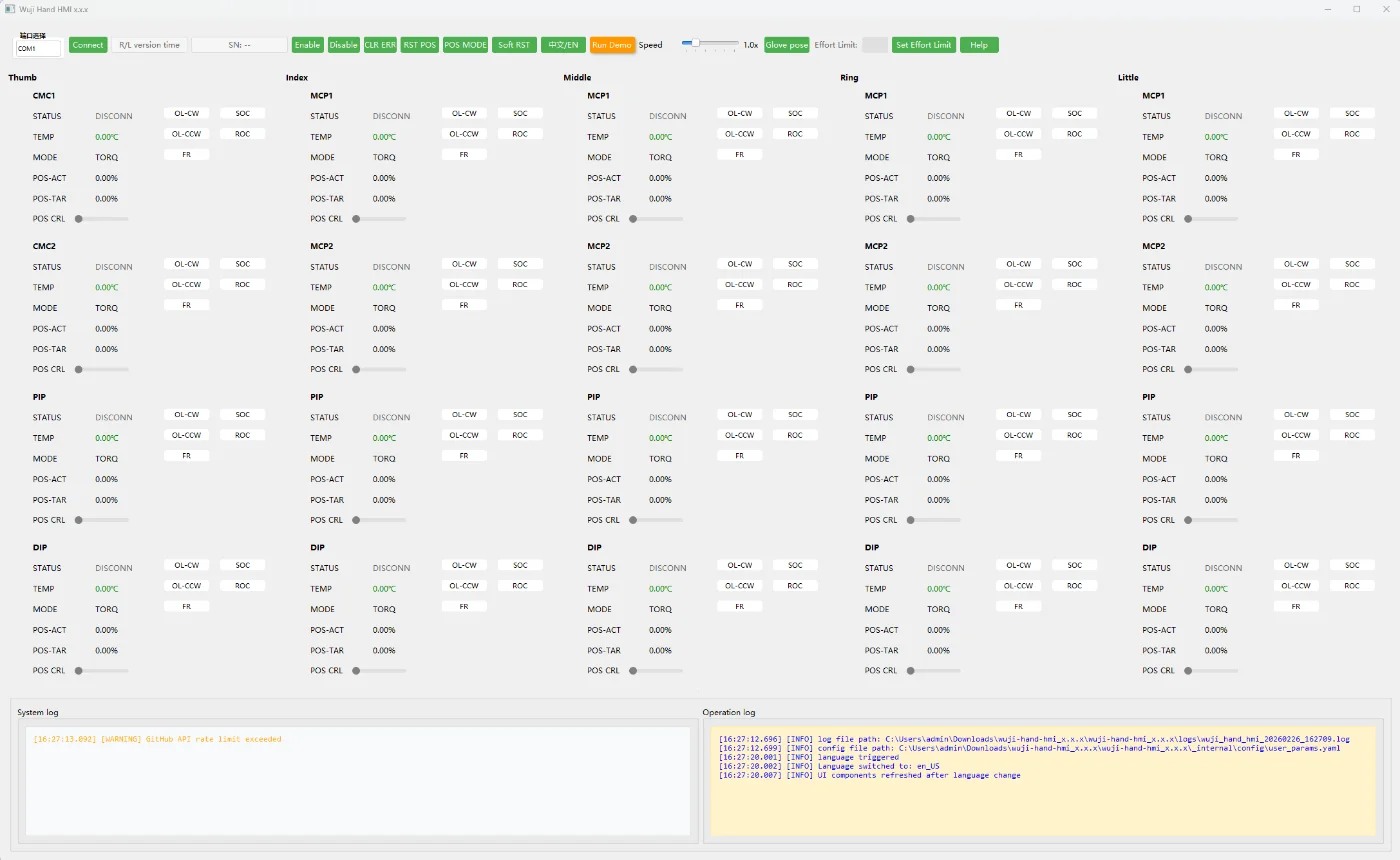
Global Panel
Global Panel は、ハンド全体の操作と状態の確認に使用します。ハンド全体を操作し、フィードバックはスパイナルボード(統括基板)から取得します。

| 名称 | 説明 |
|---|---|
| ポート選択 | Linux 版 HMI は使用可能なポートを自動的に絞り込みます。Windows 版 HMI はポートを自動で絞り込みません。先に HMI を起動してから、ハンドを接続してください。Log Panel の Operation Log(操作ログ)で |
| Connect / Disconn | 正しいポートを選択して Connect(接続)をクリックします。セッションを終了するには Disconn(切断)をクリックします。 |
| スパイナルボードの状態 | 左手/右手、システムのファームウェアバージョン、オンライン時間を表示します。例:Left 1.2.0 24m59s。 |
| SN | デバイスのシリアル番号を表示します。 |
| Enable | Enable(有効化)をクリックすると、すべての関節モーターに通電します。モーターの状態は RUN になります。 |
| Disable | Disable(無効化)をクリックすると、すべての関節モーターへの通電を停止します。モーターの状態は READY になります。 |
| CLR ERR | WARNING/ERROR/FATAL が表示された場合は、まず CLR ERR(エラークリア)をクリックし、回復後に再度有効化を試みてください。 |
| POS MODE / RST POS | POS MODE(位置モード)をクリックすると、モーターモードが RT_FCL に設定されます。有効化された状態で RST POS(位置リセット)をクリックすると、ハンドがゼロ姿勢に戻ります。 |
| Soft RST | ドライバ基板を再起動します(ソフトリセット)。再起動中、モーターの状態は一時的に DISCONN と表示されます。完了すると、モーターの状態は READY に戻ります。 |
| 中文 / EN | UI の表示言語を中国語と英語で切り替えます。 |
| Run Demo | Run Demo(デモ実行)をクリックすると、あらかじめ設定された動作シーケンスを再生し、通信と基本動作をすばやく確認できます。 |
| Speed | デモの再生速度の倍率を制御します。スライダーをドラッグして調整します。範囲は 0.5x~3.0x、デフォルトは 1.0x です。 |
| Glove pose | Glove pose(グローブ装着姿勢)をクリックすると、ソフト部品やグローブの着脱がしやすい姿勢にハンドを切り替えます。 |
| Effort Limit | Effort リミットの入力欄で、目標値を入力します。Set Effort Limit ボタンと併せて使用します。 |
| Set Effort Limit | 関節に許容される最大 Effort 出力を設定します。範囲は 0~3.5(A)、デフォルトは 1.5(A)です。入力欄に値を入力し、Set Effort Limit をクリックしてください。 Effort とは? Effort は電流空間における駆動量で、出力前にフィルタ処理されたものです。実測電流ではなく、相対的な駆動の強さと考えてください。負荷の監視や衝突検知に役立ちます。 警告:Effort Limit の変更はデバイスの損傷を招くおそれがあります Effort リミットを上げると、モーターの出力トルクが増加し、モーターの発熱も増加します。誤った設定に起因する損傷はユーザーの責任となります。
|
| Help | Help(ヘルプ)をクリックすると、このドキュメントページが開きます。 |
Single-Axis Panel
Single-Axis Panel は、単一関節の操作と状態の確認に使用します。個々の関節軸を操作し、フィードバックはドライバ基板から取得します。
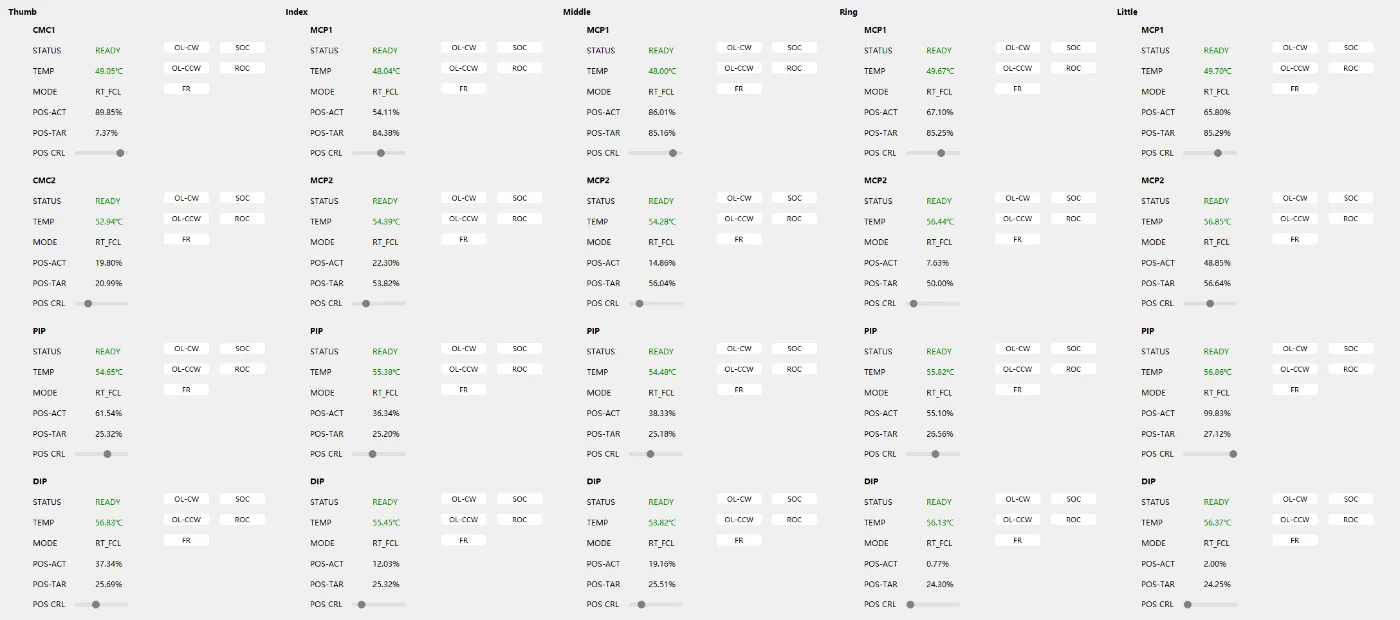
| 名称 | 説明 |
|---|---|
| Joint | 関節名。 |
| STATUS |
|
| TEMP | 現在のモーター温度を表示します。 |
| MODE | 現在の制御モードを表示します。例:RT_FCL。 |
| POS-ACT | 位置フィードバックを、工場でキャリブレーションされた可動範囲内の割合(%)で表示します。 |
| POS-TAR | 目標位置を、工場でキャリブレーションされた可動範囲内の割合(%)で表示します。 |
| POS CRL | MODE が RT_FCL かつ STATUS が RUN のとき、スライダーをドラッグして目標位置を設定します。 |
| OL-CW / OL-CCW | 時計回り/反時計回りの極性に対応するオープンループ動作です。OL-CW または OL-CCW を押し続けると、モーターが一方向に回転します。 |
| FR | FR をクリックすると、工場出荷時リセットのダイアログが開きます。 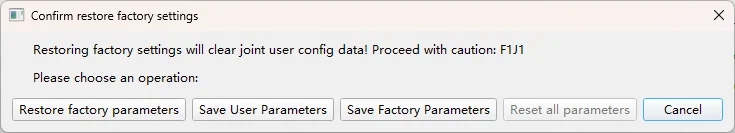
工場出荷時設定に戻した後は、Global Panel の Soft RST をクリックして変更を反映させてください。
|
| SOC / ROC | 工場ゼロ点は URDF のゼロ点とわずかに異なる場合があります。Sim2Real の整合を取るために、URDF のゼロ点に近いユーザーゼロ点を手動で設定できます。
|
Log Panel
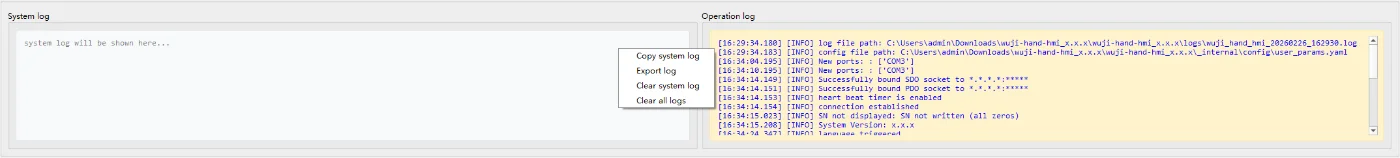
Log Panel は 2 つのセクションで構成されています。左側には System log(システムログ)が表示され、WARNING レベル以上の警告とエラーを記録します。右側には Operation log(操作ログ)が表示され、初期化情報とユーザー操作を記録します。ログ領域で右クリックすると、次の操作ができます。
- Copy system log / Copy operation log:選択したログ内容をクリップボードにコピーします。
- Export log:トラブルシューティング用に、システムログと操作ログの両方をまとめて出力します。
- Clear system log / Clear operation log:対応するログ領域をクリアします。
- Clear all logs:システムログと操作ログの両方をクリアします。
デバイスまたは HMI に不具合が発生した場合は、まず Log Panel からログをエクスポートして保存してください。ログを問題の説明とあわせて HumansX(日本正規代理店)までお問い合わせいただくと、より迅速に診断できます。