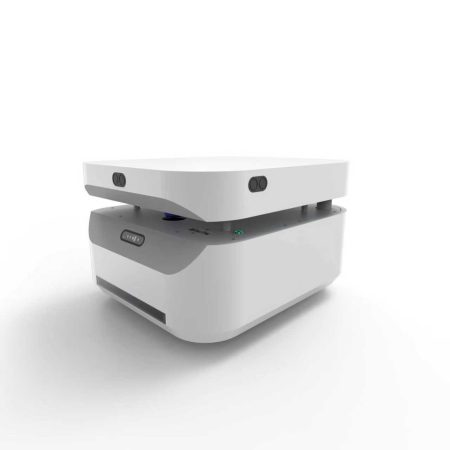
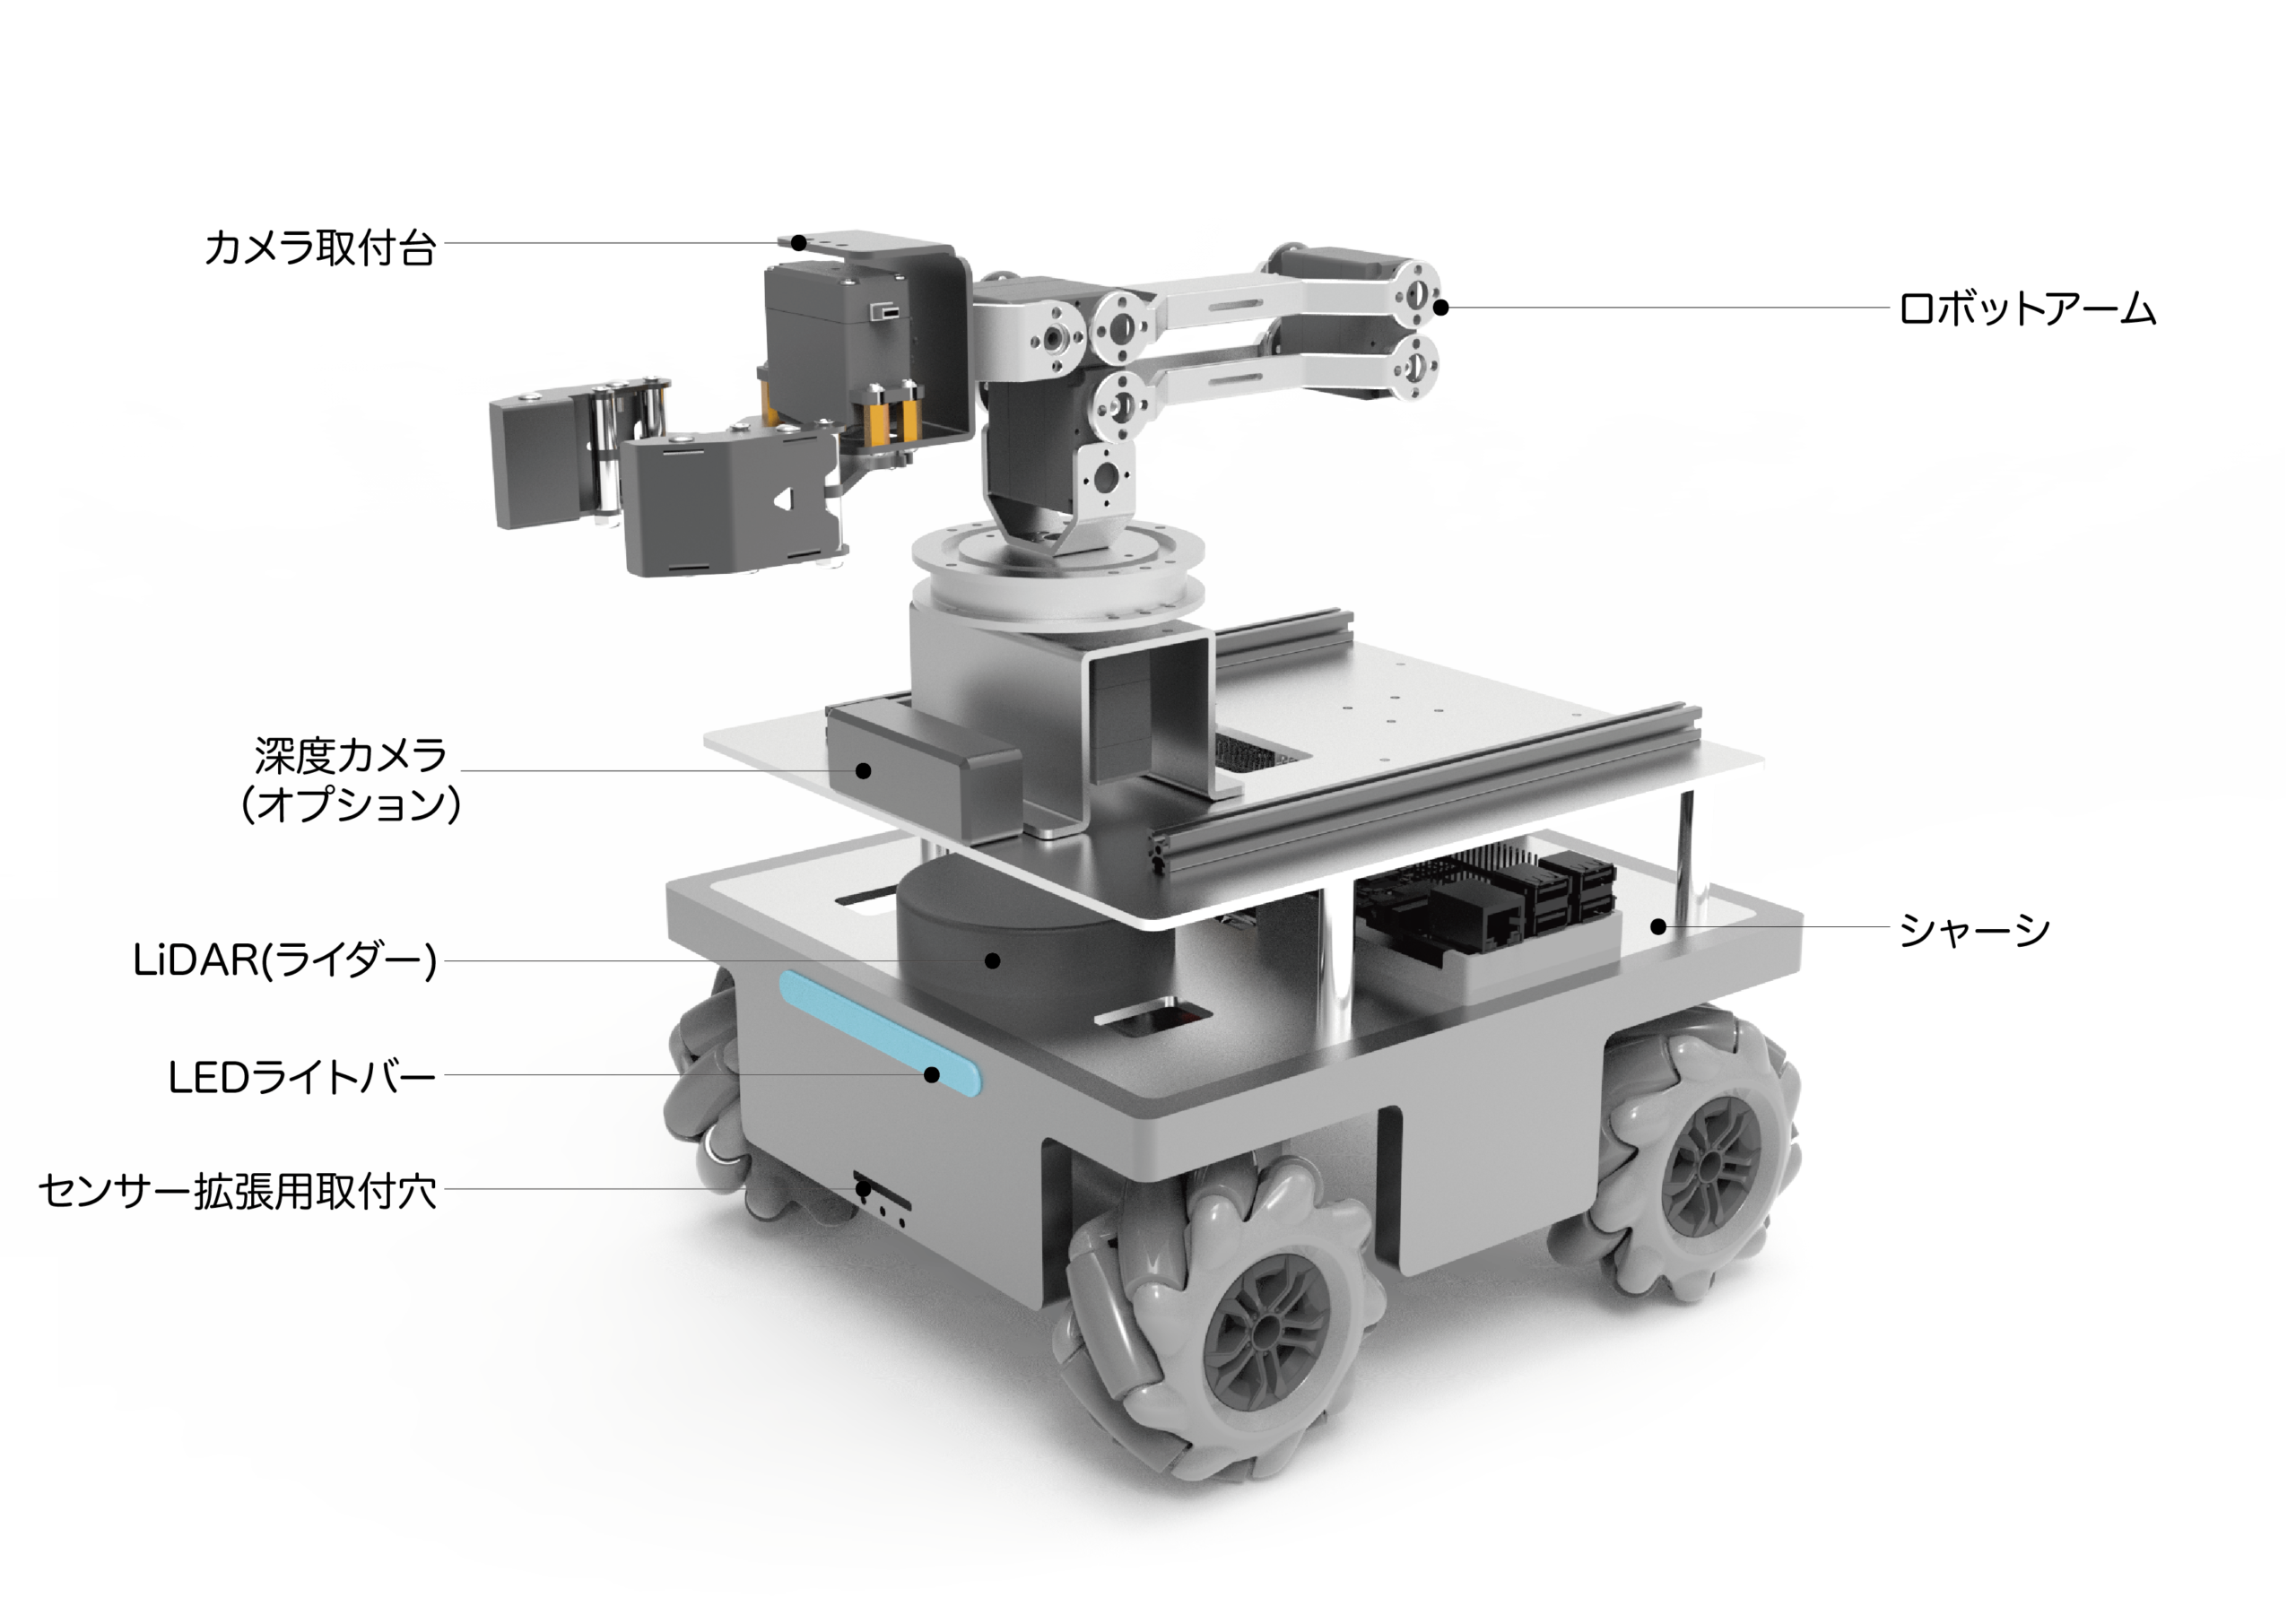
UX052 物流配送向け自律搬送AMRプラットフォーム 自然言語から行動へ認識・判断・操作を一体化した具身知能を、ひとつに UX052は、2D LiDAR、深度カメラ、超音波センサー、IMUなどのマルチセンサー融合技術を搭載した、自律走行ロボットベース(AMR)。物流搬送・構内搬送・施設内運用など、多様なシーンに対応。周囲環境を高精度に認識し、最適経路を自律的に計画。複雑な環境下でも、安全かつスムーズな自律走行を実現。板金カバーと高剛性フレーム構造により、高い積載性能と耐久性を確保。モジュール設計を採用し、保守・拡張・二次開発にも柔軟に対応。 ■ 対象分野・活用シーン 移動ロボット運動制御 AIモデル応用 ロボット工学 マシンビジョン ROS ナビゲーション制御 自己位置推定 製品特長 AIによる高度な知能化 自然言語理解とマルチモーダル認識に対応し、タスク計画から実行までを一体化。 移動・操作一体型プラットフォーム 全方向移動とロボットアームを統合し、狭小空間でも柔軟な作業を実現。 体系化された実習設計 段階的に学べるモジュール構成で、幅広い教育シーンに対応。 仕様・スペック ■ 本体仕様 外形寸法 W555 x D480 x H348 mm 本体重量 60 kg 定格積載 90 kg 走行構成 6.5インチ駆動輪 x2、 3インチキャスター x4 走行速度 0 ~ 1.2 m/s 走行モード 双方向走行 登坂能力 10° 以下 旋回性能 360° 旋回対応 最大旋回速度 60 °/s 最大段差乗越 20 mm 最小通過幅 65 cm ナビゲーション方式 レーザーSLAM、 ビジョン補助ナビゲーション、慣性ナビゲーション、 超音波ナビゲーション センサー構成 超音波センサー x3、 LiDAR x2、ビジョンカメラ x1、 オドメータ x1 位置決め精度 ±5 cm 通信方式 4G / Wi-Fi、 5Gアップグレード対応、Ethernetポート x1 バッテリー リン酸鉄リチウム 24V 30Ah 充電方式 自動充電 / 手動充電 充電時間 4時間以下 連続稼働時間 7時間以下 (定格負荷) ■ 充電ステーション仕様 外形寸法 W290 x D155 x H275 mm 入力電源 AC 100 ~ 250V、 50/60 Hz 充電電圧 28.8V ± 0.2V 充電電流 10A以下 ステーション出力 300W、 最大充電電流 10A 1日あたり消費電力量 2 KWh 未満 実験項目 ロボットビジョン 基礎的な画像処理から深層学習、マルチモーダル認識まで、一貫した実践学習の流れを構築。 ■ OpenCVビジョン ・色認識、形状認識、QRコード認識、バーコード認識 ・カラーマーカー検出(総合処理+フィルタリング) ■ AIビジョン – YOLO ・YOLOモデルの導入・デプロイ ・データセットのアノテーション、学習、デプロイ ・ワーク検出 ・顔検出 ■ AIビジョン – 通義千問マルチモーダル大規模モデル ・通義千問マルチモーダルAPIの導入・デプロイ ・物体検出およびラベリング 大規模モデルの導入と応用 音声インタラクション、マルチモーダル認識、ロボット実行を統合した、エンドツーエンドのAIモデル実践にフォーカス。 ■ 音声対話インタラクション ・音声認識(ASR)の導入・実装 – 通義千問 ・意味理解(LLM)の導入・実装 – DeepSeek ・音声合成(TTS)の導入・実装 – 火山引擎 ・大規模モデルを活用した音声対話機能の実装 ・音声対話による電卓機能の実装 ・音声対話による音楽再生機能の実装■ マルチモーダル視覚認識 ・通義千問マルチモーダルAPIの導入・デプロイ ・物体検出およびラベリング■ ロボット応用との連携 ・MCPに基づく認識・把持タスクプランニング ・MCPに基づくナビゲーションタスクプランニング ロボット本体 シャーシおよびロボットアームの運動学と制御戦略に関する実践。 ■ モバイルベース制御 ・エンコーダ付きモータのPID制御 ・全方向移動ベースの運動学制御 ・全方向移動ベースのオドメトリ制御(ジャイロセンサ含む)■ ロボットアーム本体制御 ・サーボモータの位置制御 ・ロボットアームの運動学制御 ・ロボットアームの補間軌道制御 ロボットオペレーティング システム(ROS) ROSのトピック、サービス、パラメータ管理およびMoveItによるモーションプランニングなどの中核スキルを習得。 ■ ROSの基礎操作 ・Topic、Service、Parameter による turtlesim の移動制御 ・パッケージ移植と実行 – キーボードによる turtlesim 制御■ Moveit! によるロボットアーム動作計画 ・ロボットアームのURDFファイル設定 ・Moveit! によるロボットアーム運動学モデルの設定 ・RViz によるロボットアーム動作計画の実現 移動ロボットのナビゲーション と自己位置推定 システムインターフェース、マッピングおよびナビゲーションの一連のプロセスを網羅し、マルチポイントナビゲーションの実践に対応。 ■ 地図構築 ・マッピング用プロジェクトファイルの設定 ・新規地図の構築 ■ 地図ナビゲーション ・指定点ナビゲーションの実装 ・自律回避ナビゲーションの実装 ・複数座標ナビゲーションの実装